 1 / 3
Manipulación de materiales basada en visión con un cobot de igus


Precio del hardware:
DOF
6
Precisión
+- 1
mm
Alcance máx.
660
mm
Mejora de las tareas de pick-and-place con igus ReBeL y cámara 2D de ifm
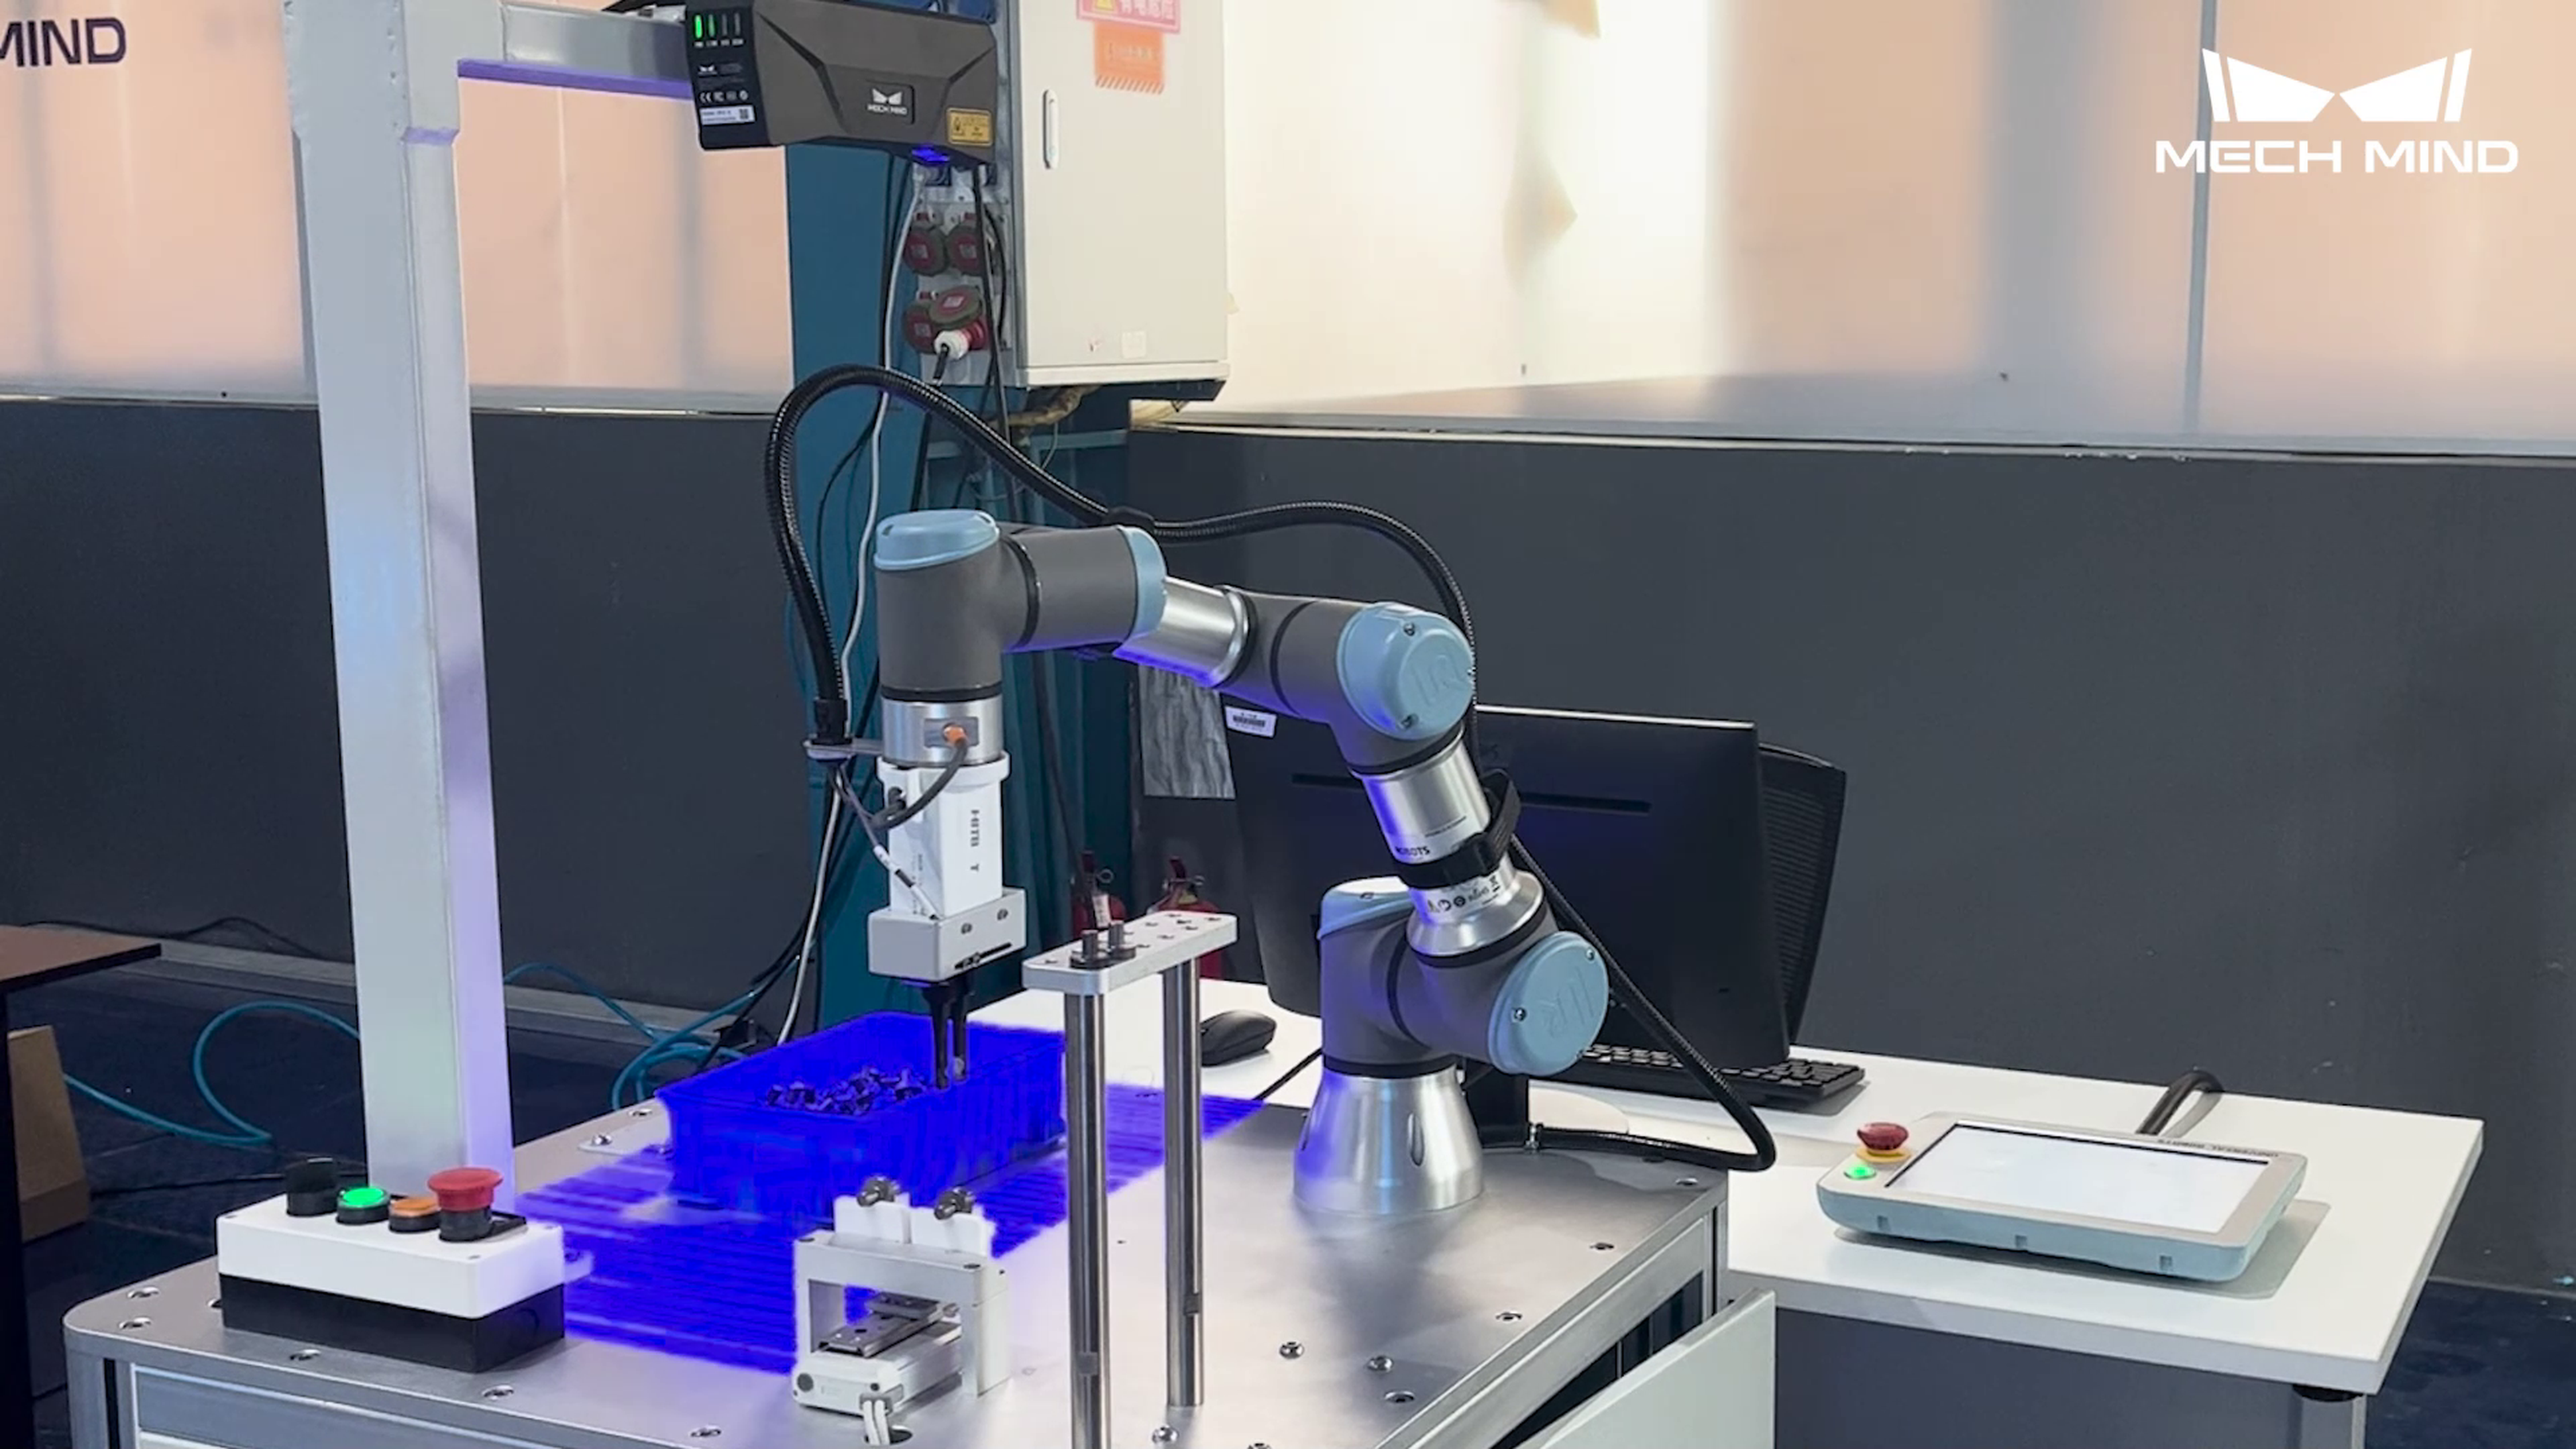
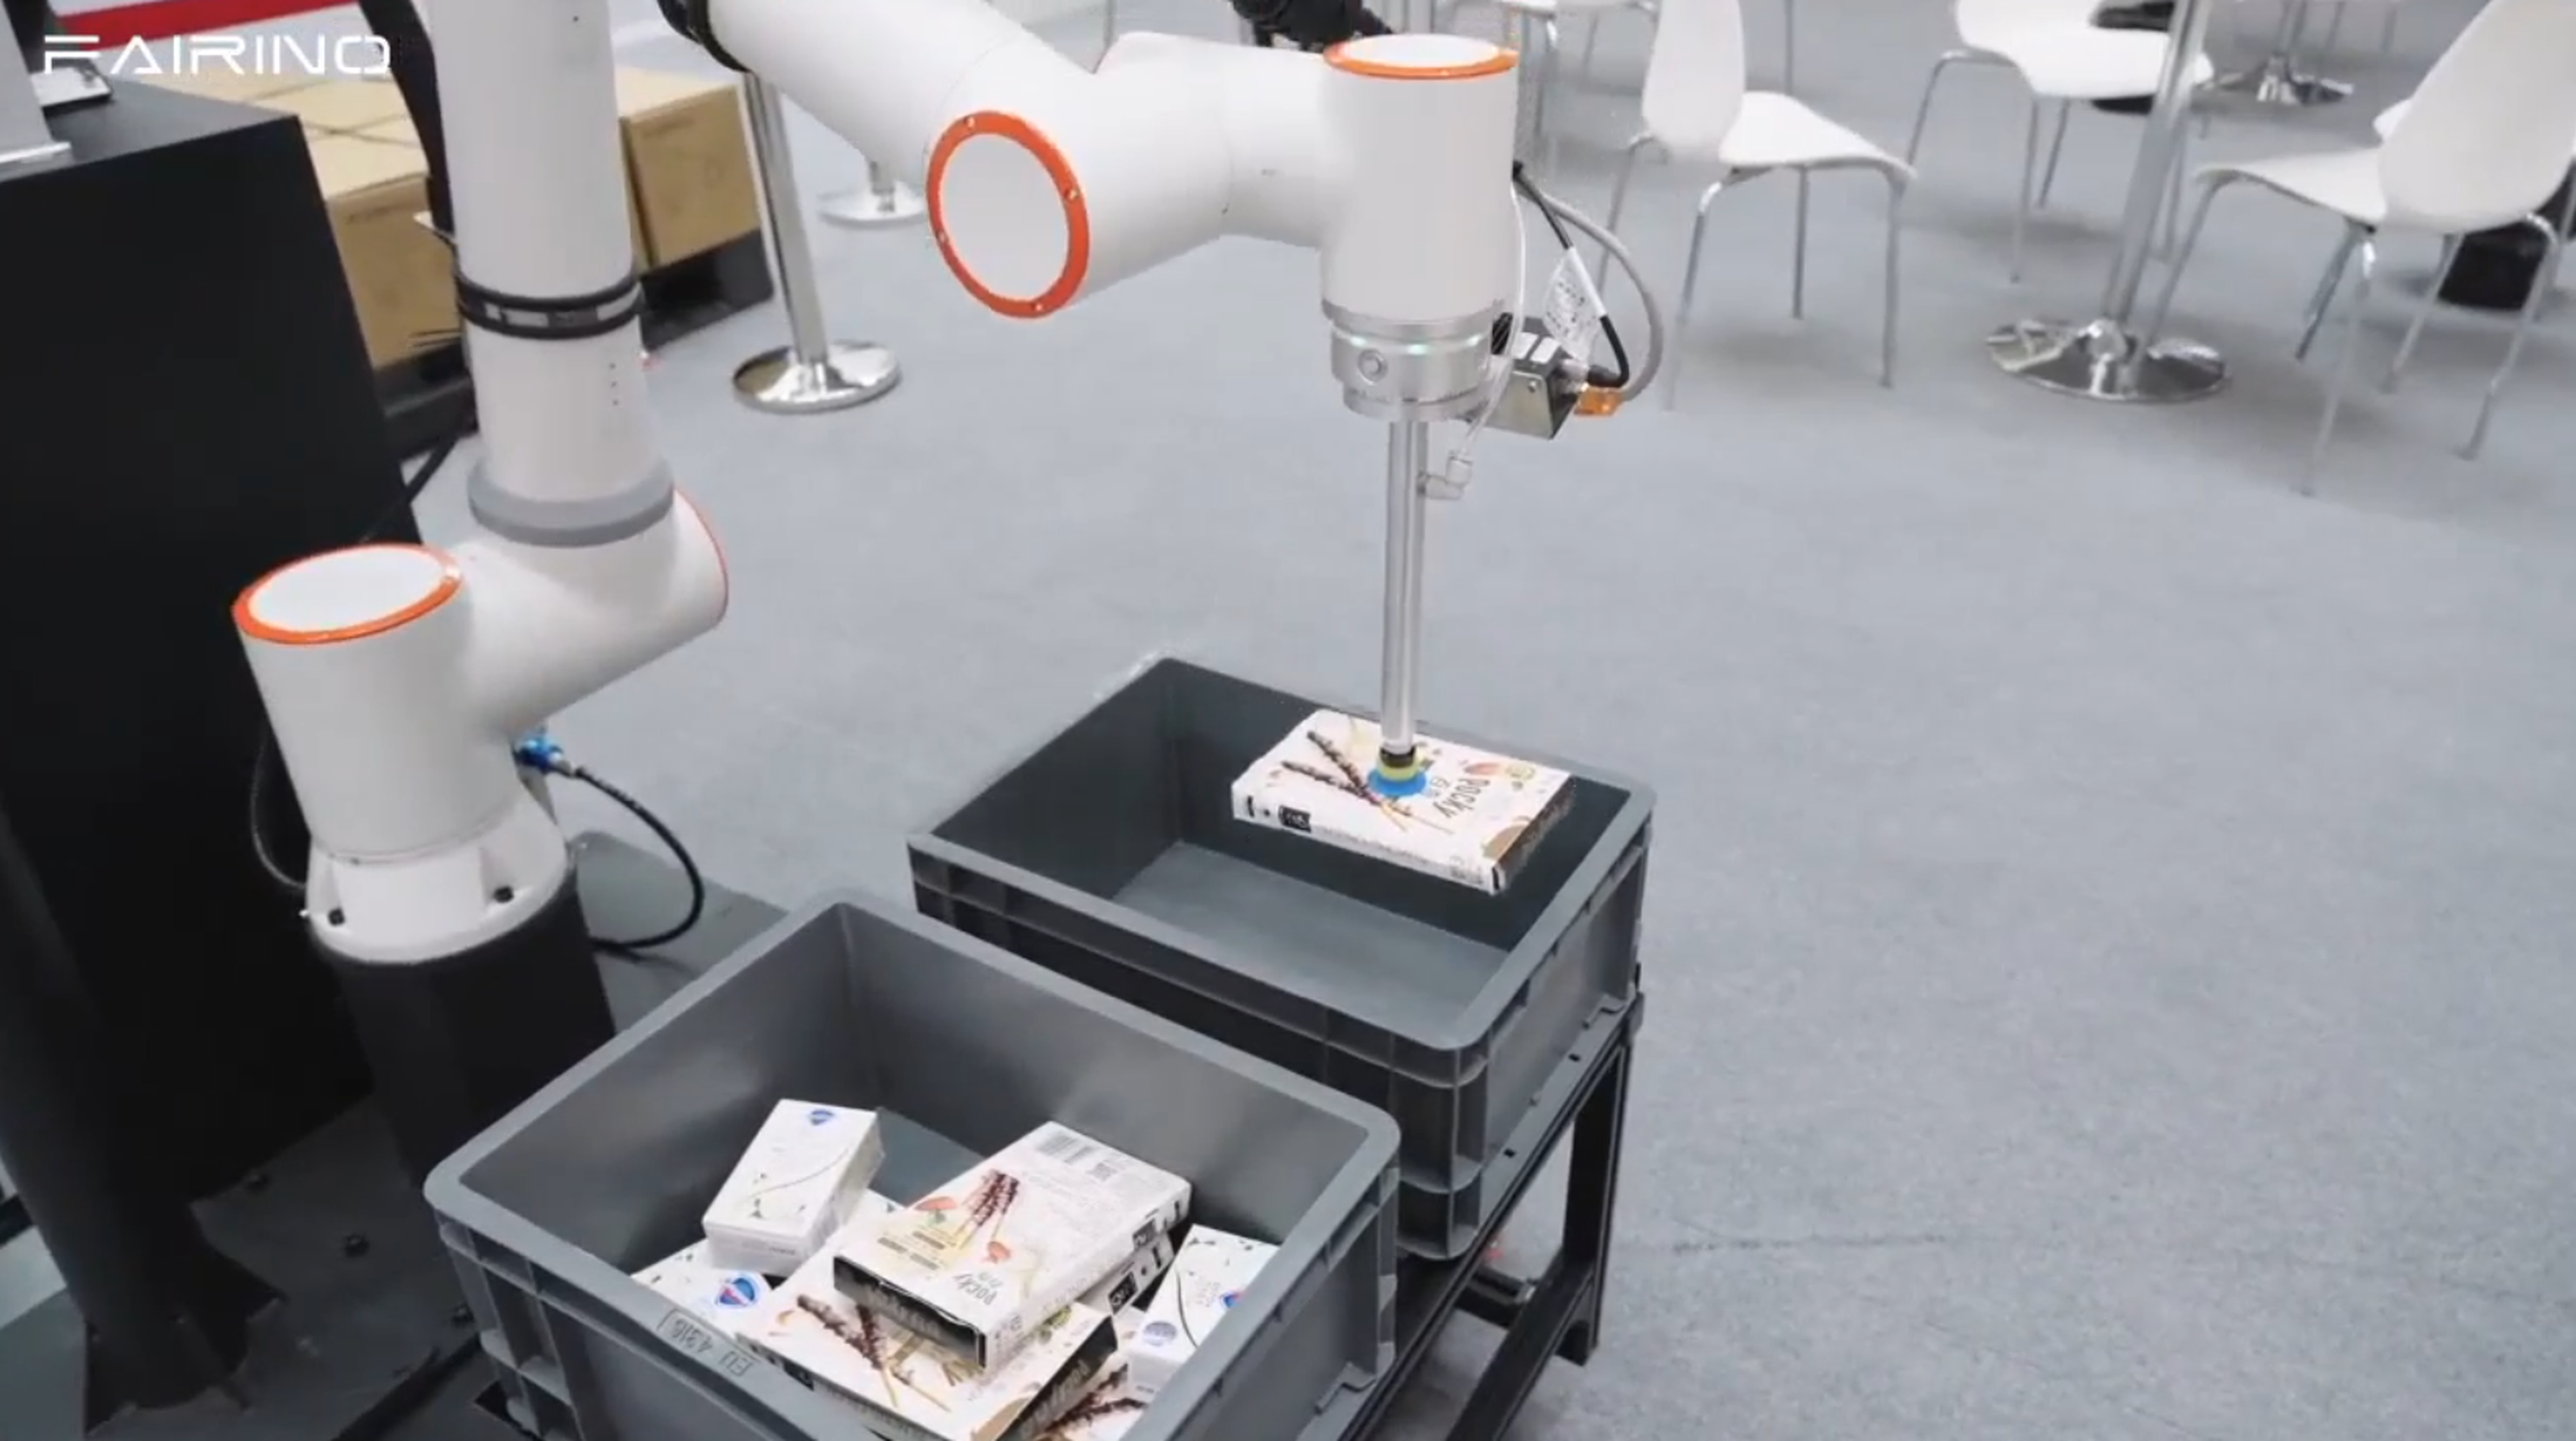
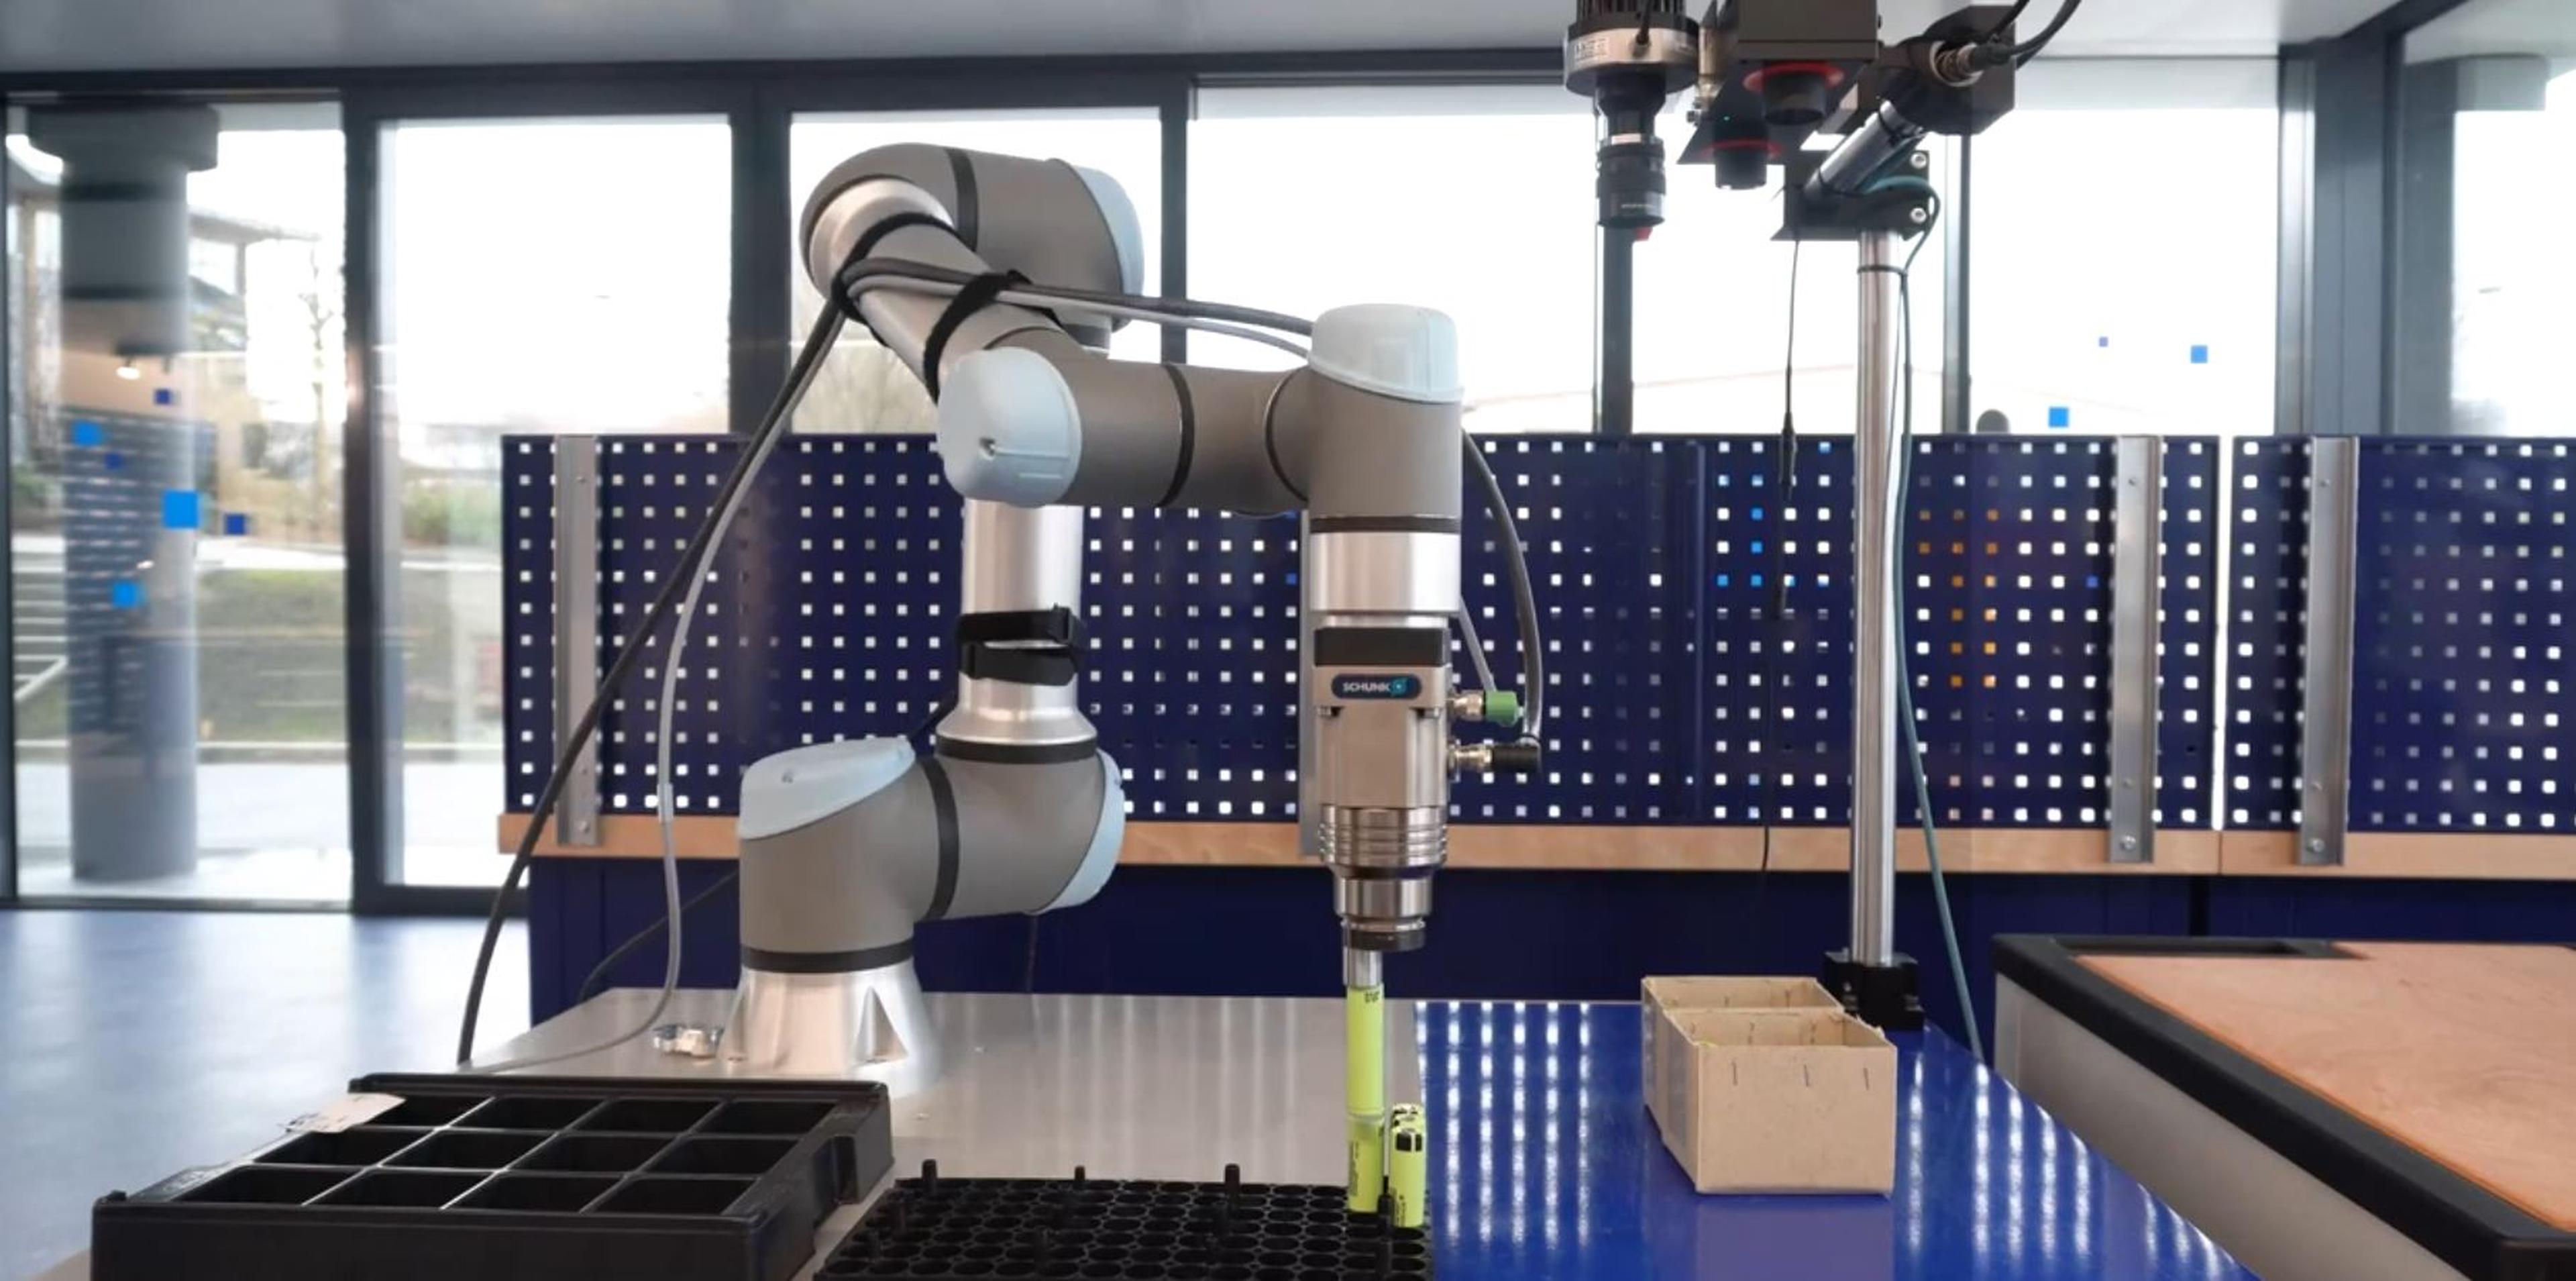
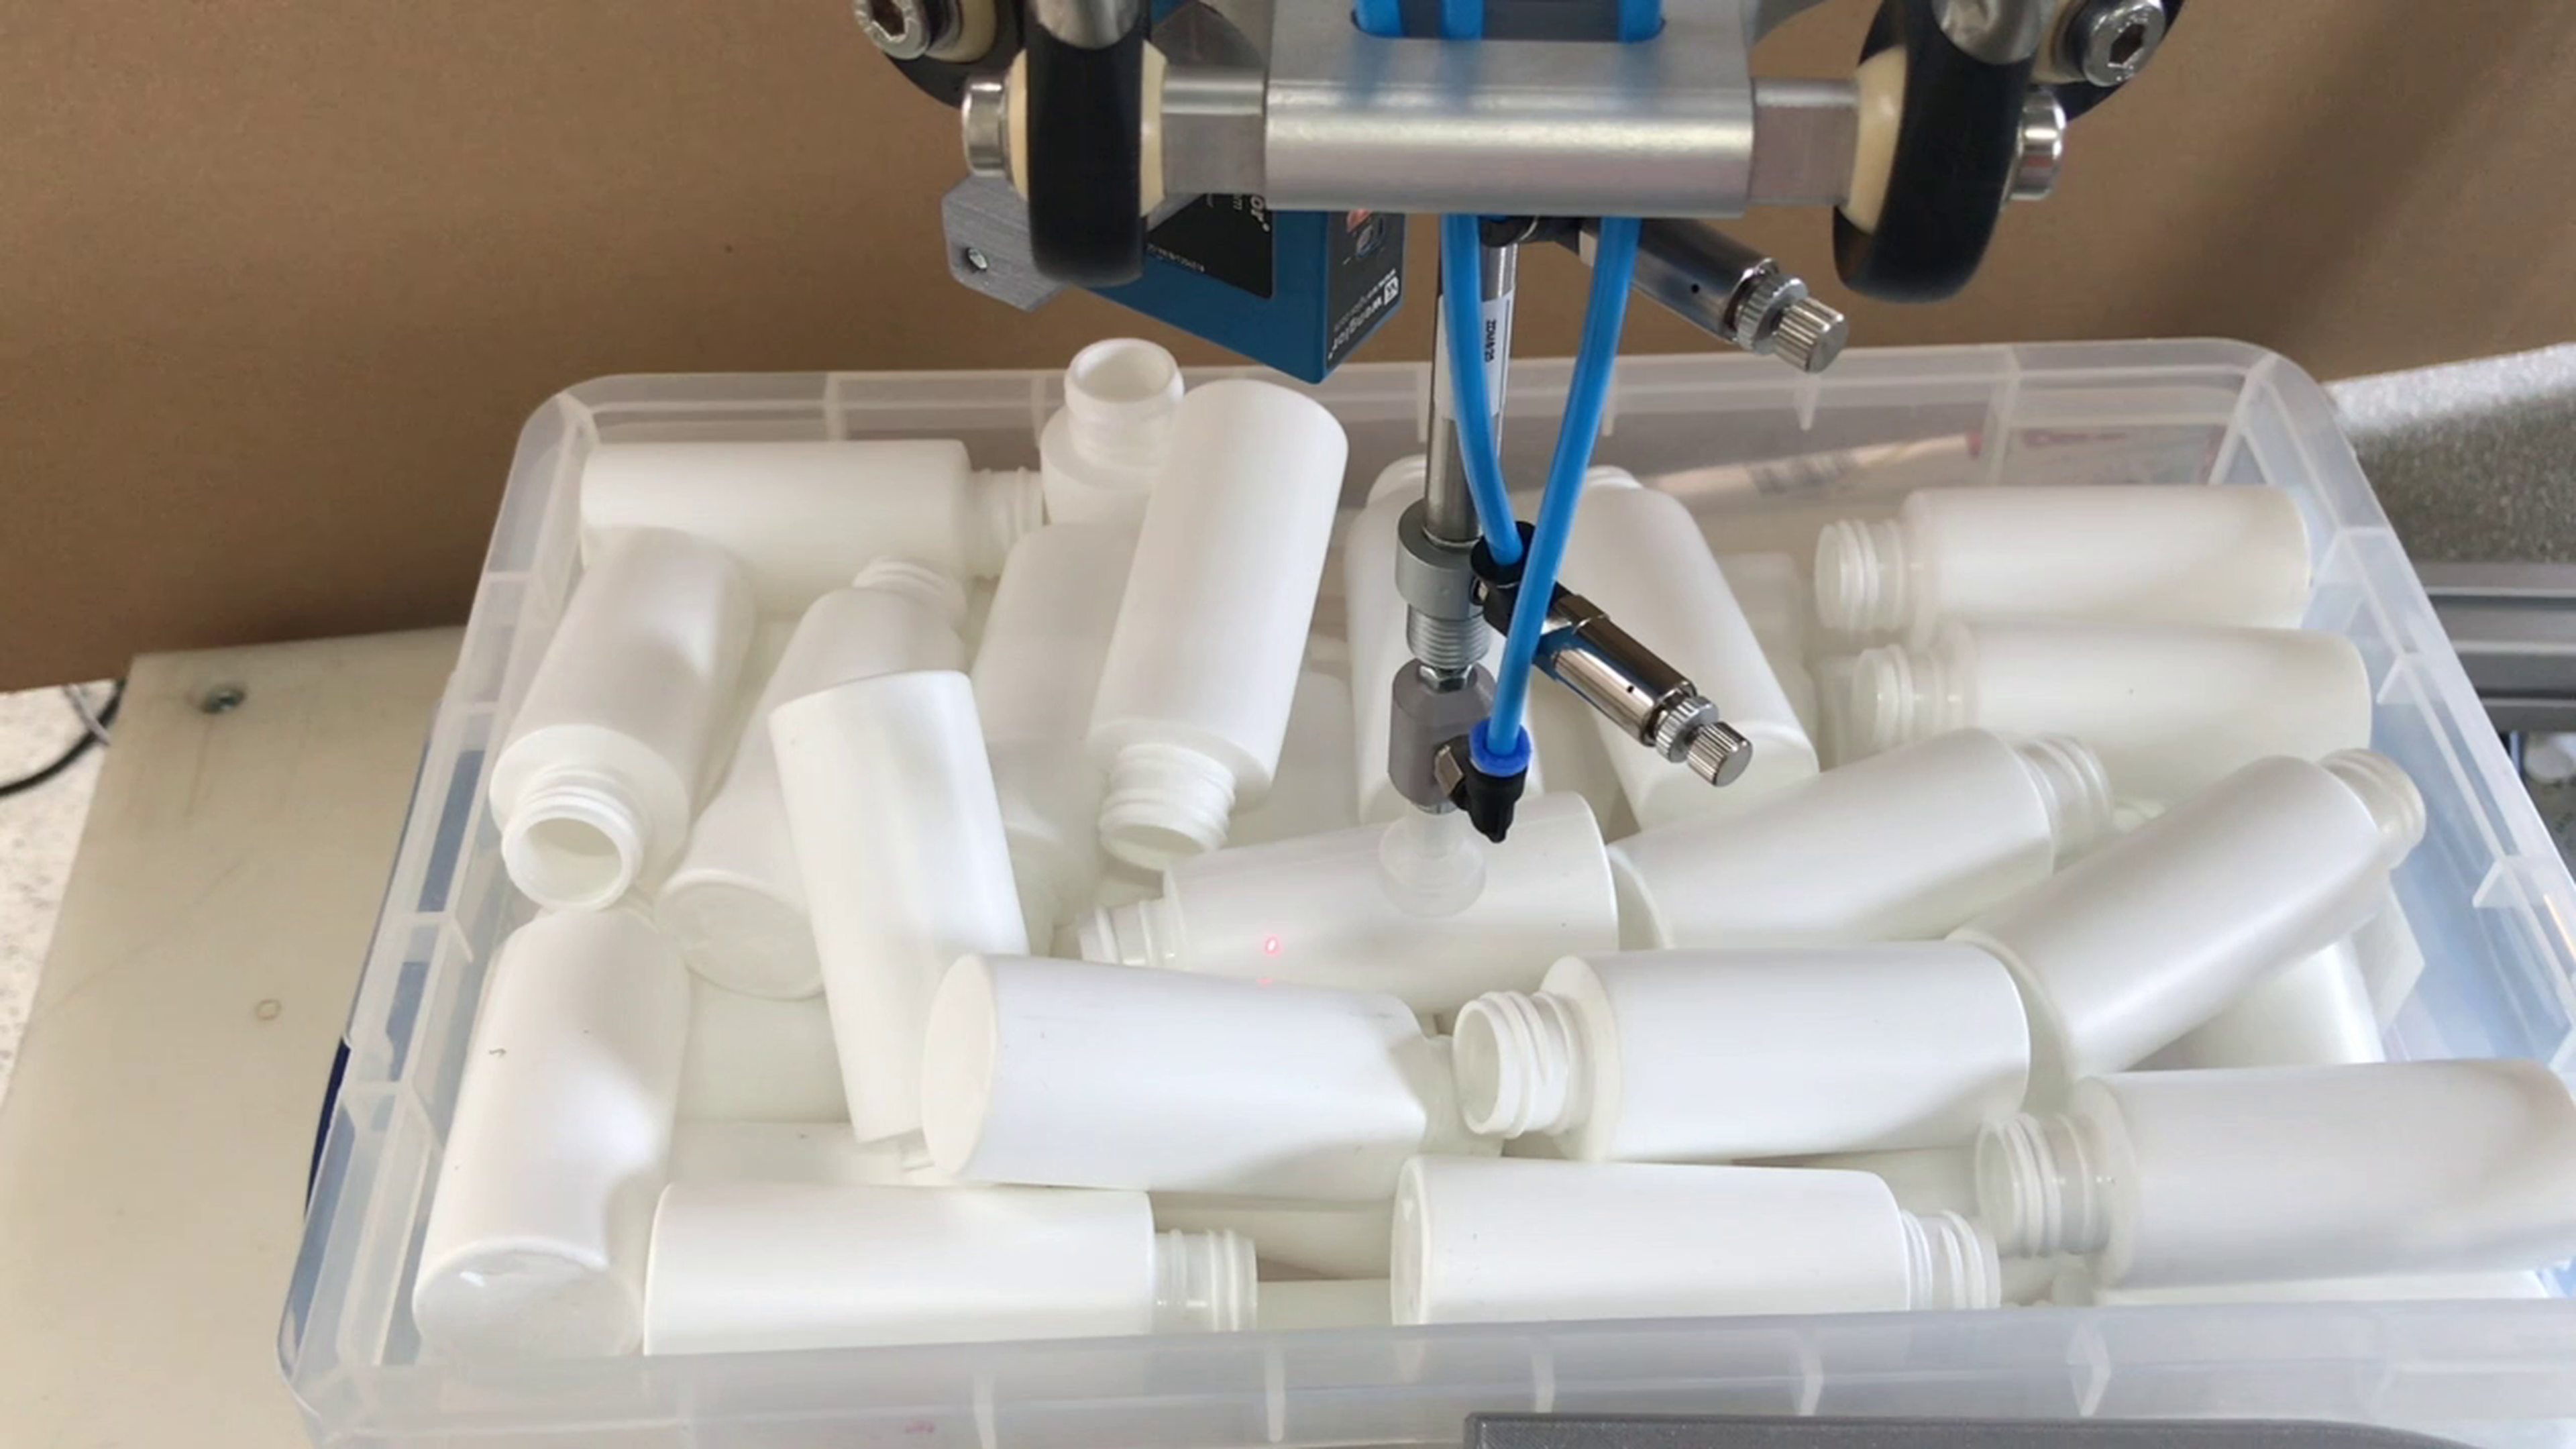
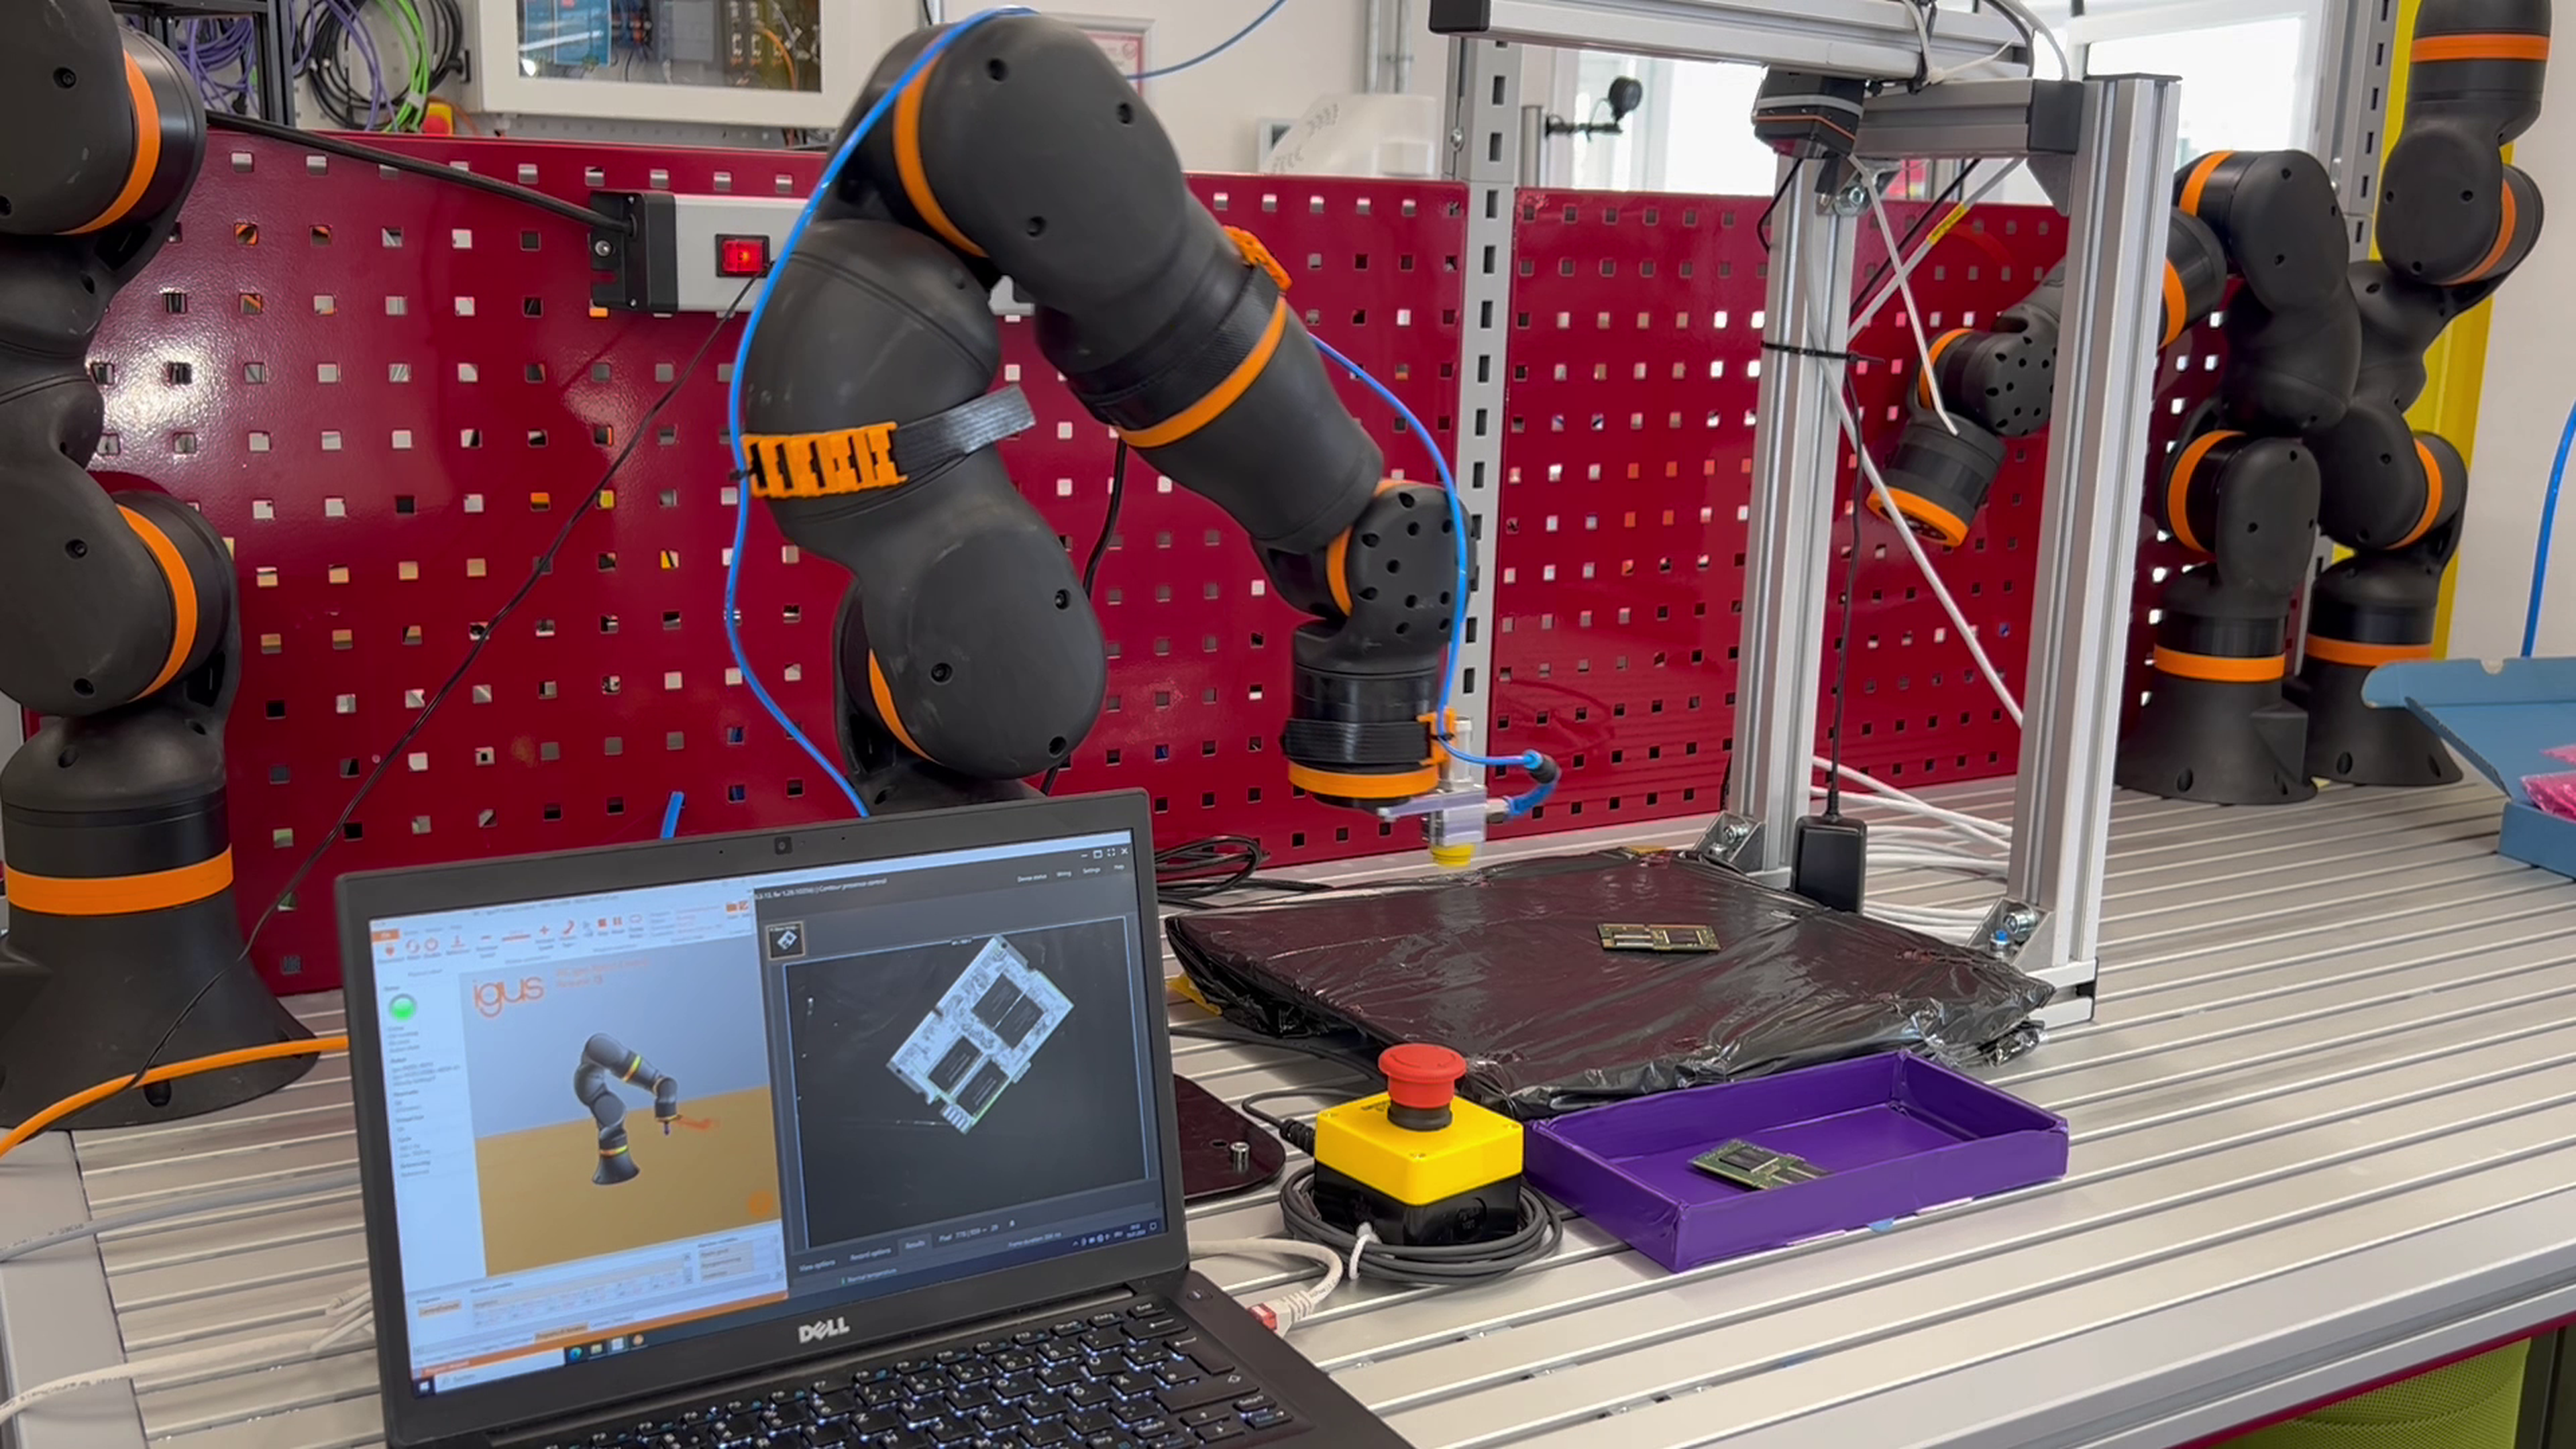
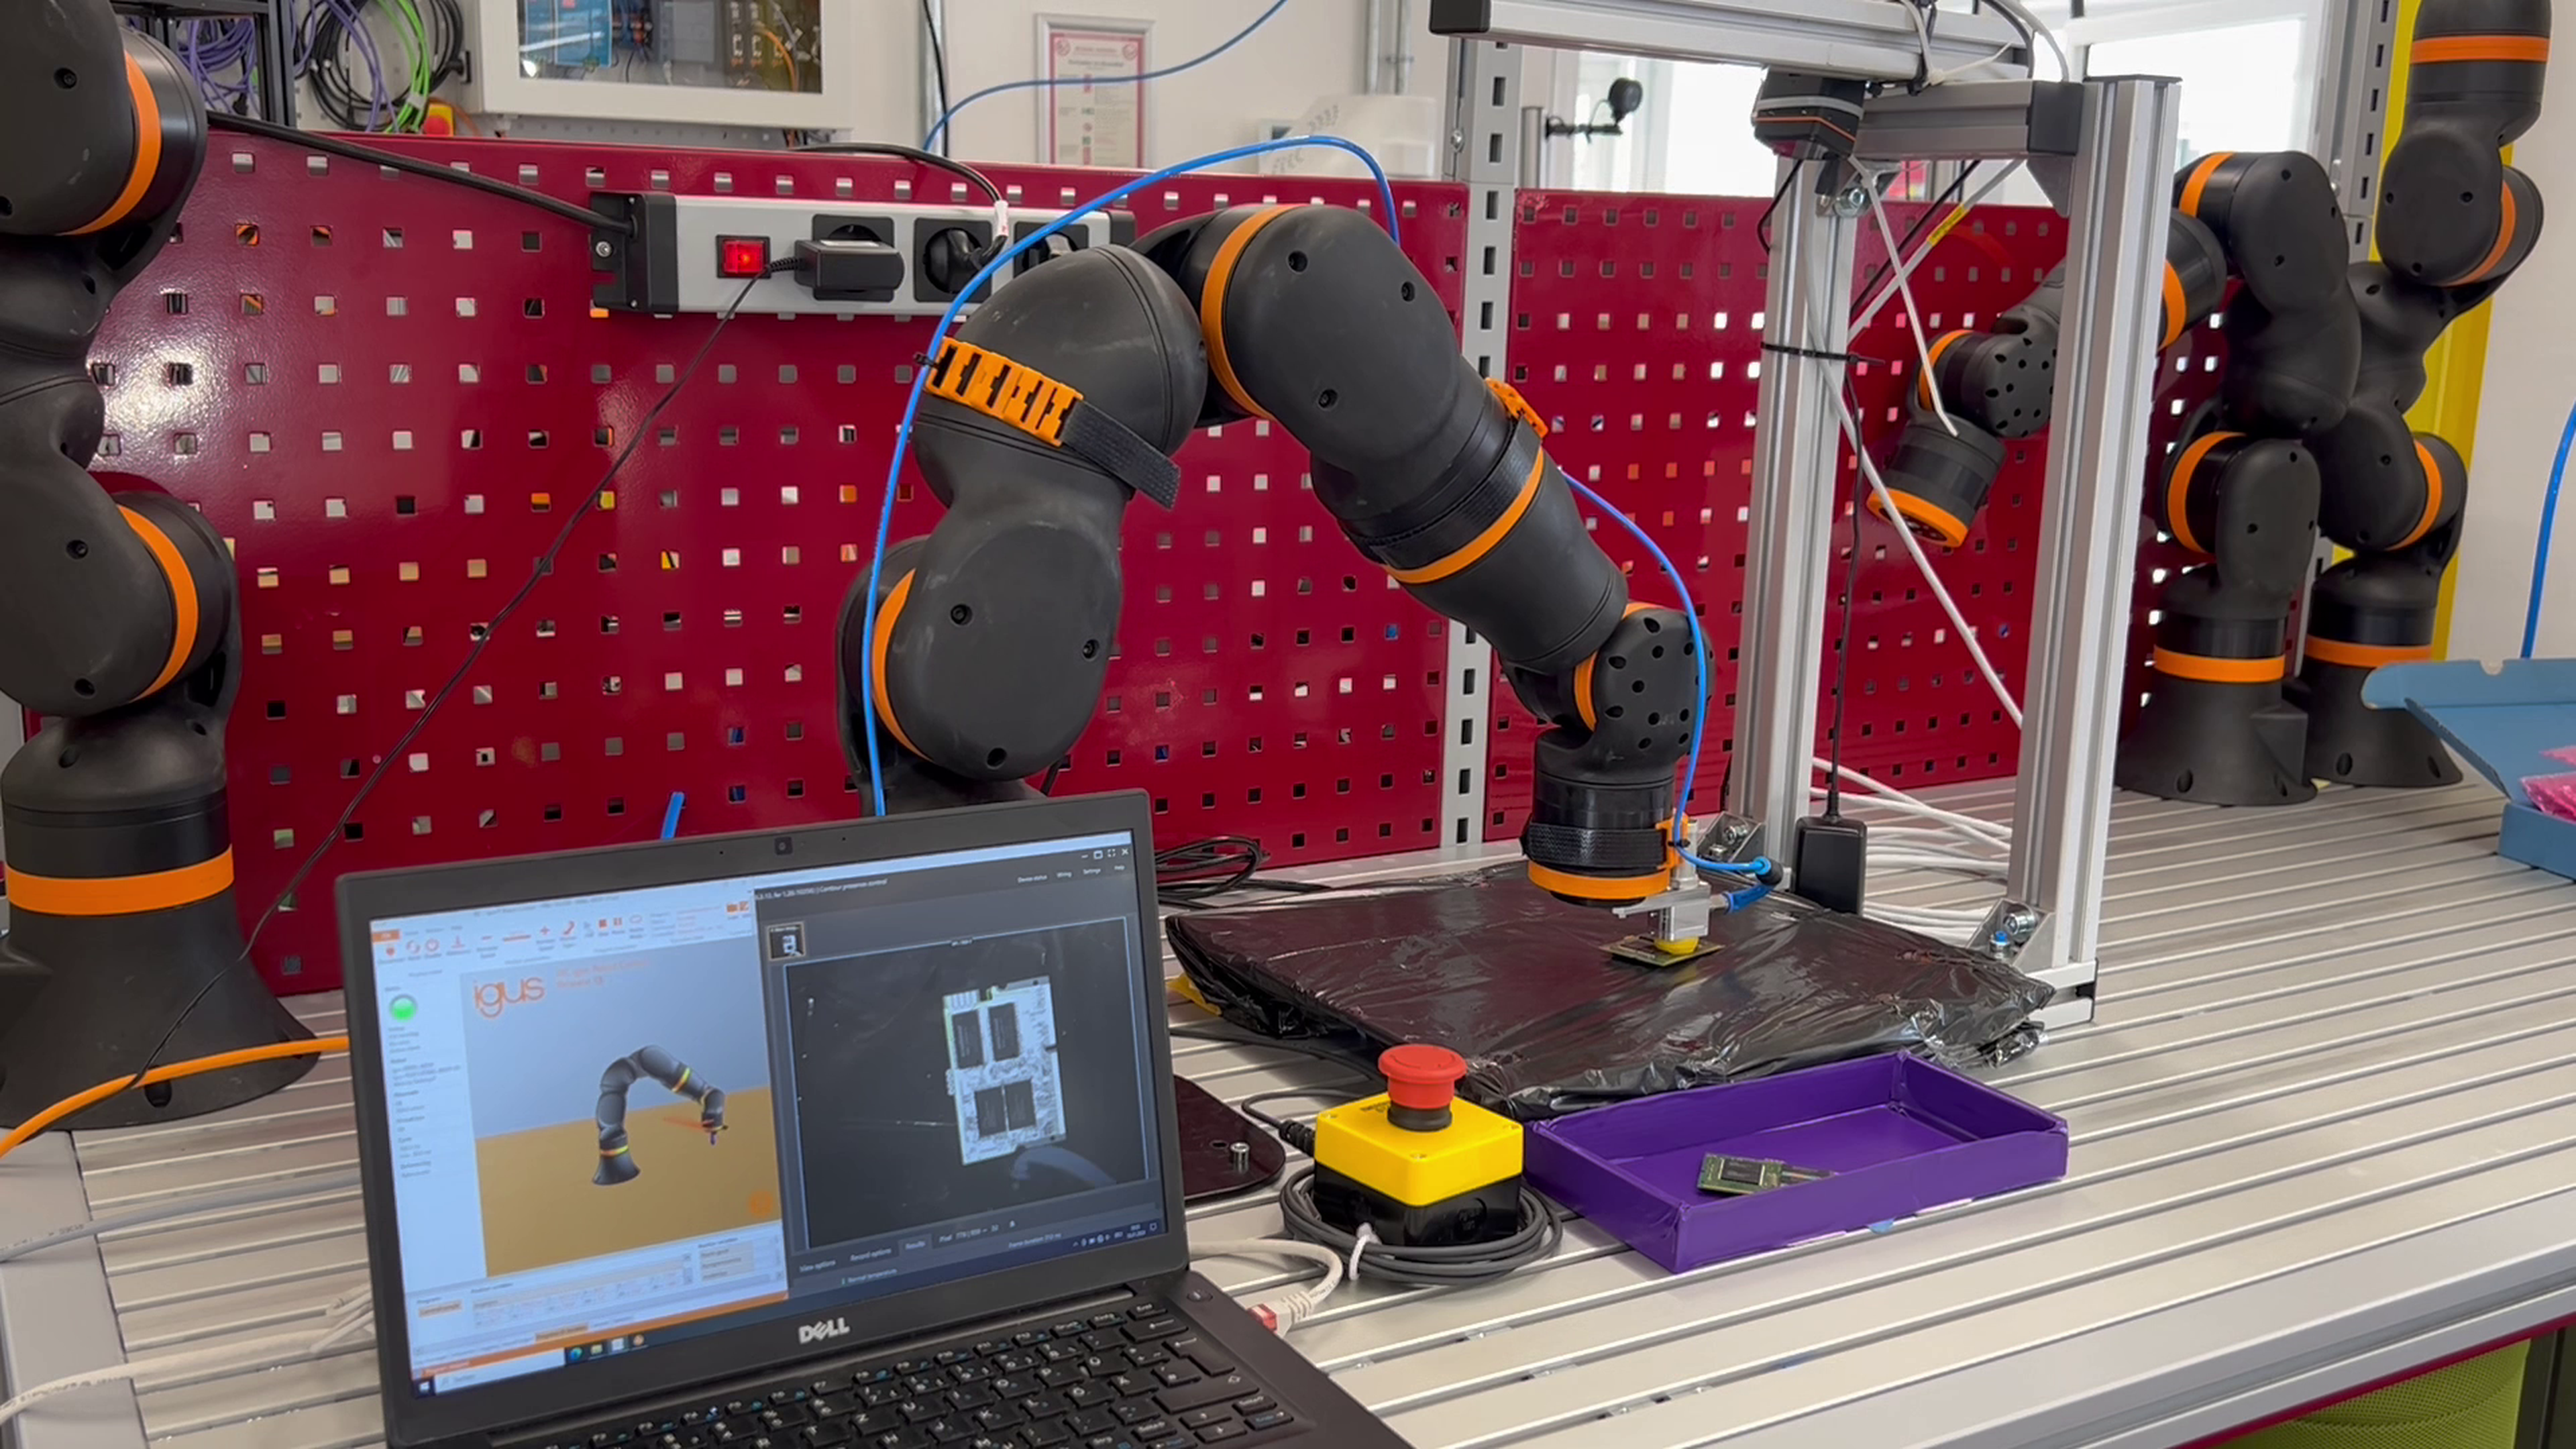
En automatización, la compatibilidad perfecta entre robots y sistemas de cámara es esencial para la precisión y la eficiencia. Este ejemplo muestra la colaboración entre el cobot igus ReBeL y una cámara 2D de ifm, que permite detectar y manipular con precisión componentes a granel o en escenarios de "grip in the box". La cámara transmite las coordenadas de los componentes previamente enseñados directamente al robot, lo que garantiza operaciones fluidas y precisas en las tareas de pick-and-place.
¿En qué consiste la aplicación?
La solución automatiza procesos de pick-and-place para materiales a granel, guiando al robot ReBeL con datos en tiempo real de la cámara para identificar y manipular piezas variadas con precisión.
¿Qué ventajas ofrece la solución?
Alta precisión: la coordinación guiada por cámara garantiza un agarre preciso incluso con materiales a granel desordenados.
Uso versátil: apta para diversos sectores, desde la logística hasta la fabricación.
Compatibilidad garantizada: igus está preintegrado en el software de la cámara.
¿Qué ventajas ofrece el robot?
El cobot igus ReBeL aumenta la productividad en las tareas de pick-and-place:
Facilidad de integración: la compatibilidad plug-and-play simplifica la puesta en marcha.
Diseño ligero: permite una fácil movilidad y aplicaciones diversas.
Rentabilidad: ofrece un precio asequible sin renunciar al rendimiento.
Automatización flexible y precisa con igus ReBeL
La sinergia entre el cobot ReBeL y la cámara 2D de ifm ofrece una solución intuitiva y eficiente para tareas automatizadas de pick-and-place. Esta integración optimiza los flujos de trabajo al combinar una manipulación precisa de materiales con una instalación sencilla y un funcionamiento fiable, lo que permite a empresas de distintos sectores aumentar su productividad y su rentabilidad.
4 componentes