 1 / 4
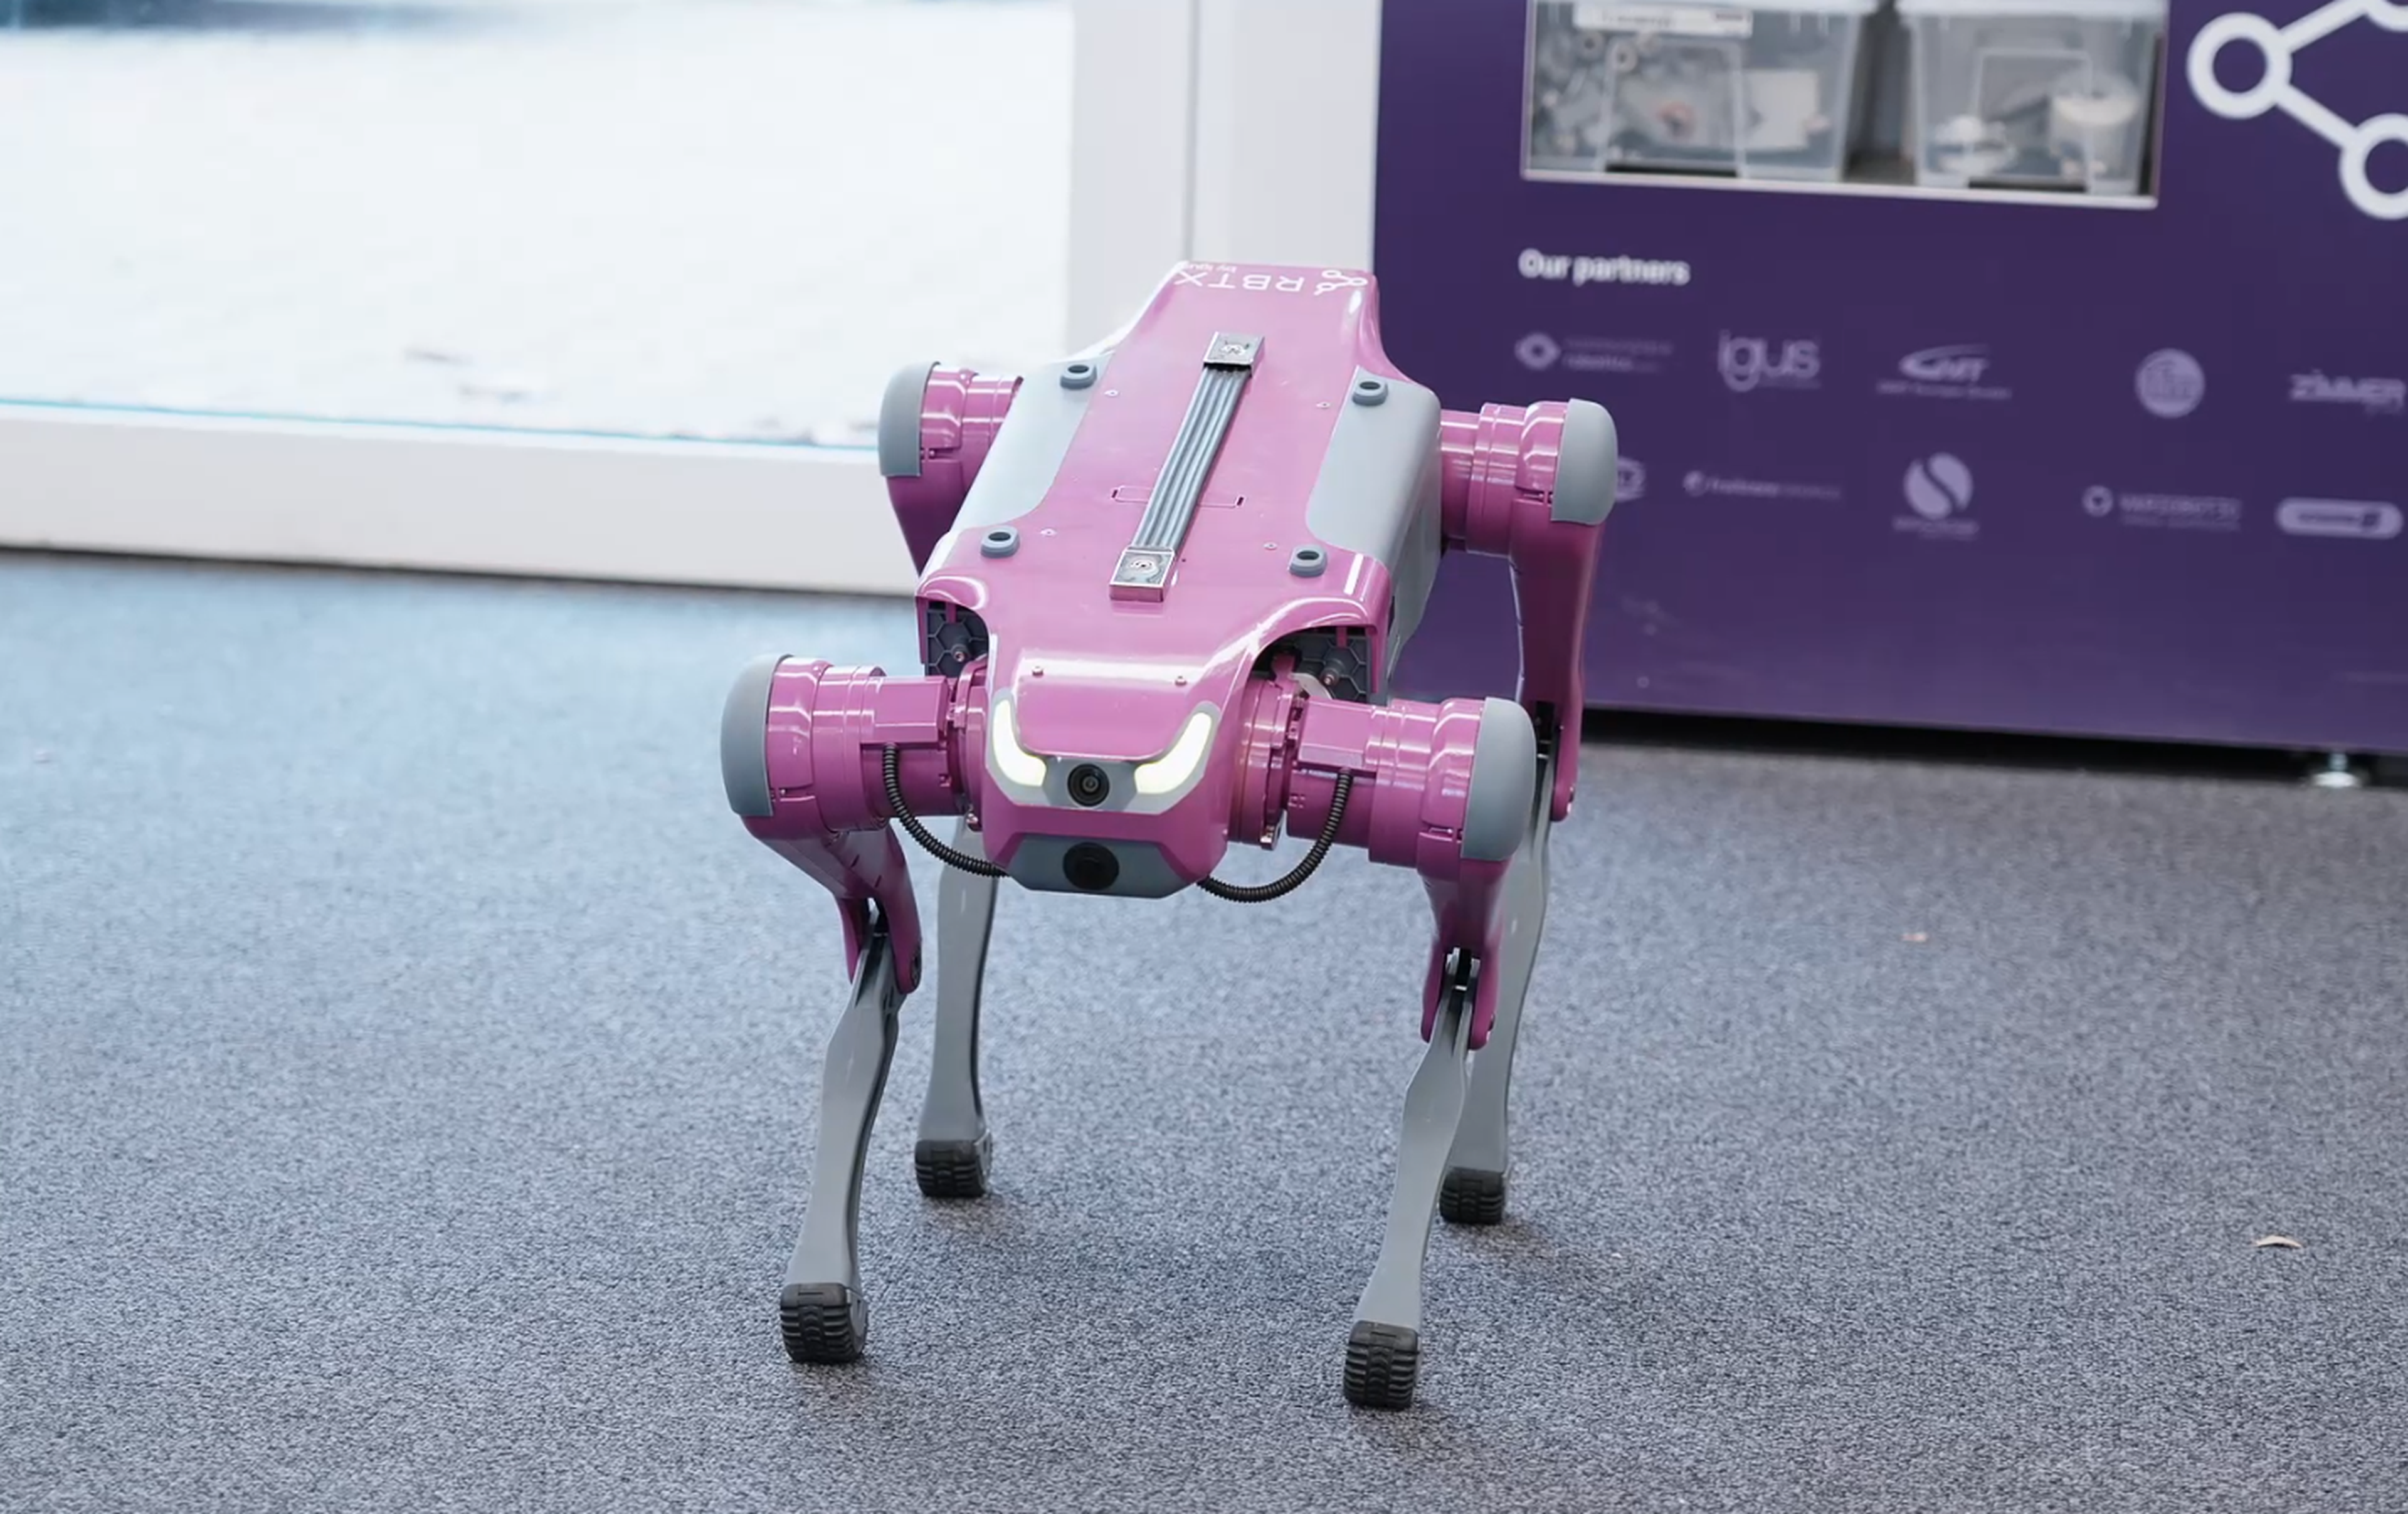
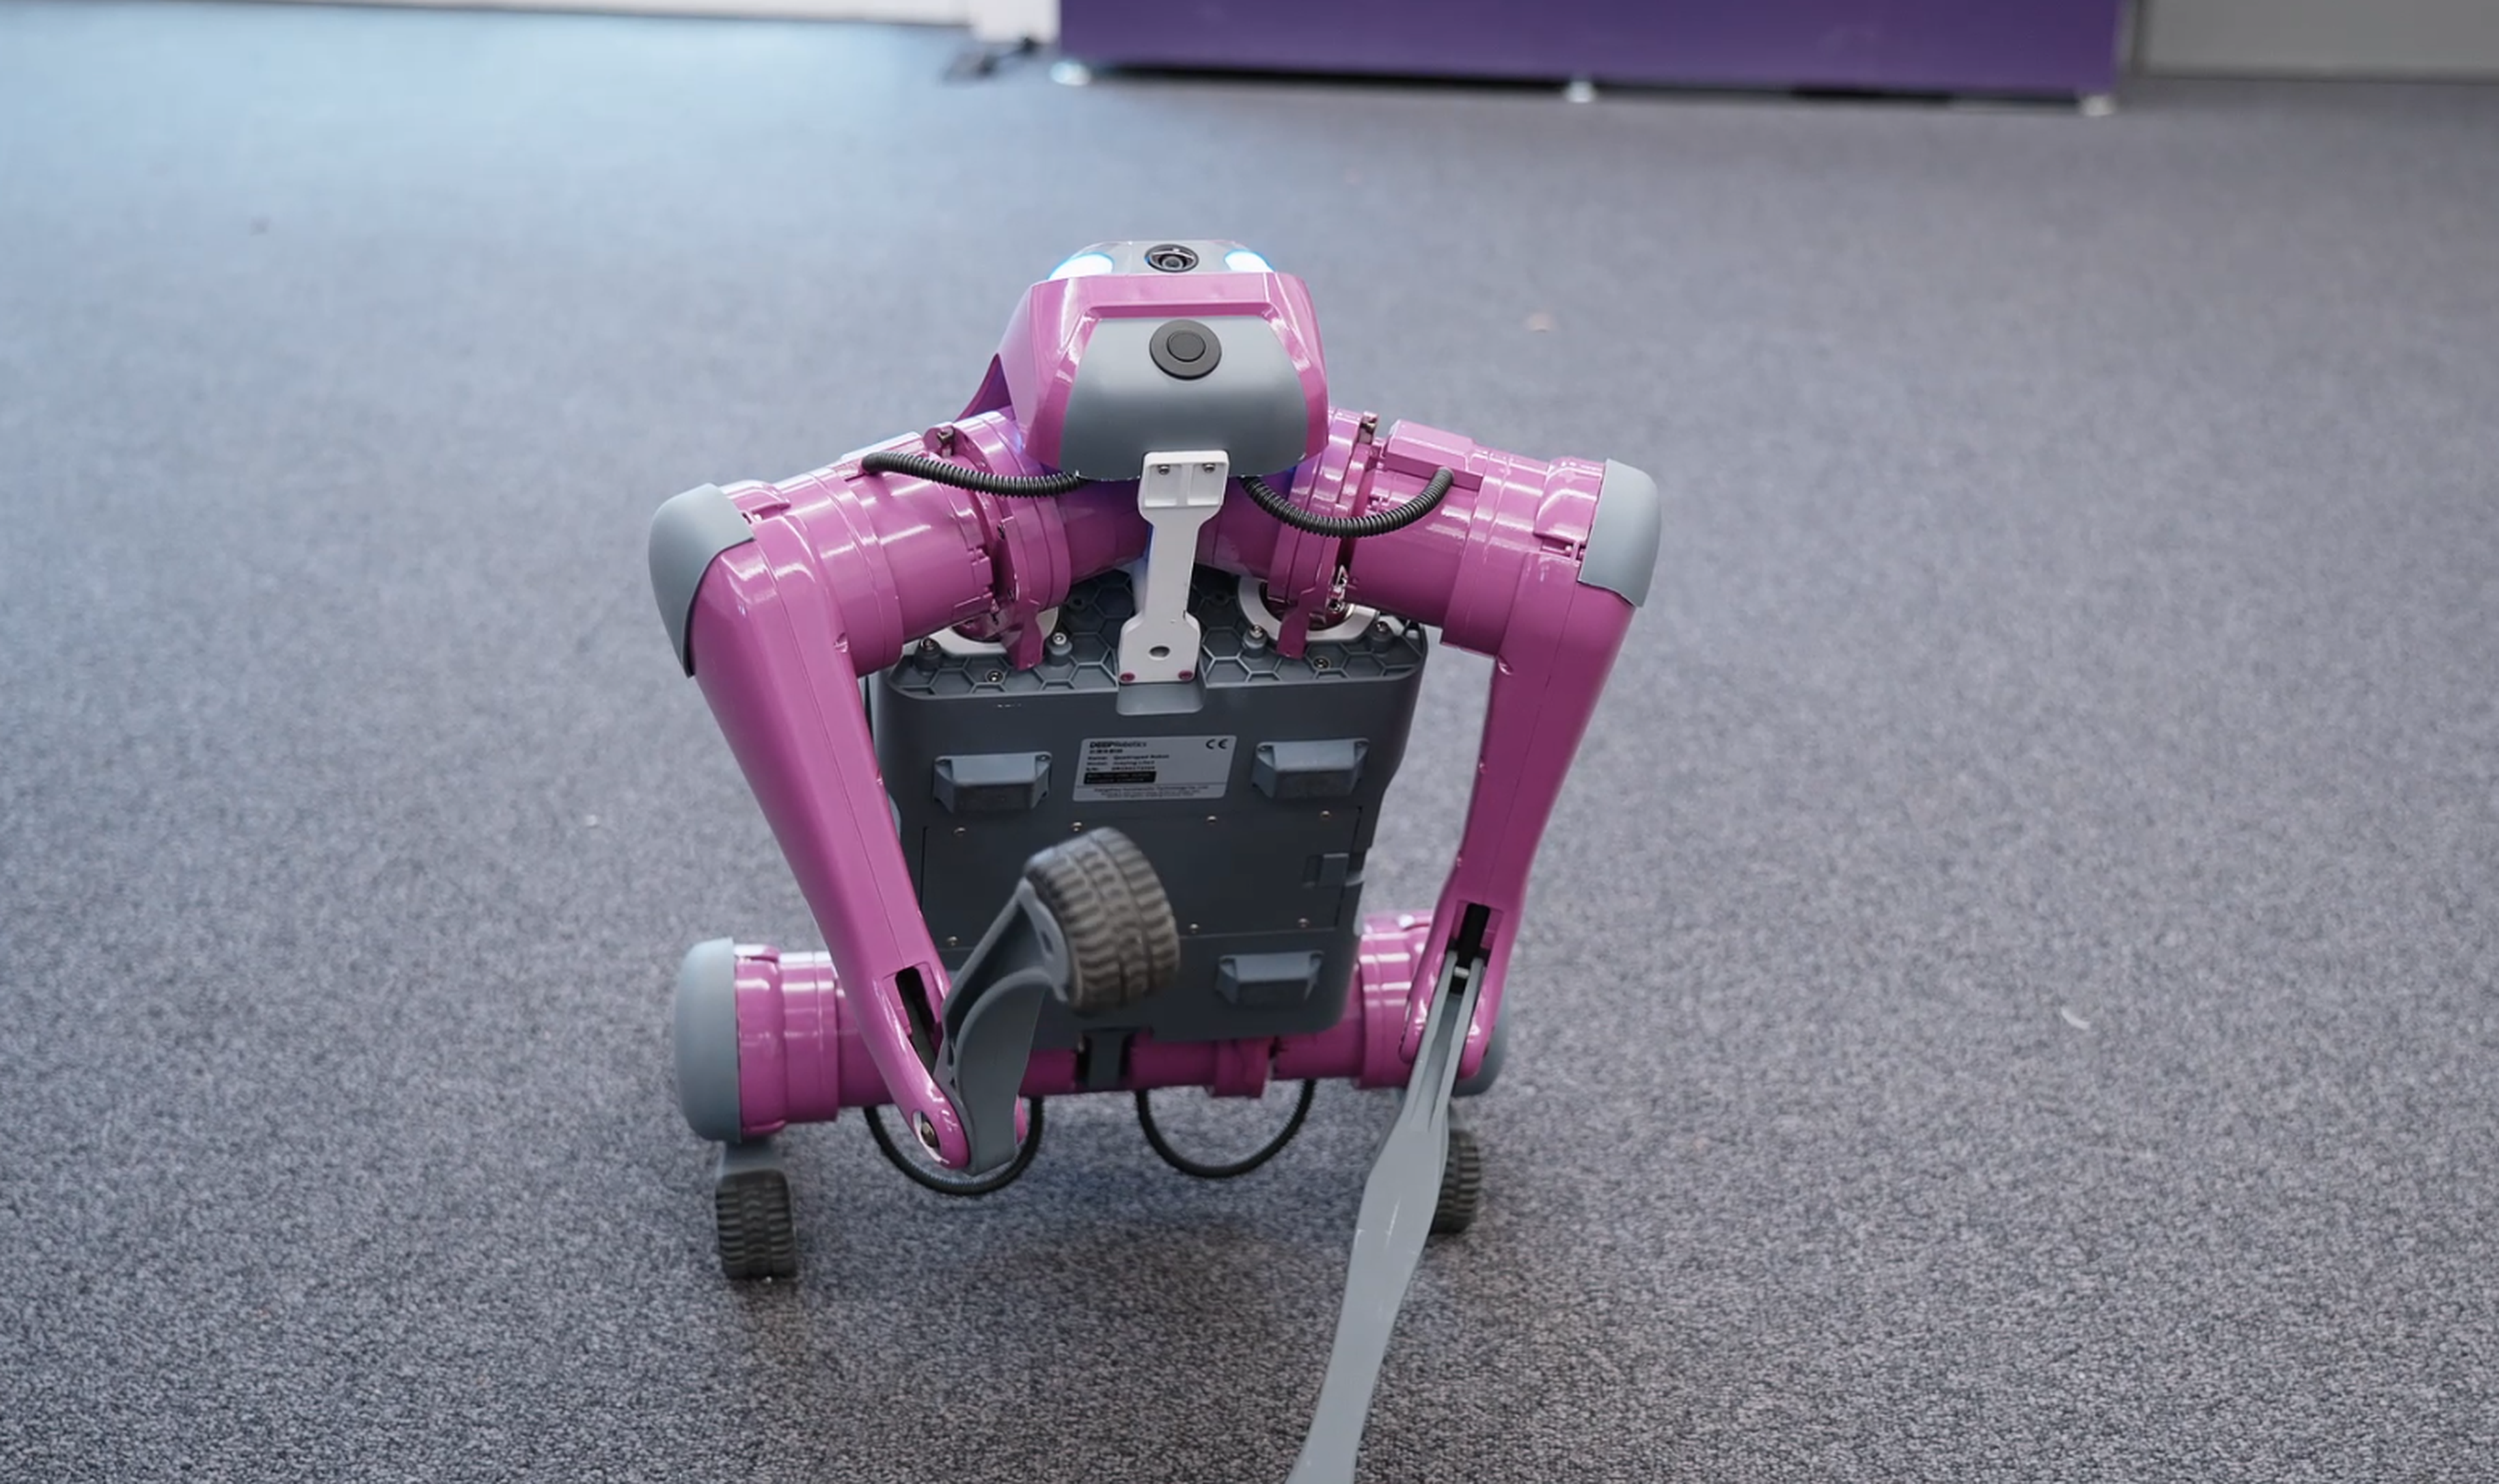
SID1: robot cuadrúpedo para demostraciones dinámicas


Precio del hardware:
DOF
12
Peso
12
kg
Carga útil máxima
7,5
kg
Agilidad y precisión en robótica con el robot biónico SID1
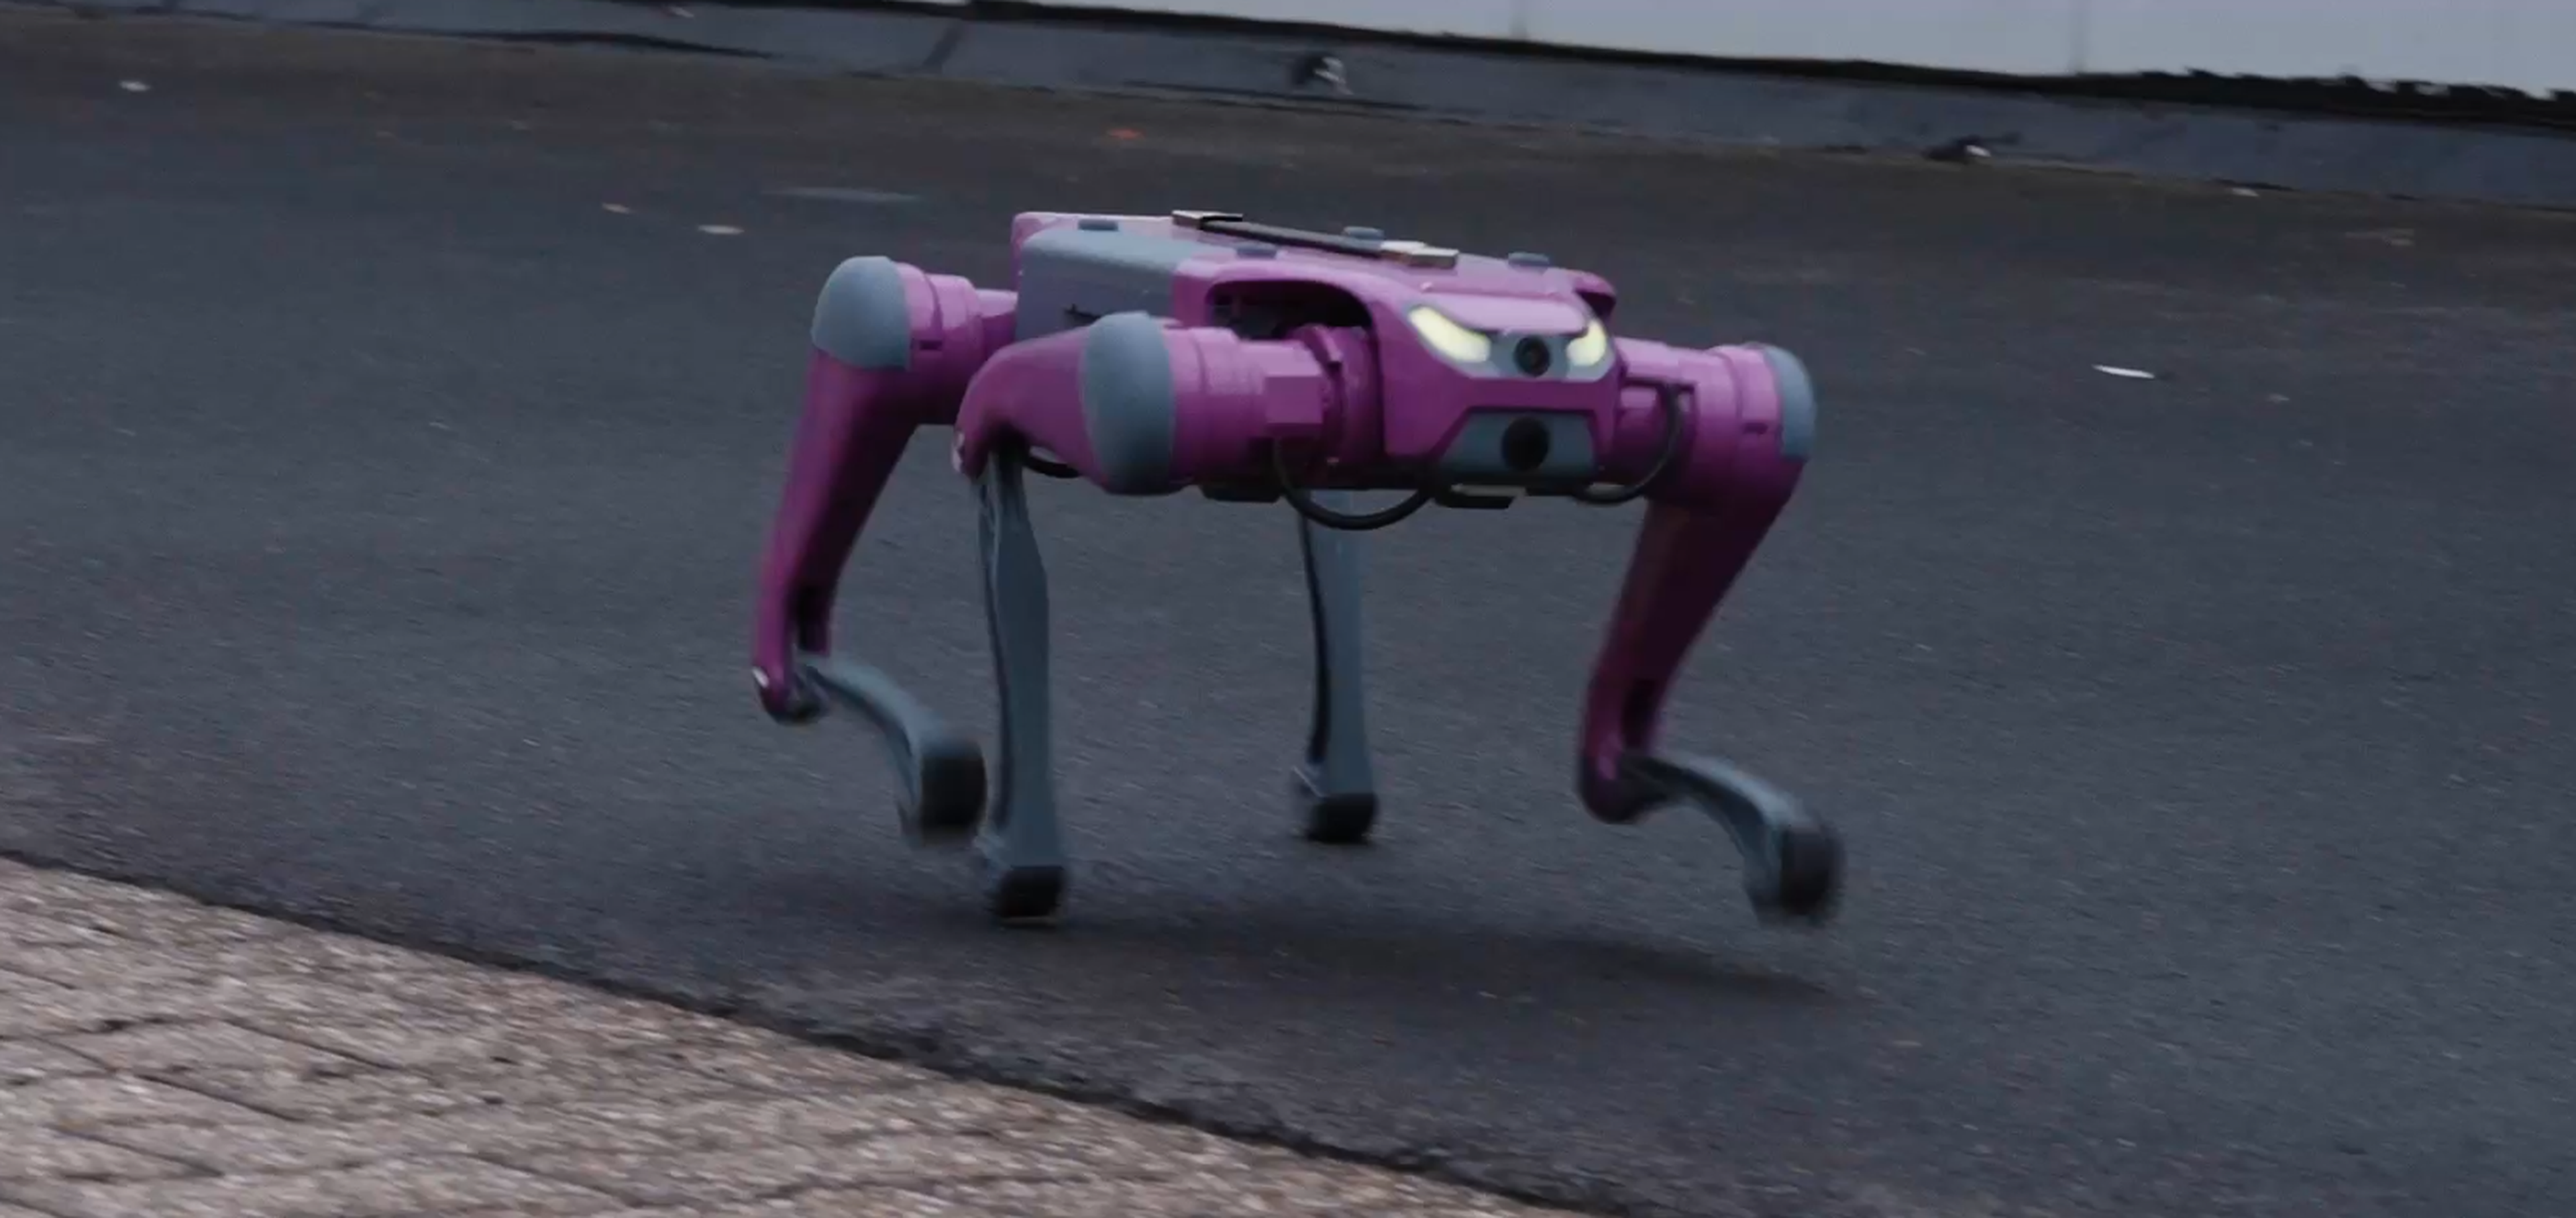
El robot biónico SID1 es un robot cuadrúpedo avanzado que combina una elevada potencia de accionamiento, un algoritmo preciso y una mejorada interacción con el entorno con un diseño modular para funcionalidades adicionales. En la aplicación, SID1 demuestra su agilidad y capacidad de reacción al correr, esprintar, saltar e incluso hacer volteretas. Con otras capacidades interactivas, como sentarse y dar la pata como un perro real, SID1 muestra una impresionante combinación de velocidad, precisión y adaptabilidad, lo que lo convierte en un ejemplo destacado de la robótica más avanzada.
¿En qué consiste la aplicación?
SID1 está diseñado para demostraciones dinámicas de robótica, adecuadas para investigación, educación y entretenimiento, donde se requiere tanto rendimiento como interacción.
¿Cuáles son las ventajas de la solución?
Movilidad mejorada: ejecuta con precisión tareas exigentes como saltos y volteretas.
Funciones interactivas: simula comportamientos realistas, como sentarse y dar la pata.
Adaptabilidad modular: integra fácilmente ampliaciones para funcionalidades adicionales.
¿Cuáles son las ventajas del robot?
El robot biónico SID1 destaca por:
Elevada potencia de accionamiento: permite movimientos robustos, enérgicos y rápidos.
Algoritmos avanzados: garantizan acciones precisas, repetibles y fluidas.
Ampliaciones personalizadas: las opciones modulares lo hacen adaptable a distintas aplicaciones.
La robótica avanza con el robot biónico SID1
El robot biónico SID1 redefine las capacidades dinámicas y la interactividad en robótica. Su capacidad de ejecutar esprints a alta velocidad, maniobras complejas y gestos realistas pone de relieve su potencial en diversos campos, desde la investigación y la formación hasta la tecnología interactiva, ofreciendo un equilibrio perfecto entre precisión, potencia y flexibilidad.
1 componente