 1 / 3
Aplicación de atornillado con un igus Robolink


Precio del hardware:
DOF
5
Repetibilidad
1
mm
Alcance máx.
790
mm
Solución de atornillado de bajo coste con igus Robolink DCi: versatilidad y eficiencia
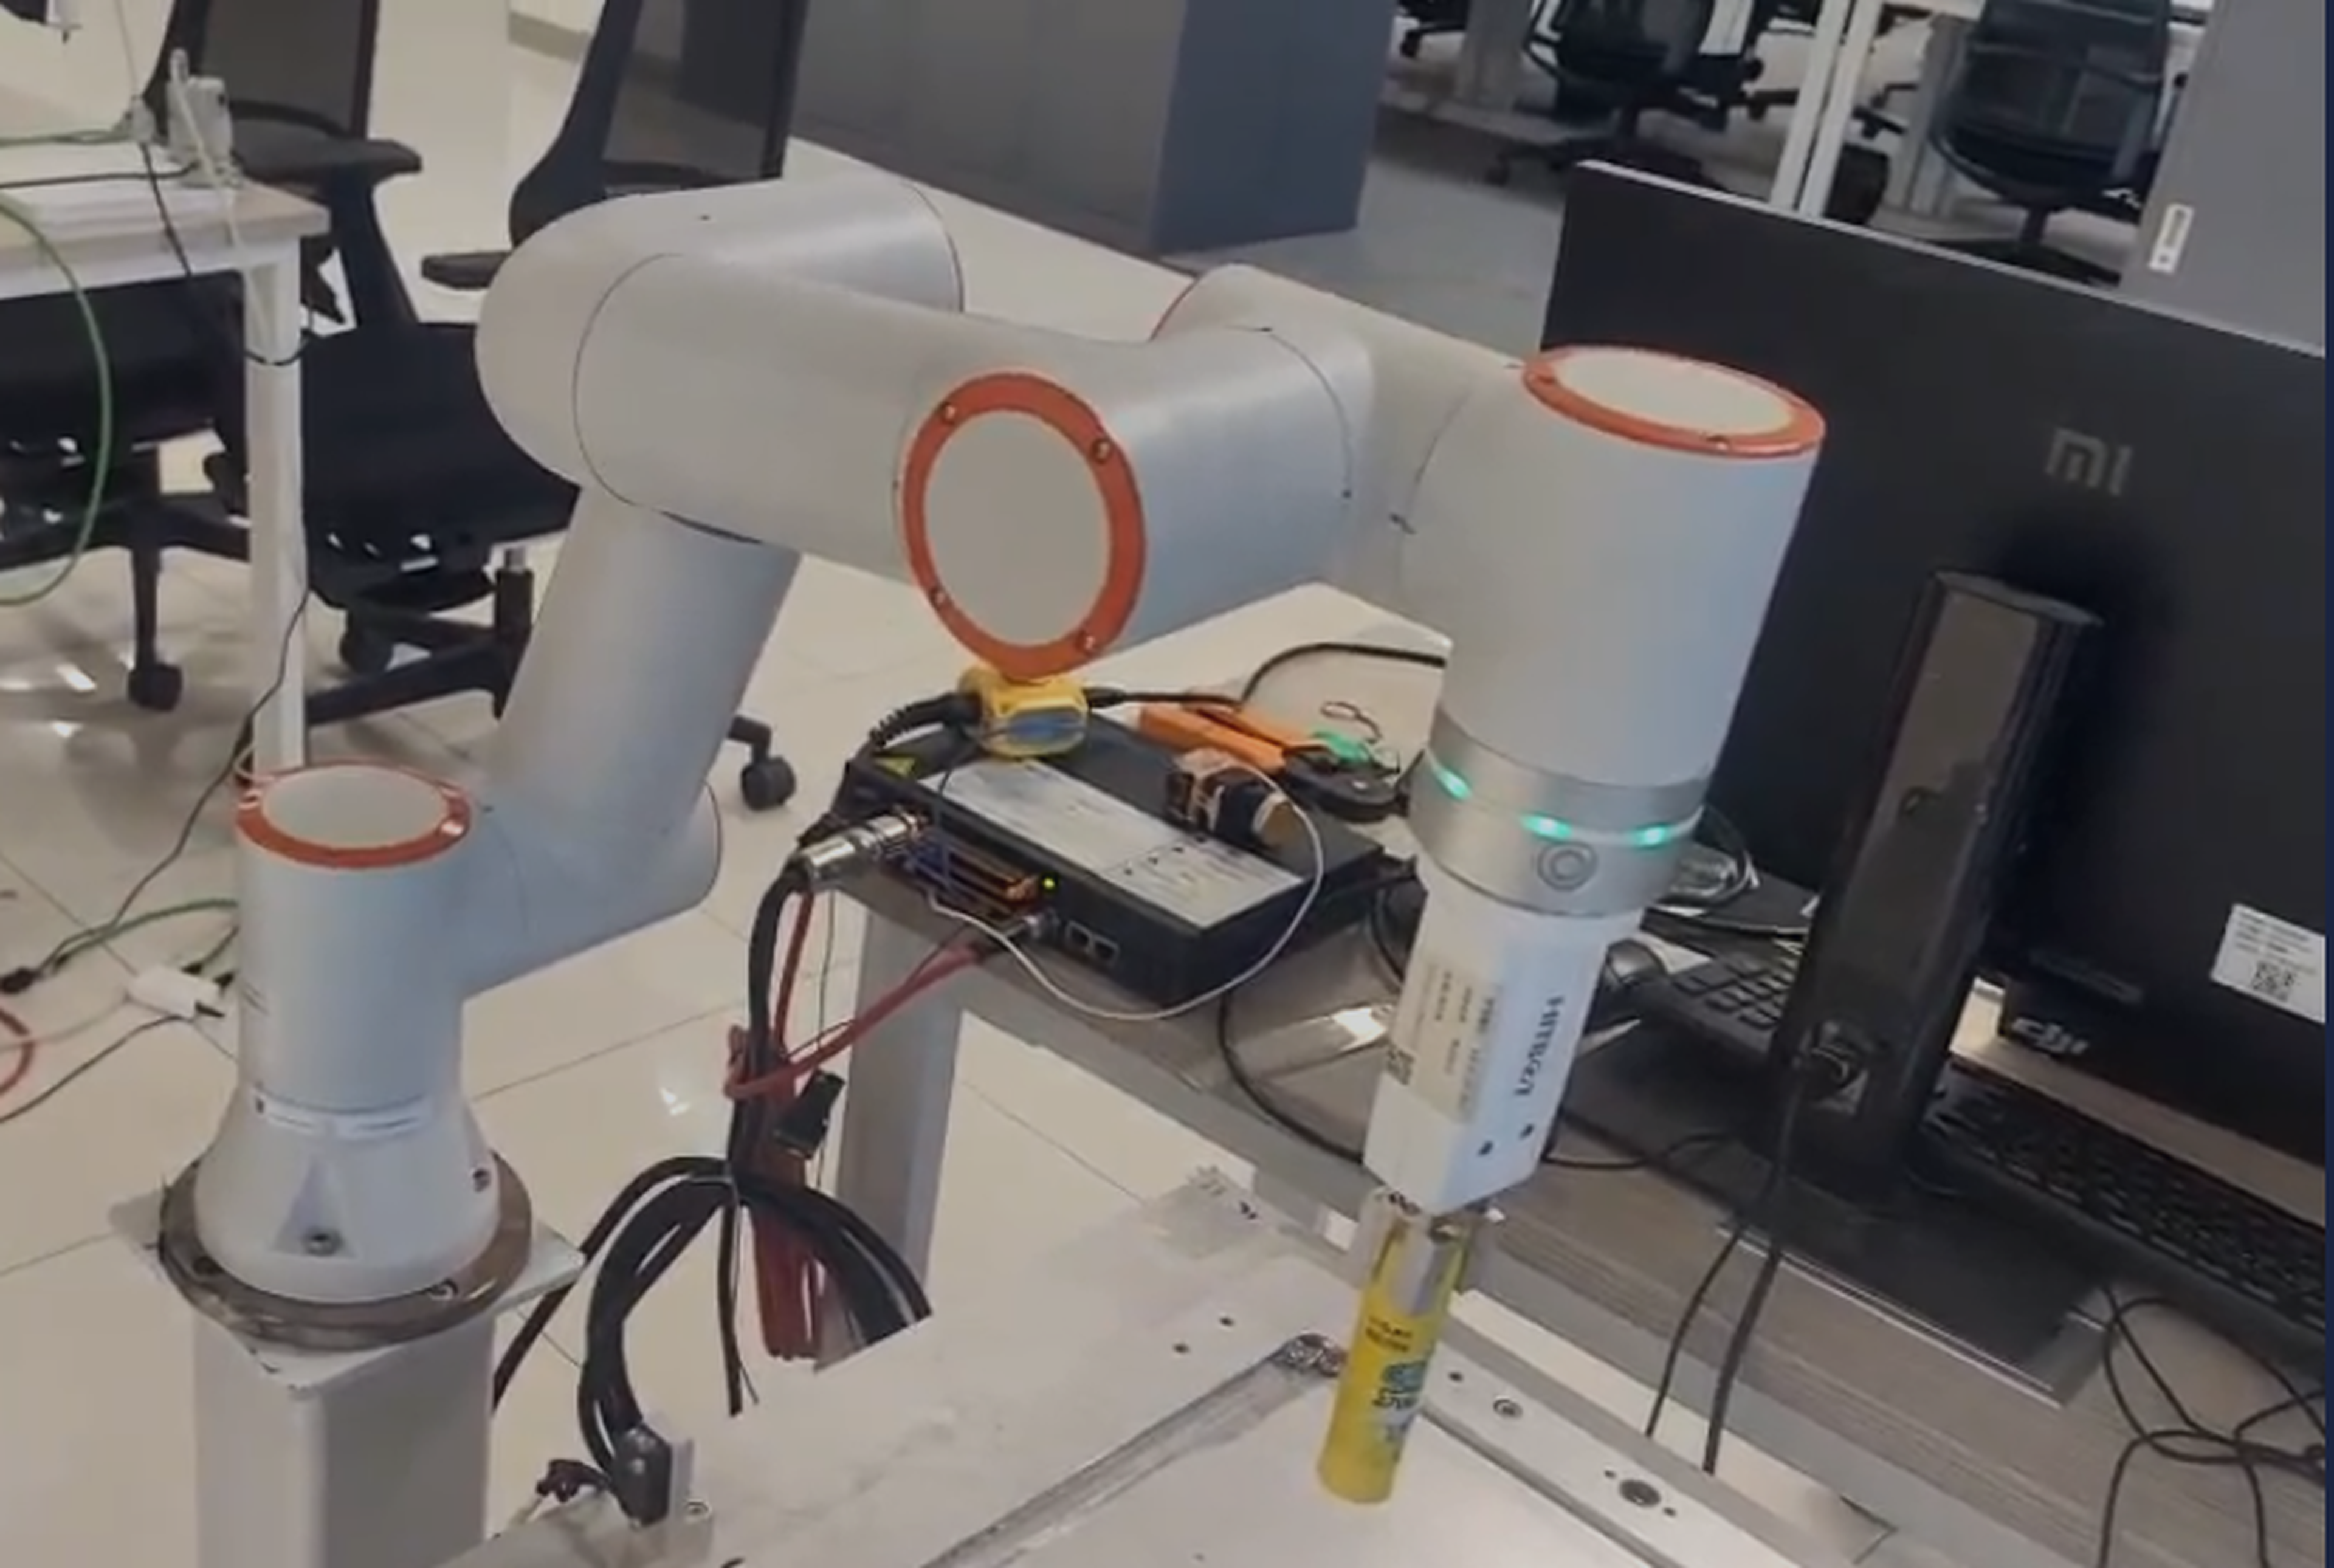
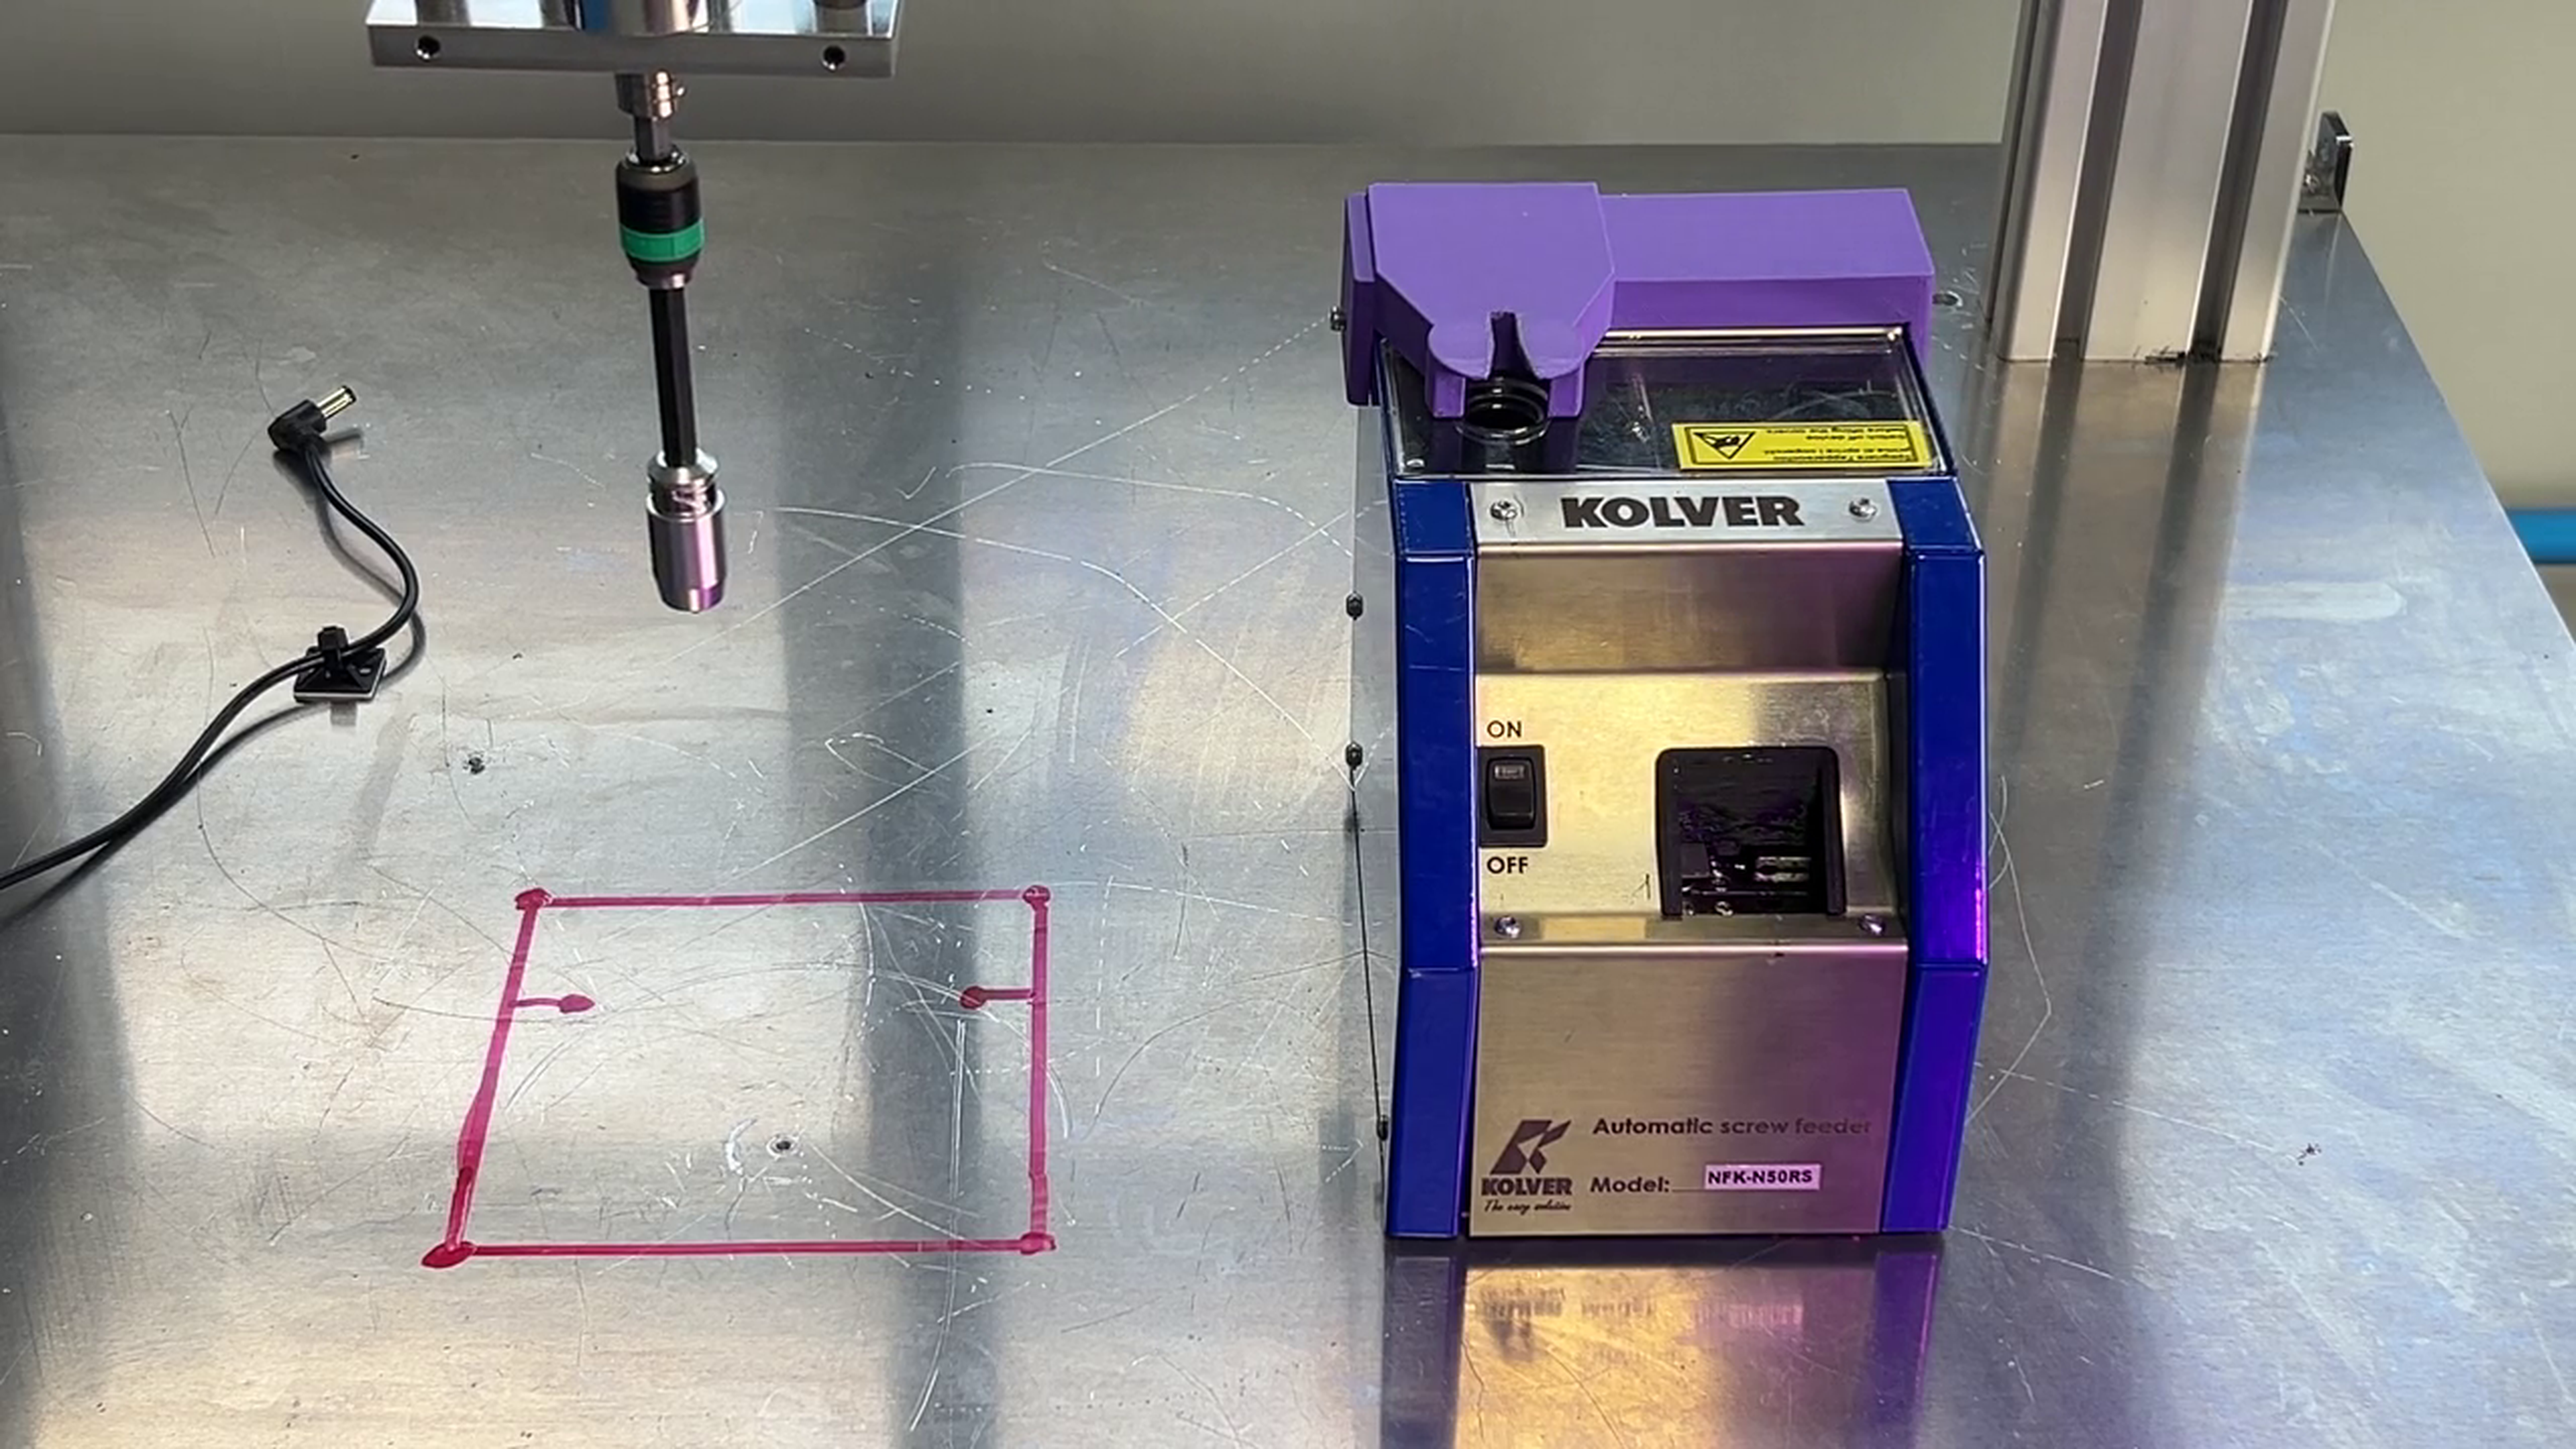
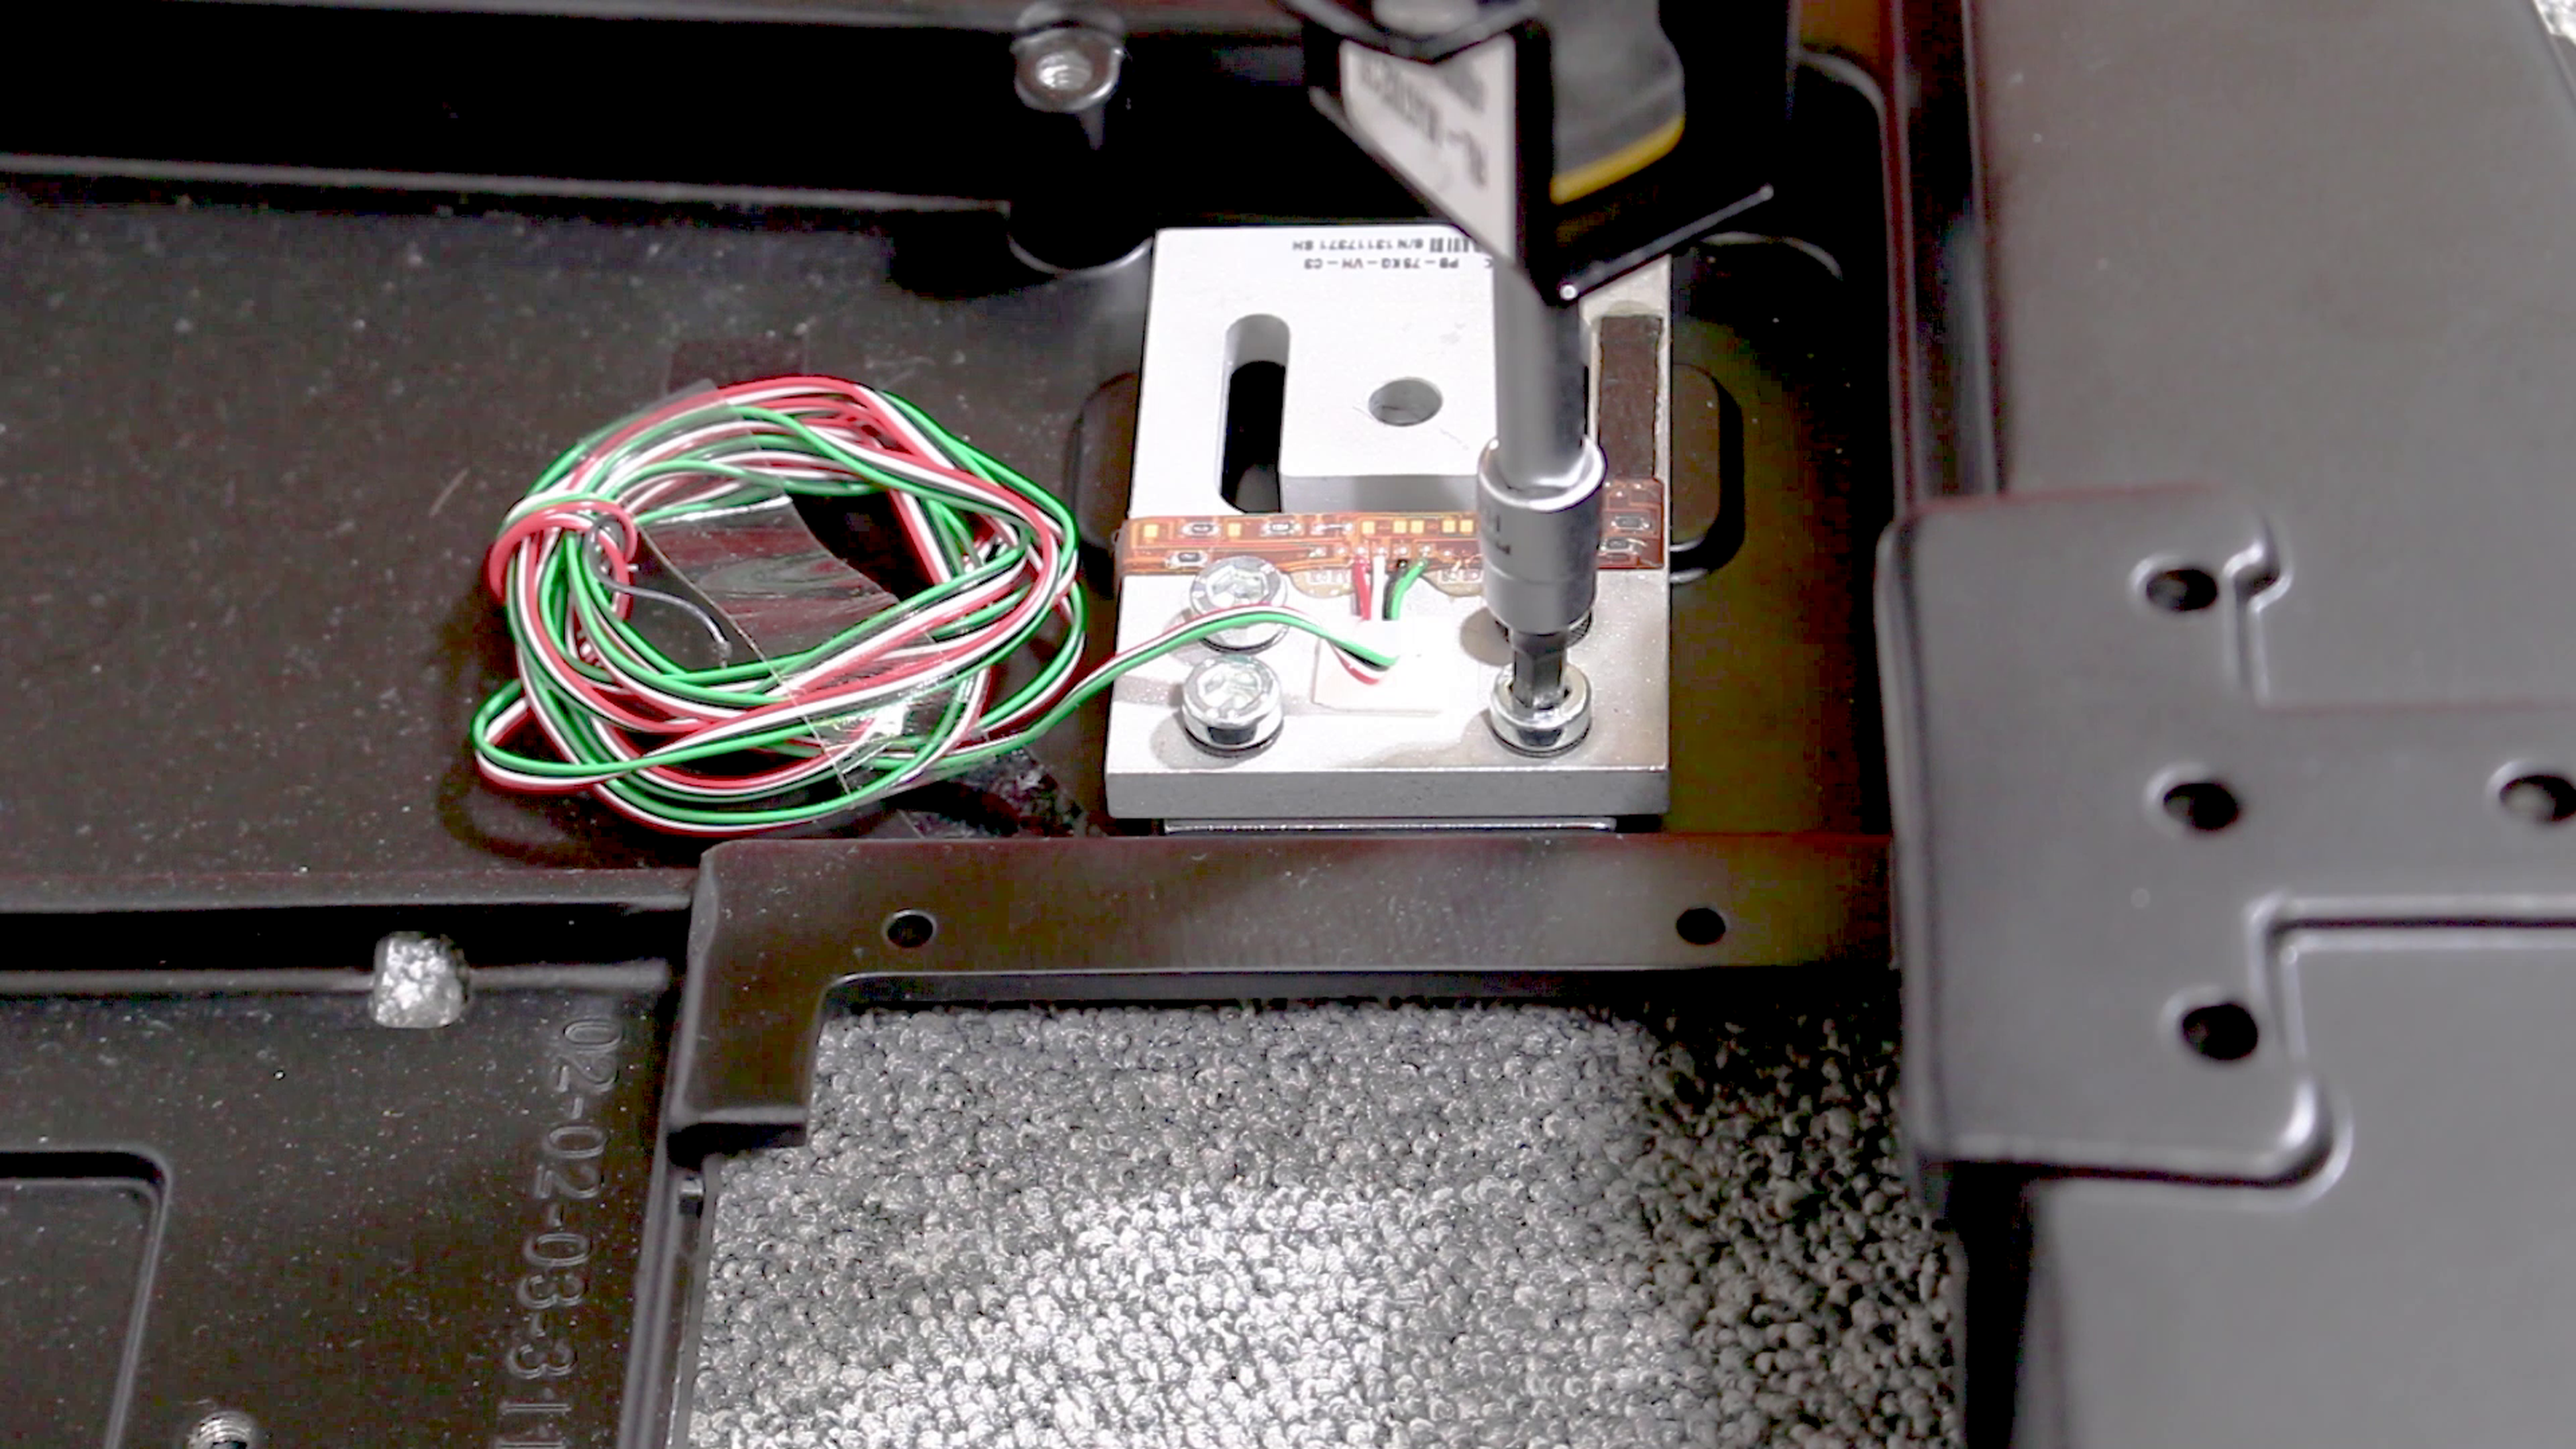
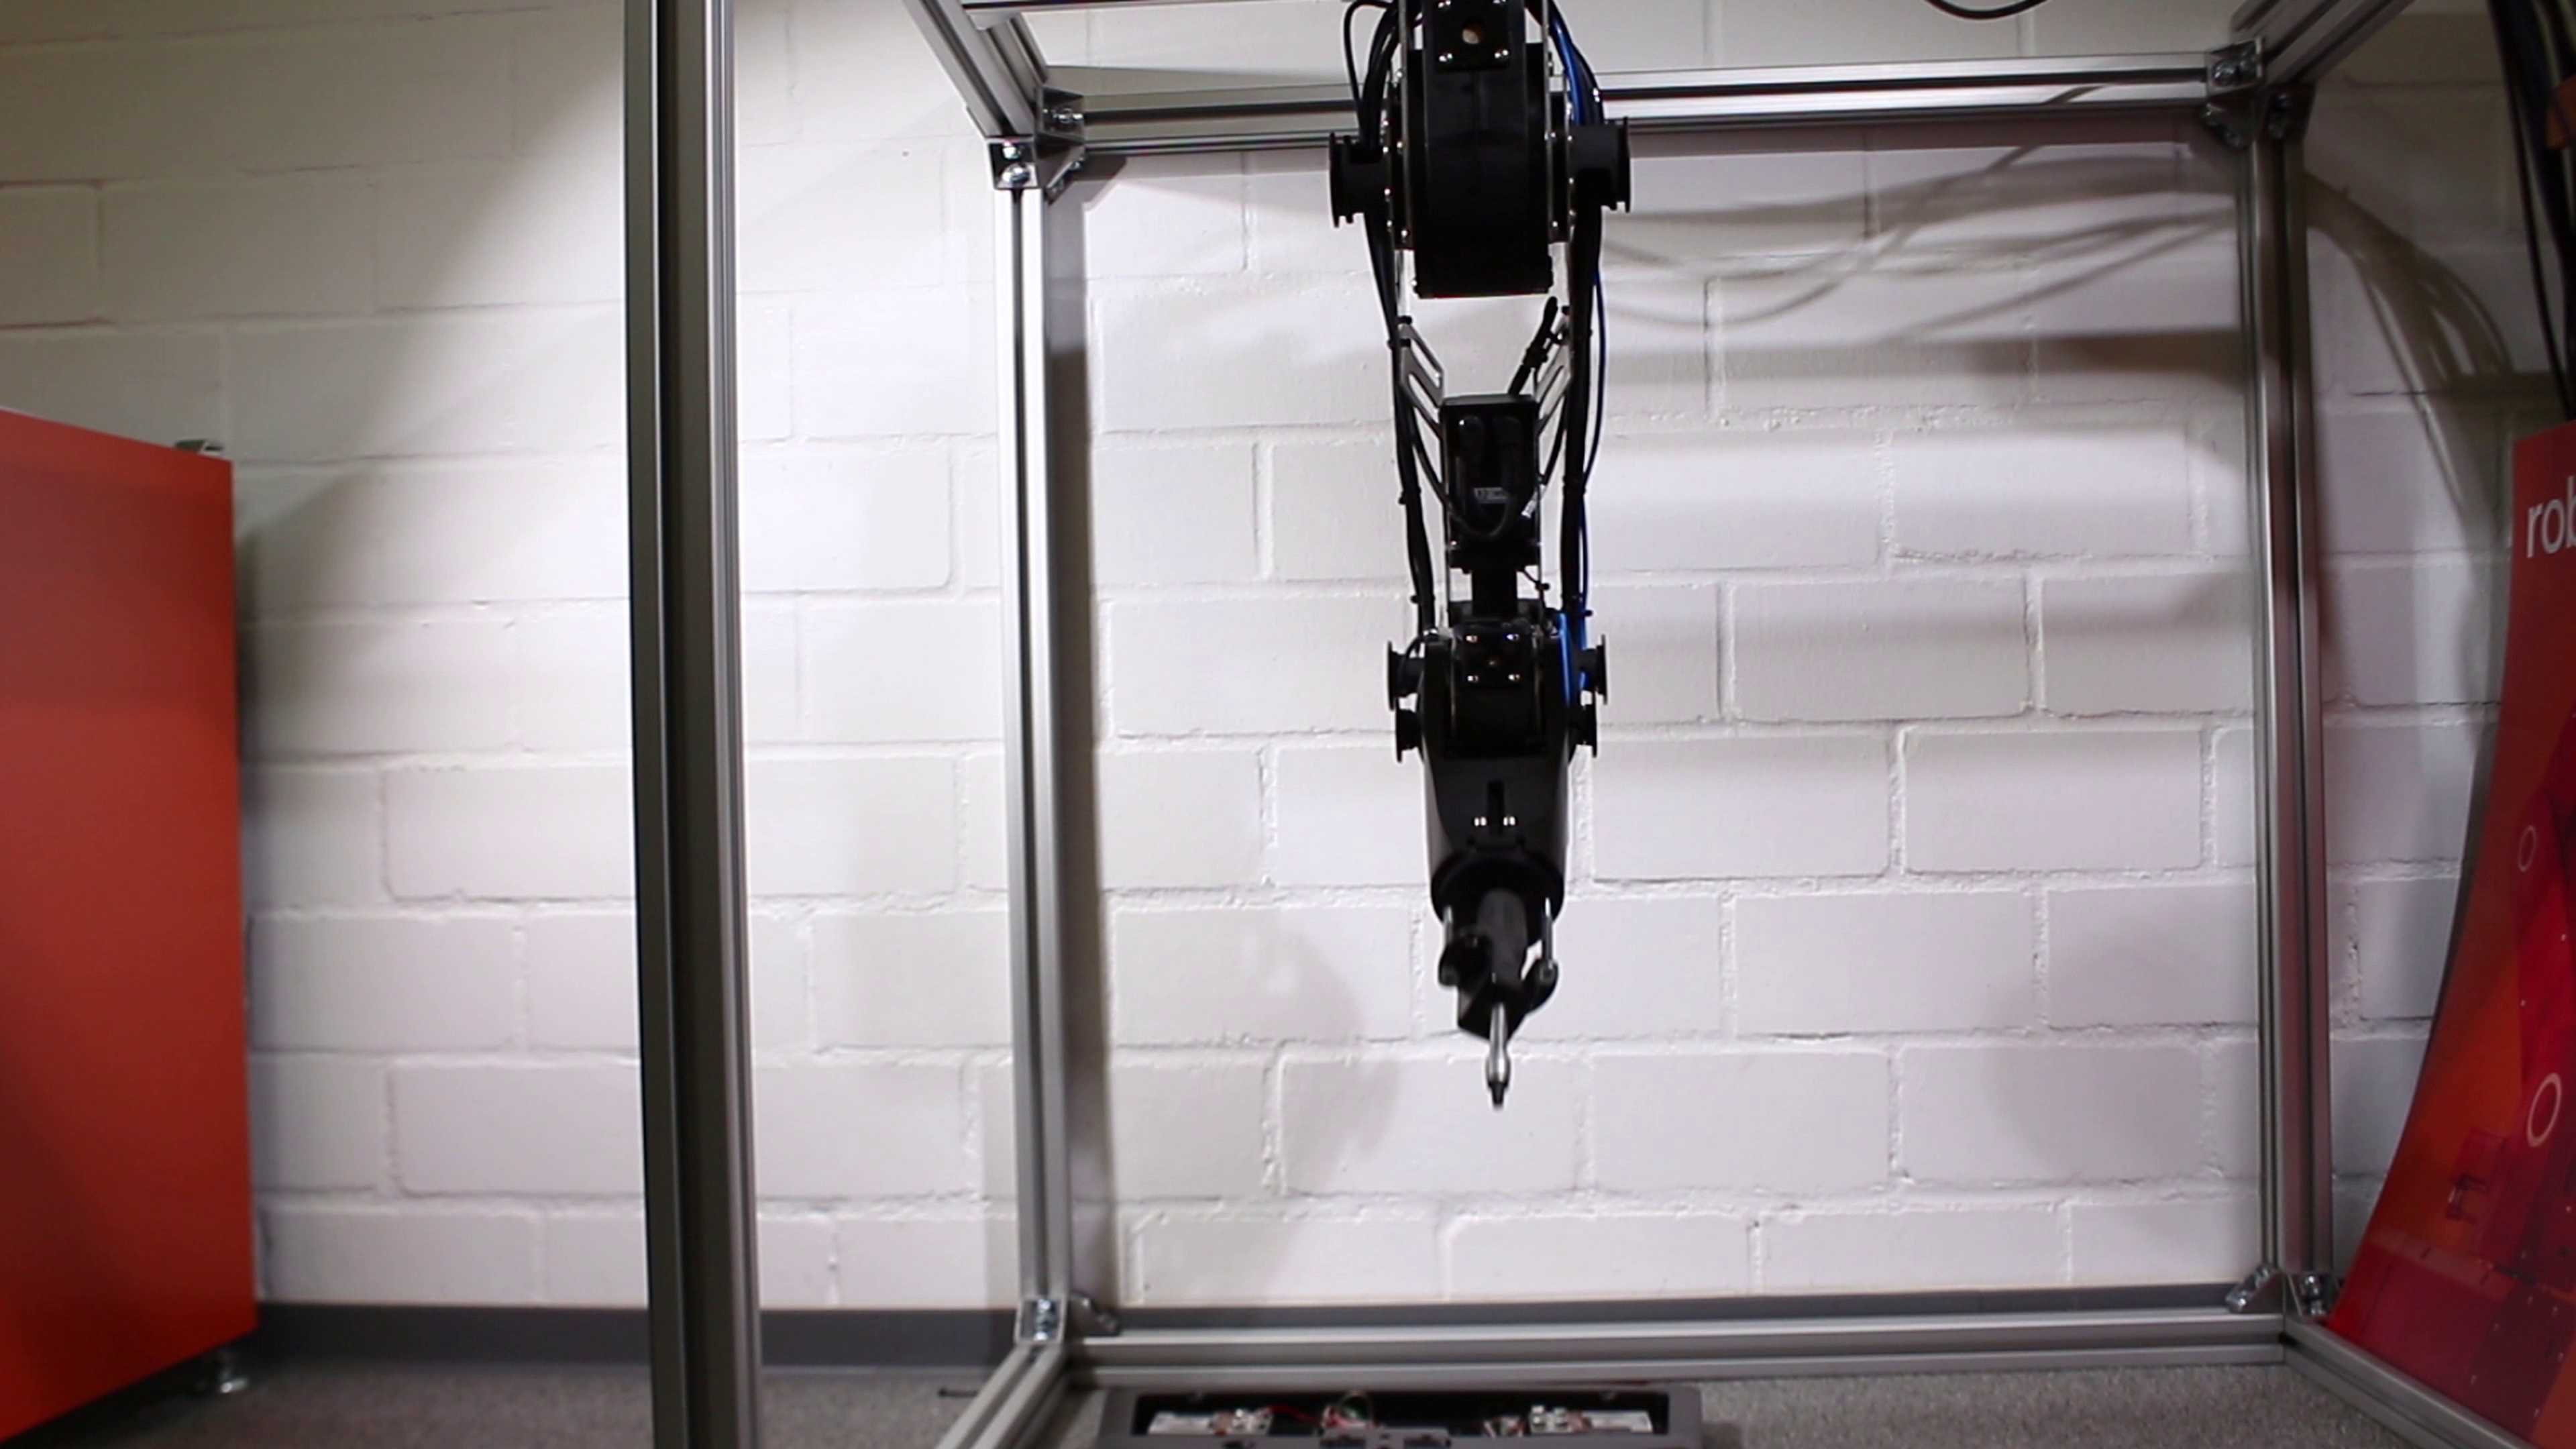
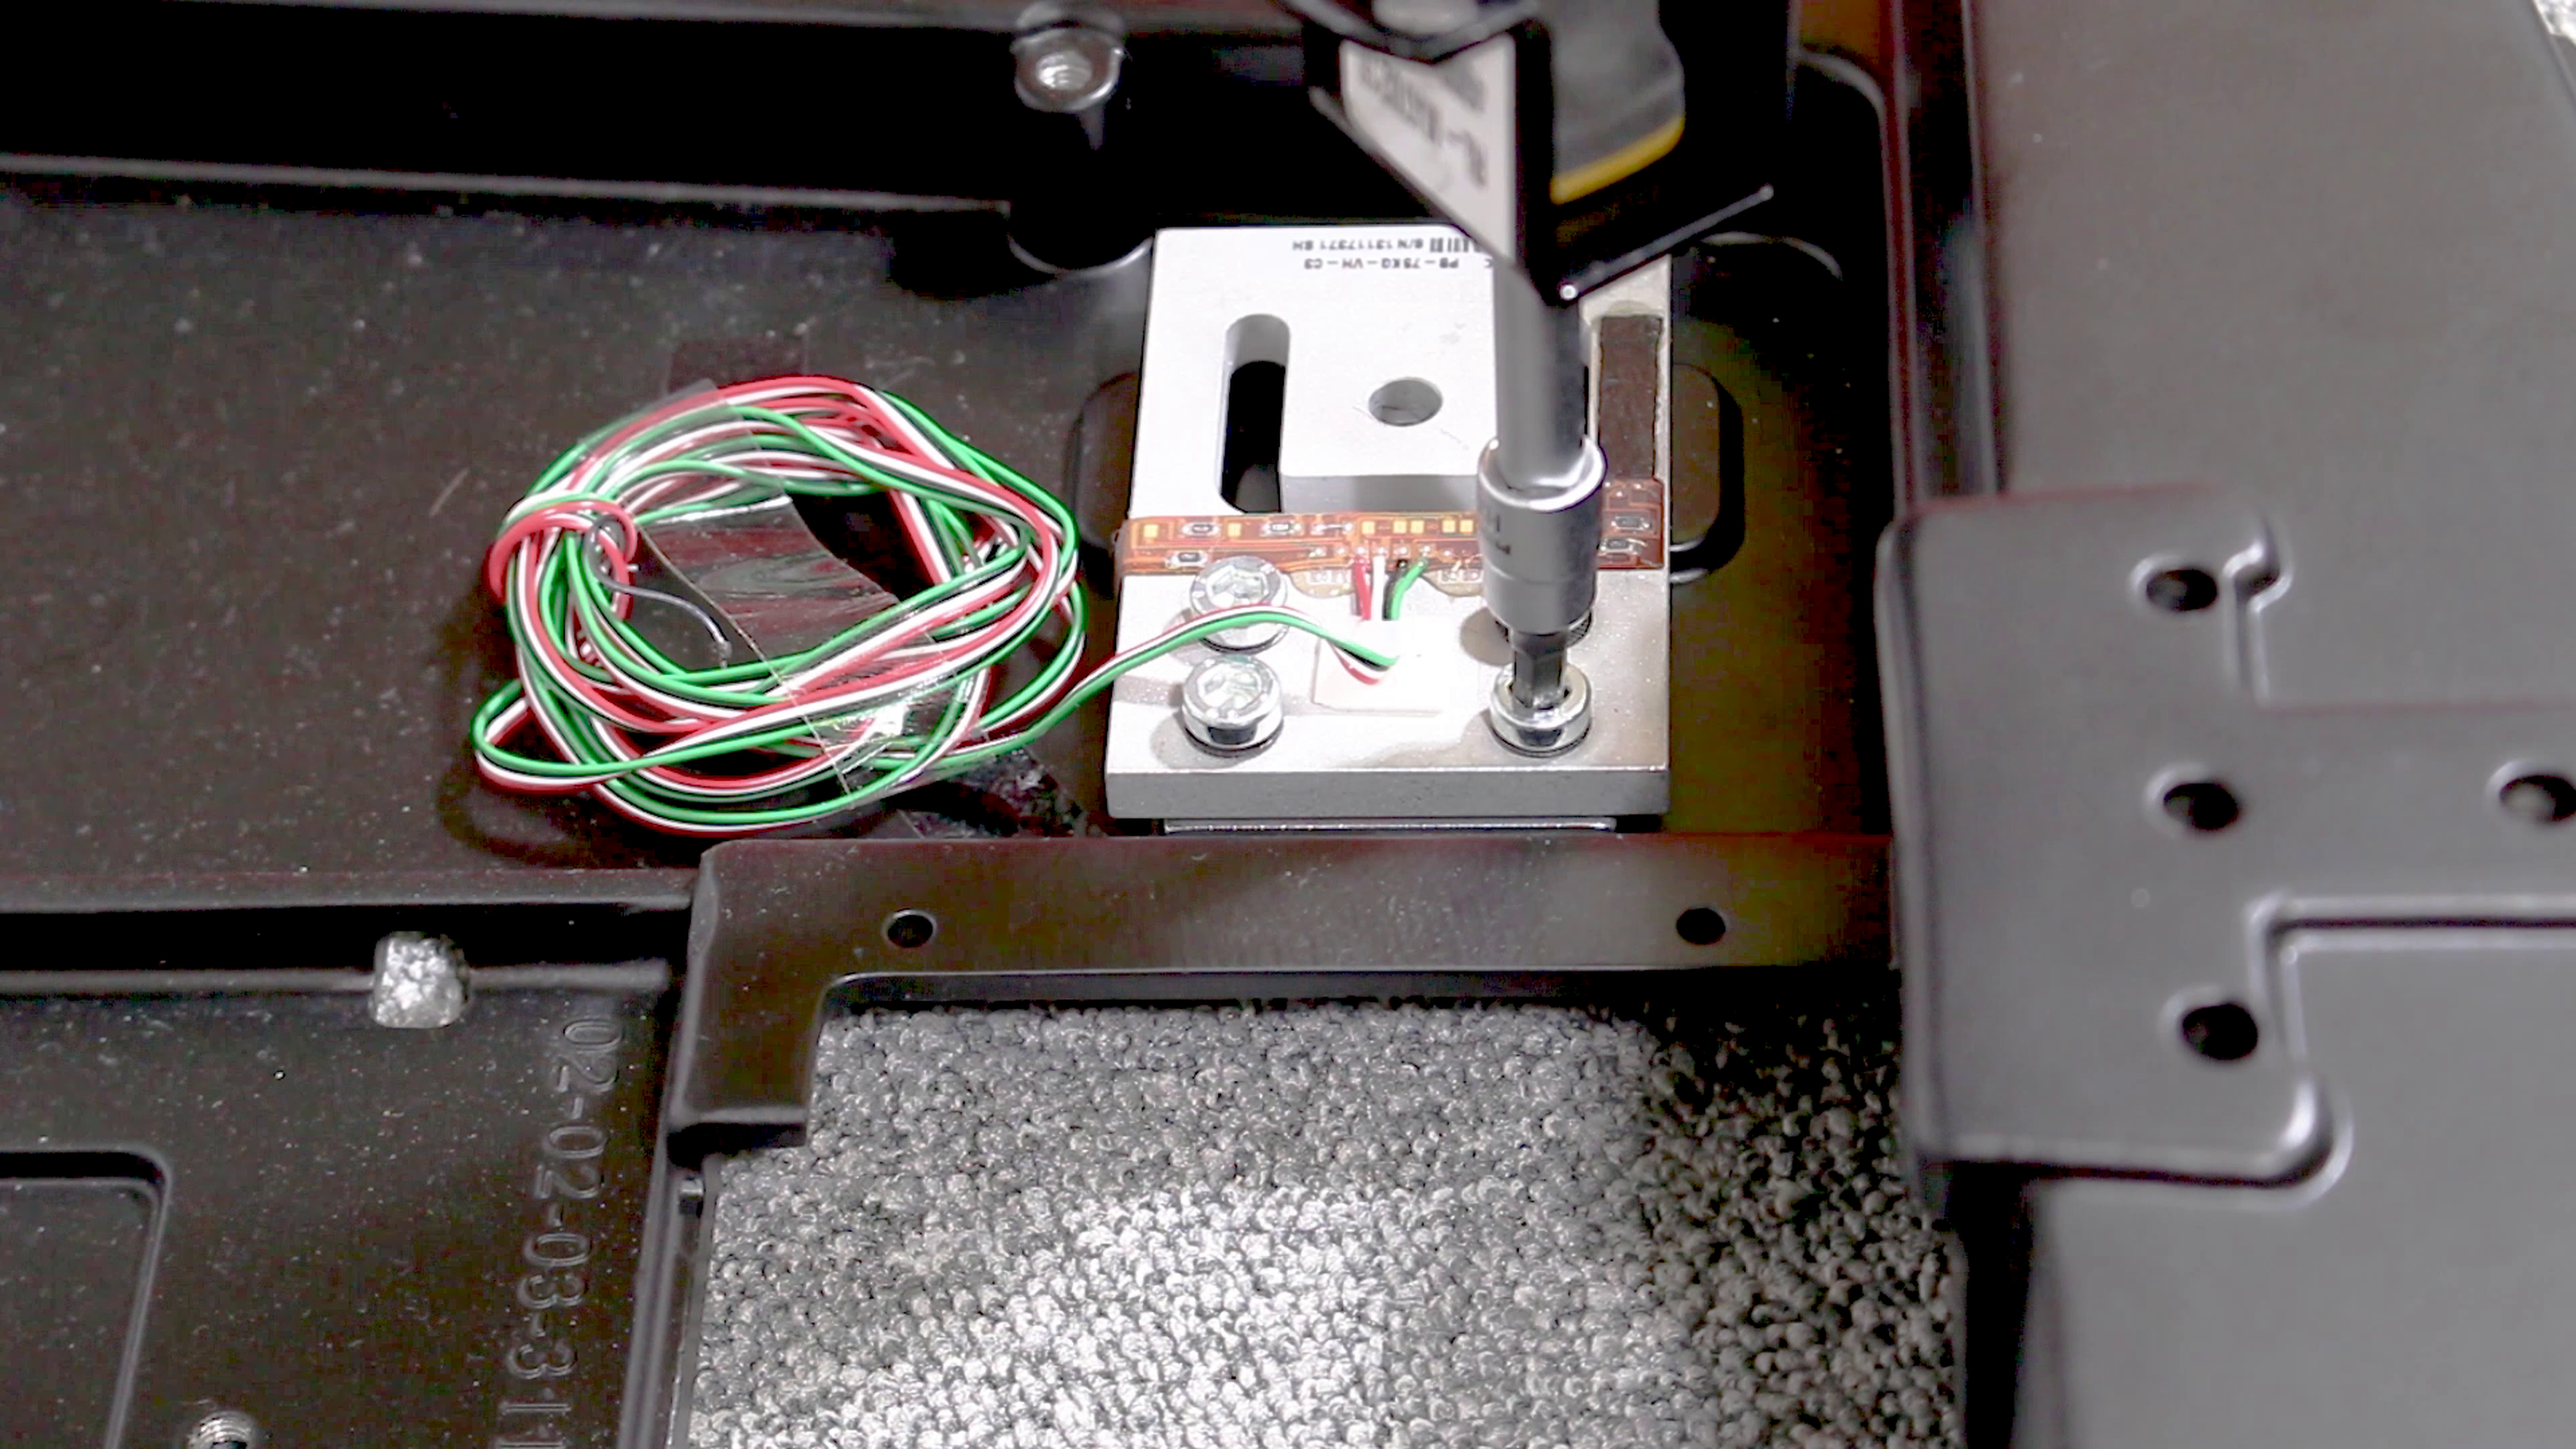
Las aplicaciones de atornillado eficientes y asequibles son esenciales para la automatización moderna. En este montaje, se instaló un robot de 5 ejes igus Robolink DCi en posición elevada sobre una estructura, lo que da lugar a una solución compacta y versátil. Con un eje adicional y una pinza atornilladora DIY personalizada, el sistema realiza tareas de atornillado con precisión. La pinza, equipada con un imán anular alrededor de la punta, sujeta los tornillos con facilidad y permite tanto apretarlos como extraerlos.
¿En qué consiste la aplicación?
El sistema automatiza el proceso de atornillado y desatornillado, utilizando el robot Robolink DCi montado en posición elevada con una pinza flexible para realizar las tareas de forma eficiente incluso en espacios reducidos.
¿Qué ventajas ofrece la solución?
Eficiencia de costes: los componentes DIY de bajo coste reducen los gastos generales.
Funcionamiento fiable: las puntas imantadas garantizan una sujeción segura de los tornillos.
Ahorro de espacio: la configuración elevada ahorra un valioso espacio de trabajo.
¿Qué ventajas ofrece el robot?
El robot de 5 ejes Robolink DCi destaca en las aplicaciones de atornillado:
Diseño flexible: el eje adicional y la pinza permiten movimientos versátiles.
Manipulación precisa: garantiza un apriete y una extracción exactos.
Adaptabilidad: se integra fácilmente en entornos de producción existentes.
Atornillado rentable con igus Robolink DCi
Esta solución de atornillado personalizada pone de relieve la eficiencia y la asequibilidad del robot igus Robolink DCi. Al combinar componentes DIY innovadores con una automatización robótica avanzada, los fabricantes pueden agilizar las tareas de atornillado, optimizar los flujos de trabajo y reducir costes, lo que la convierte en una opción ideal para las necesidades de producción modernas.
0 componentes