 1 / 3
Cumplimiento del tiempo de ciclo específico del cliente con un robot de pórtico


Precio del hardware:
Velocidad máxima
0,5
m⁄s
Repetibilidad
0,5
mm
DOF
3
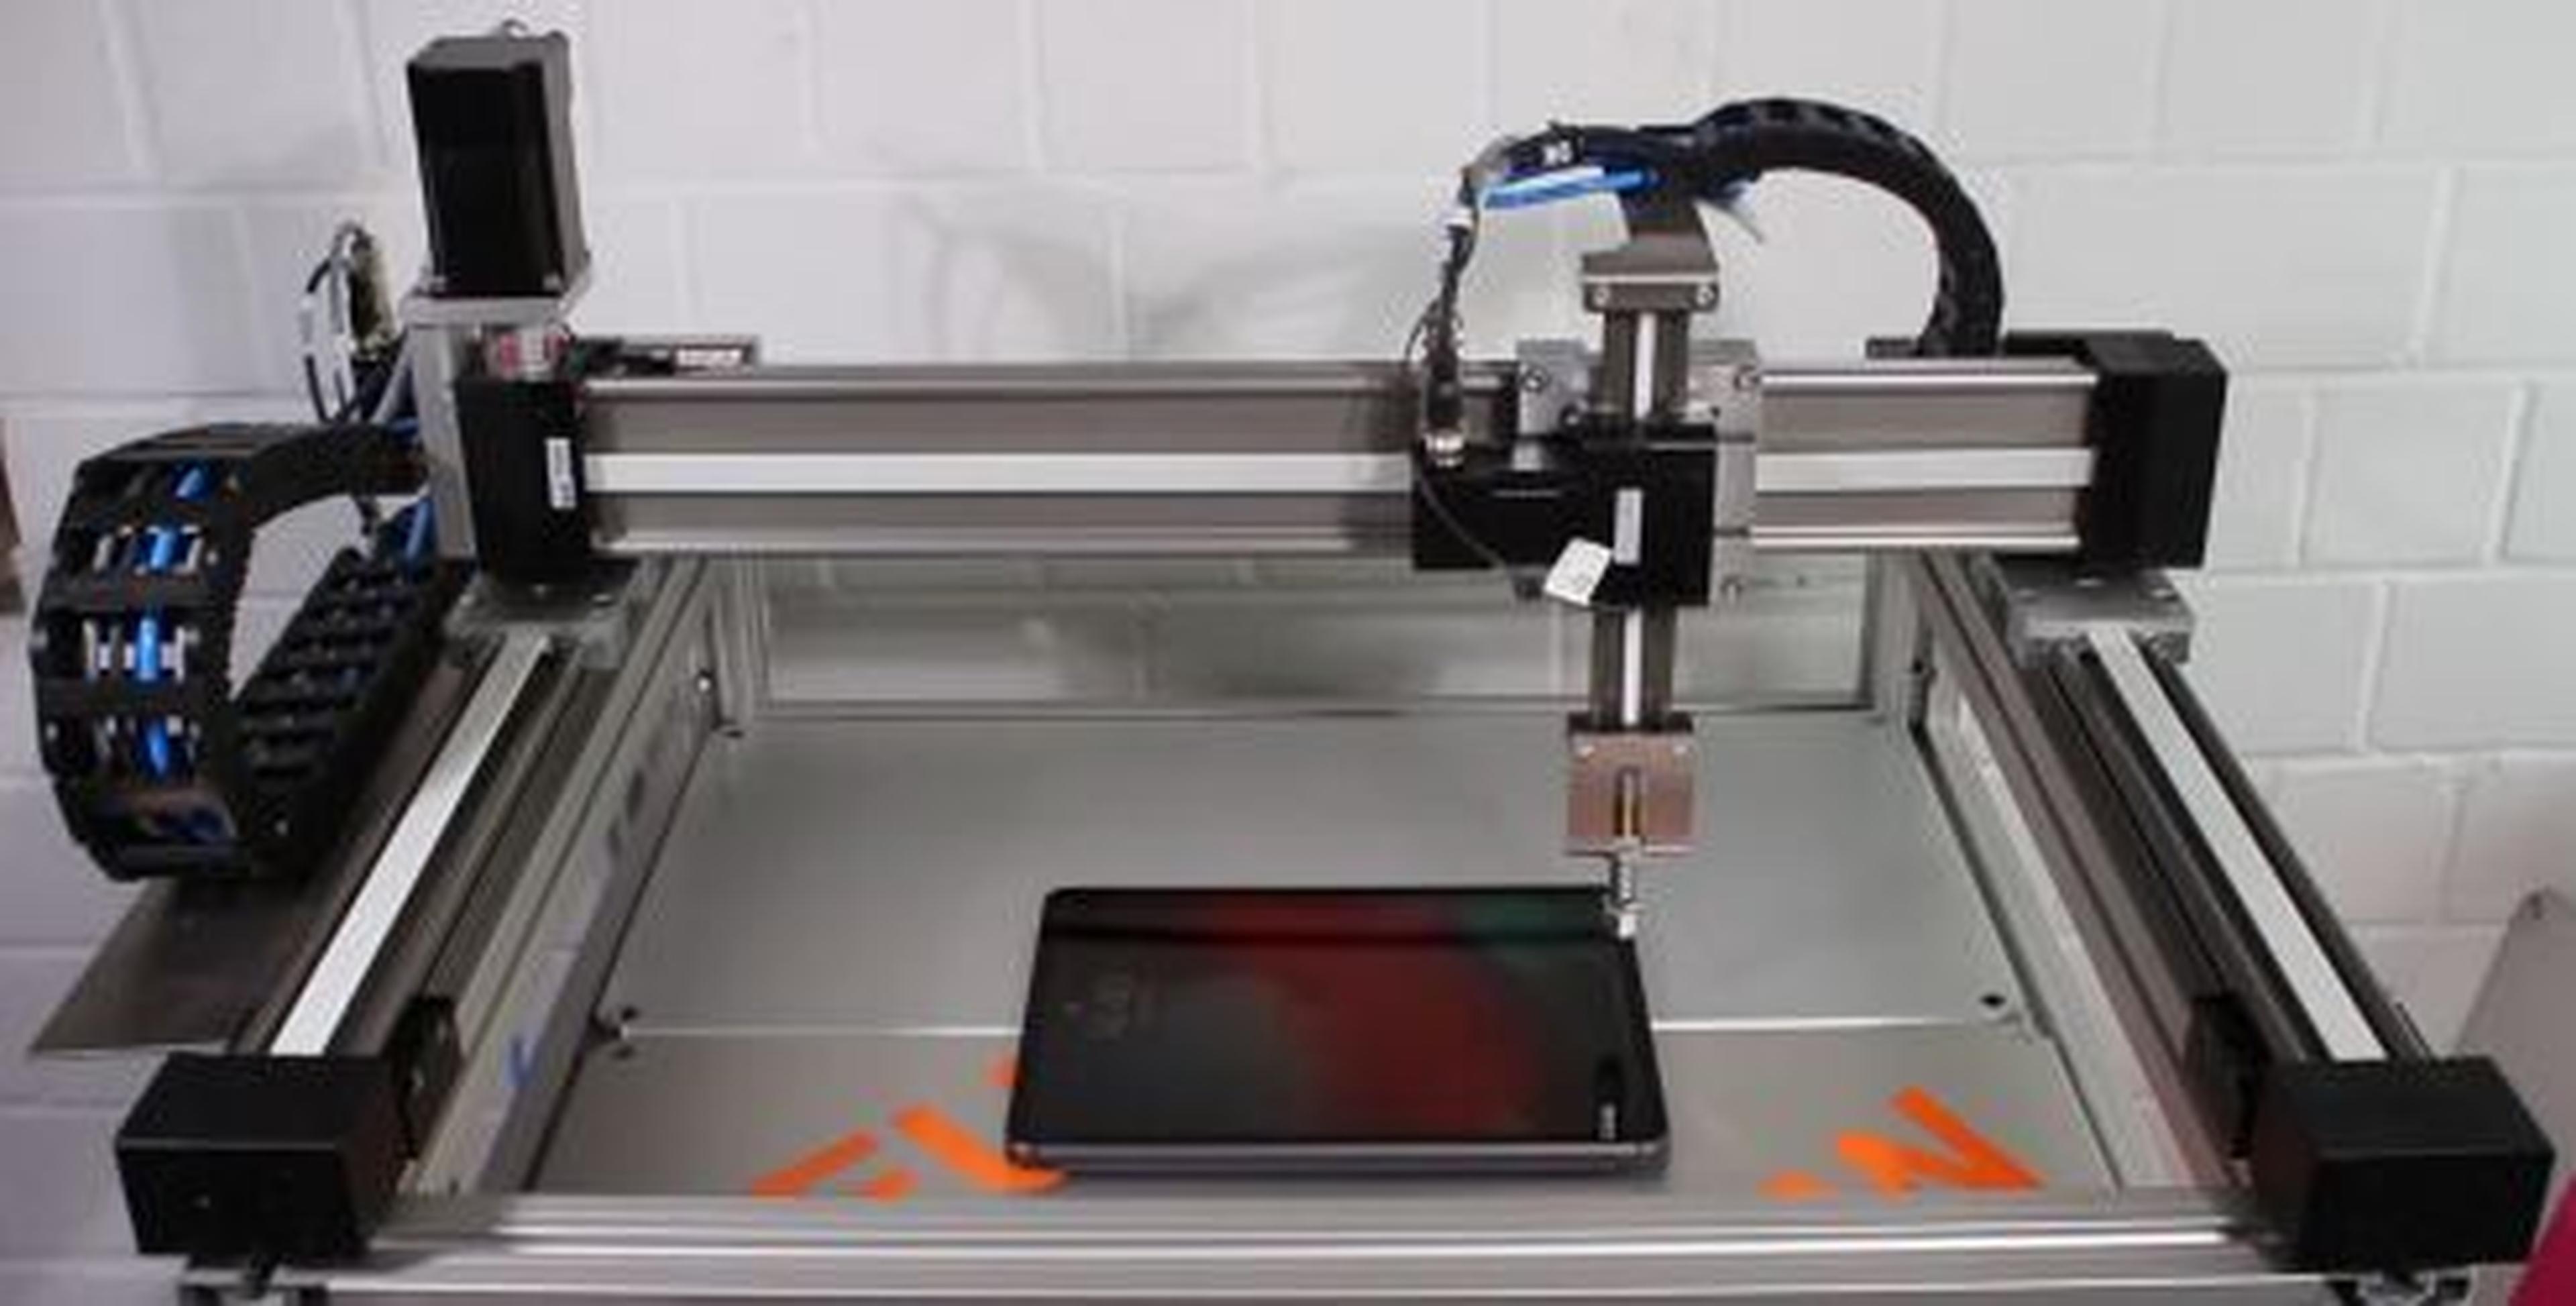
Robot de pórtico de igus con pinza Schunk EGP: solución precisa de pick-and-place
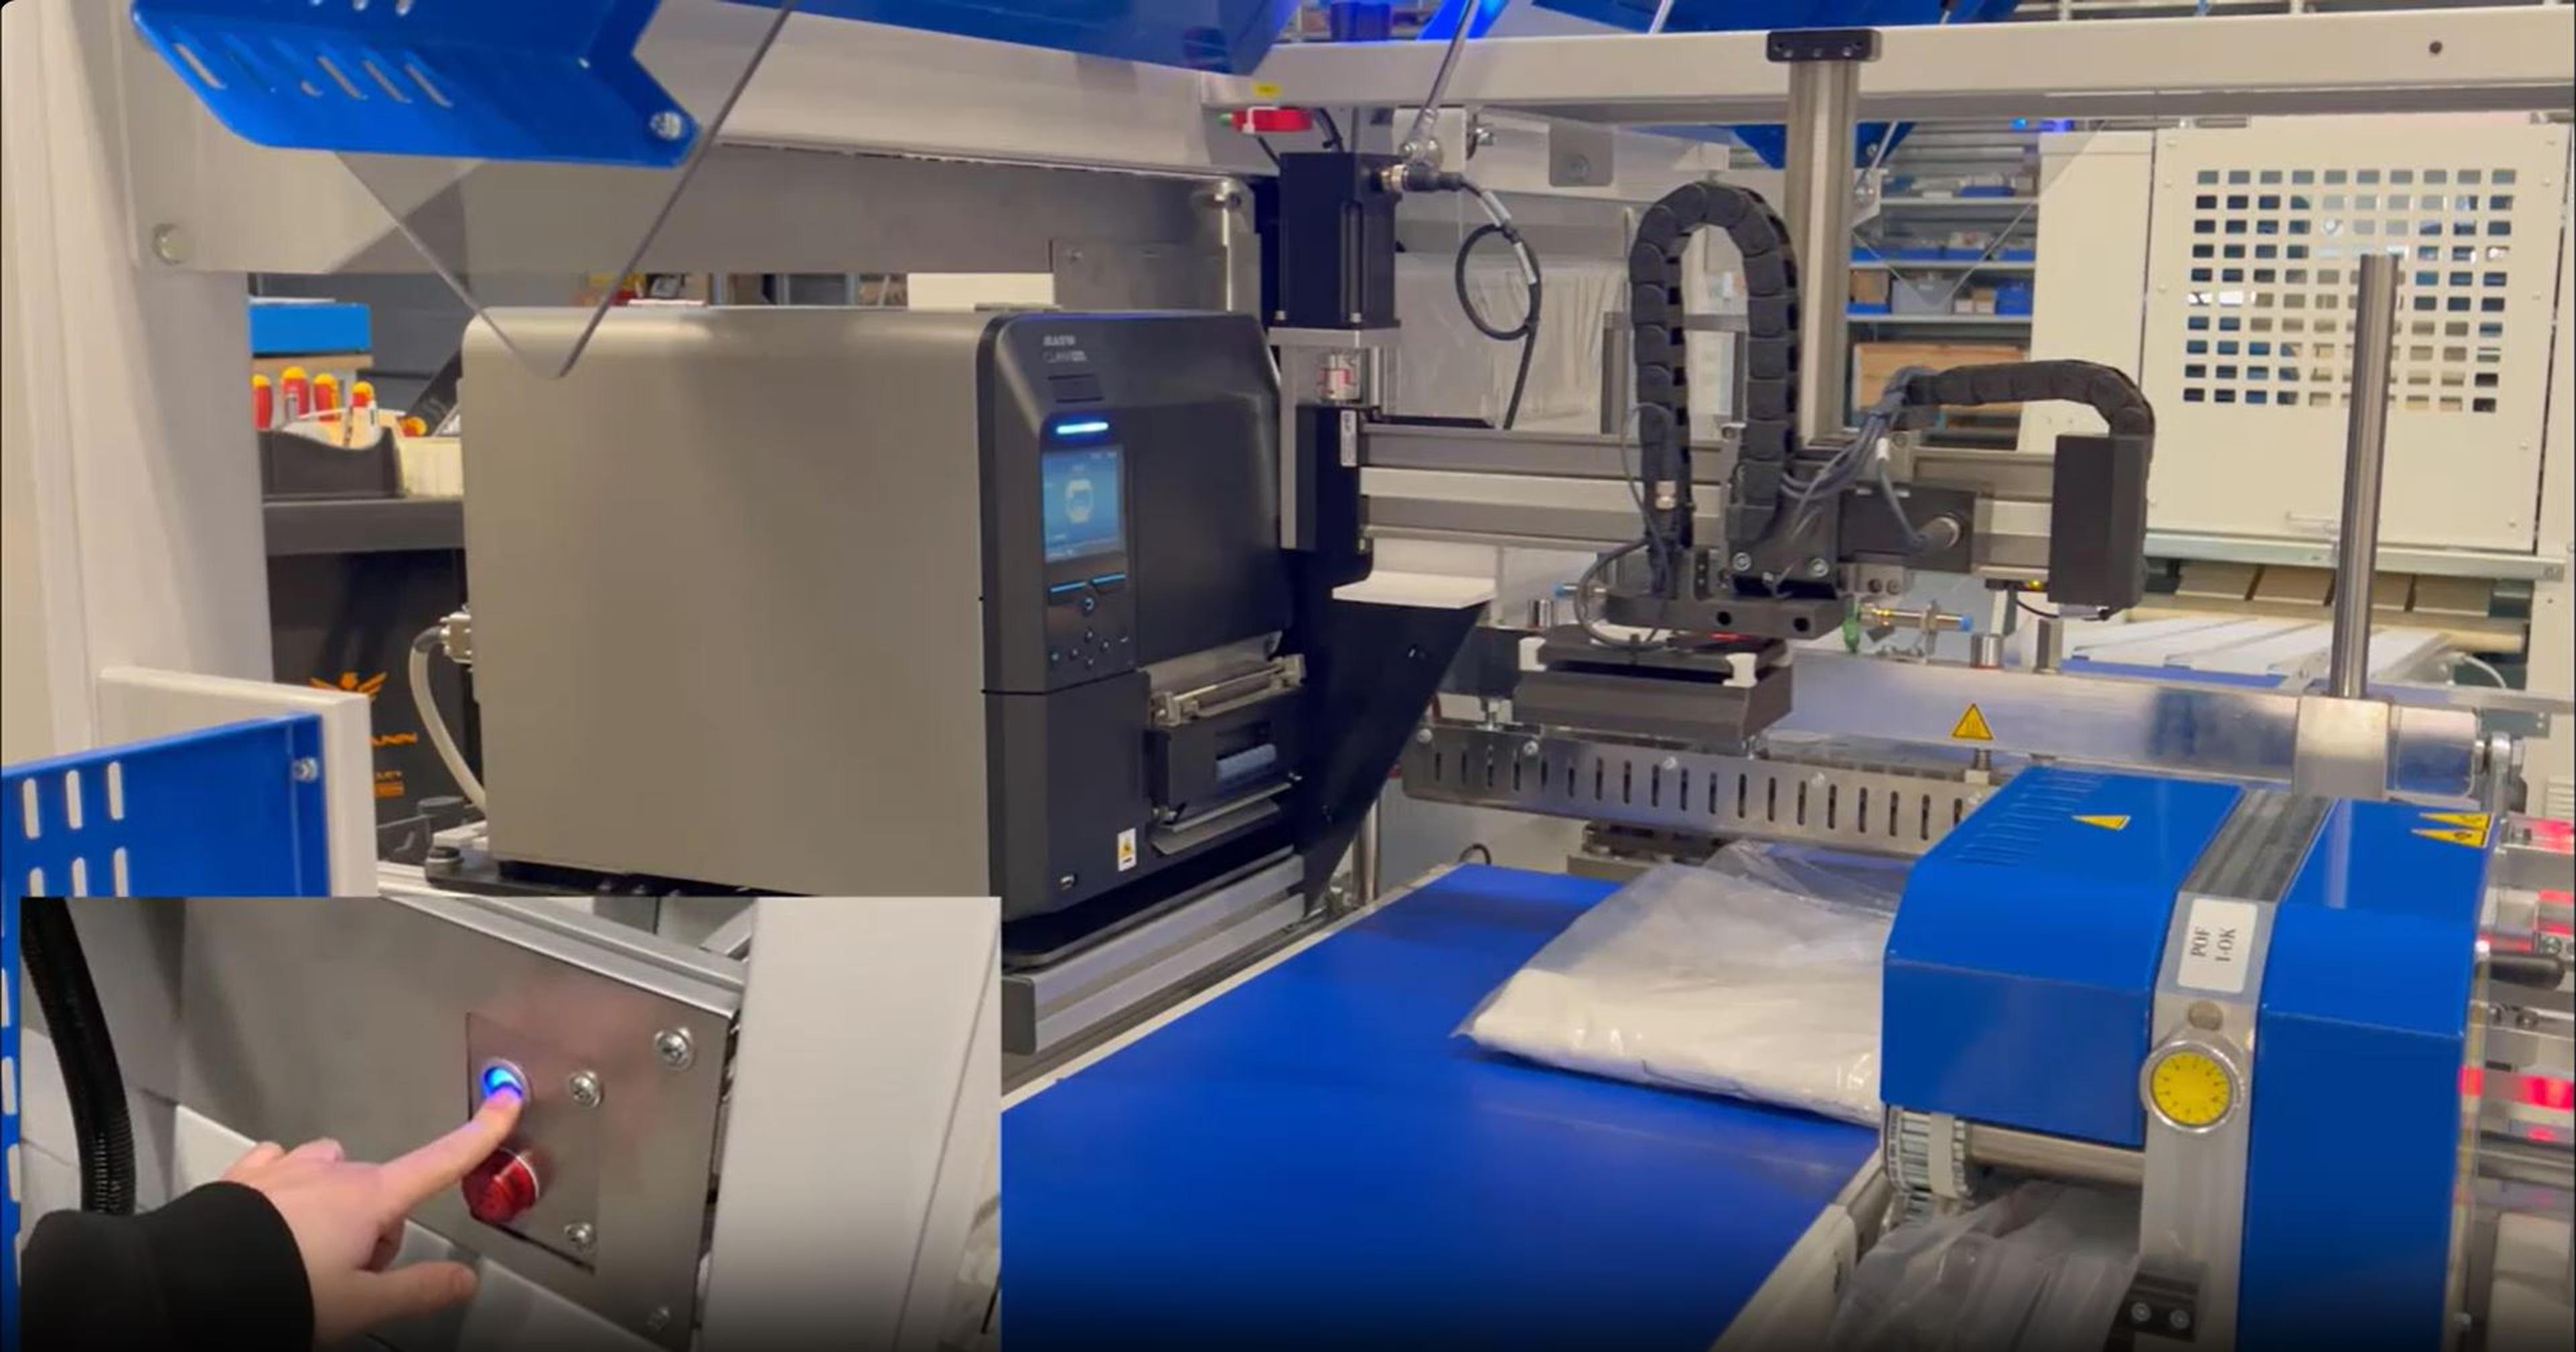
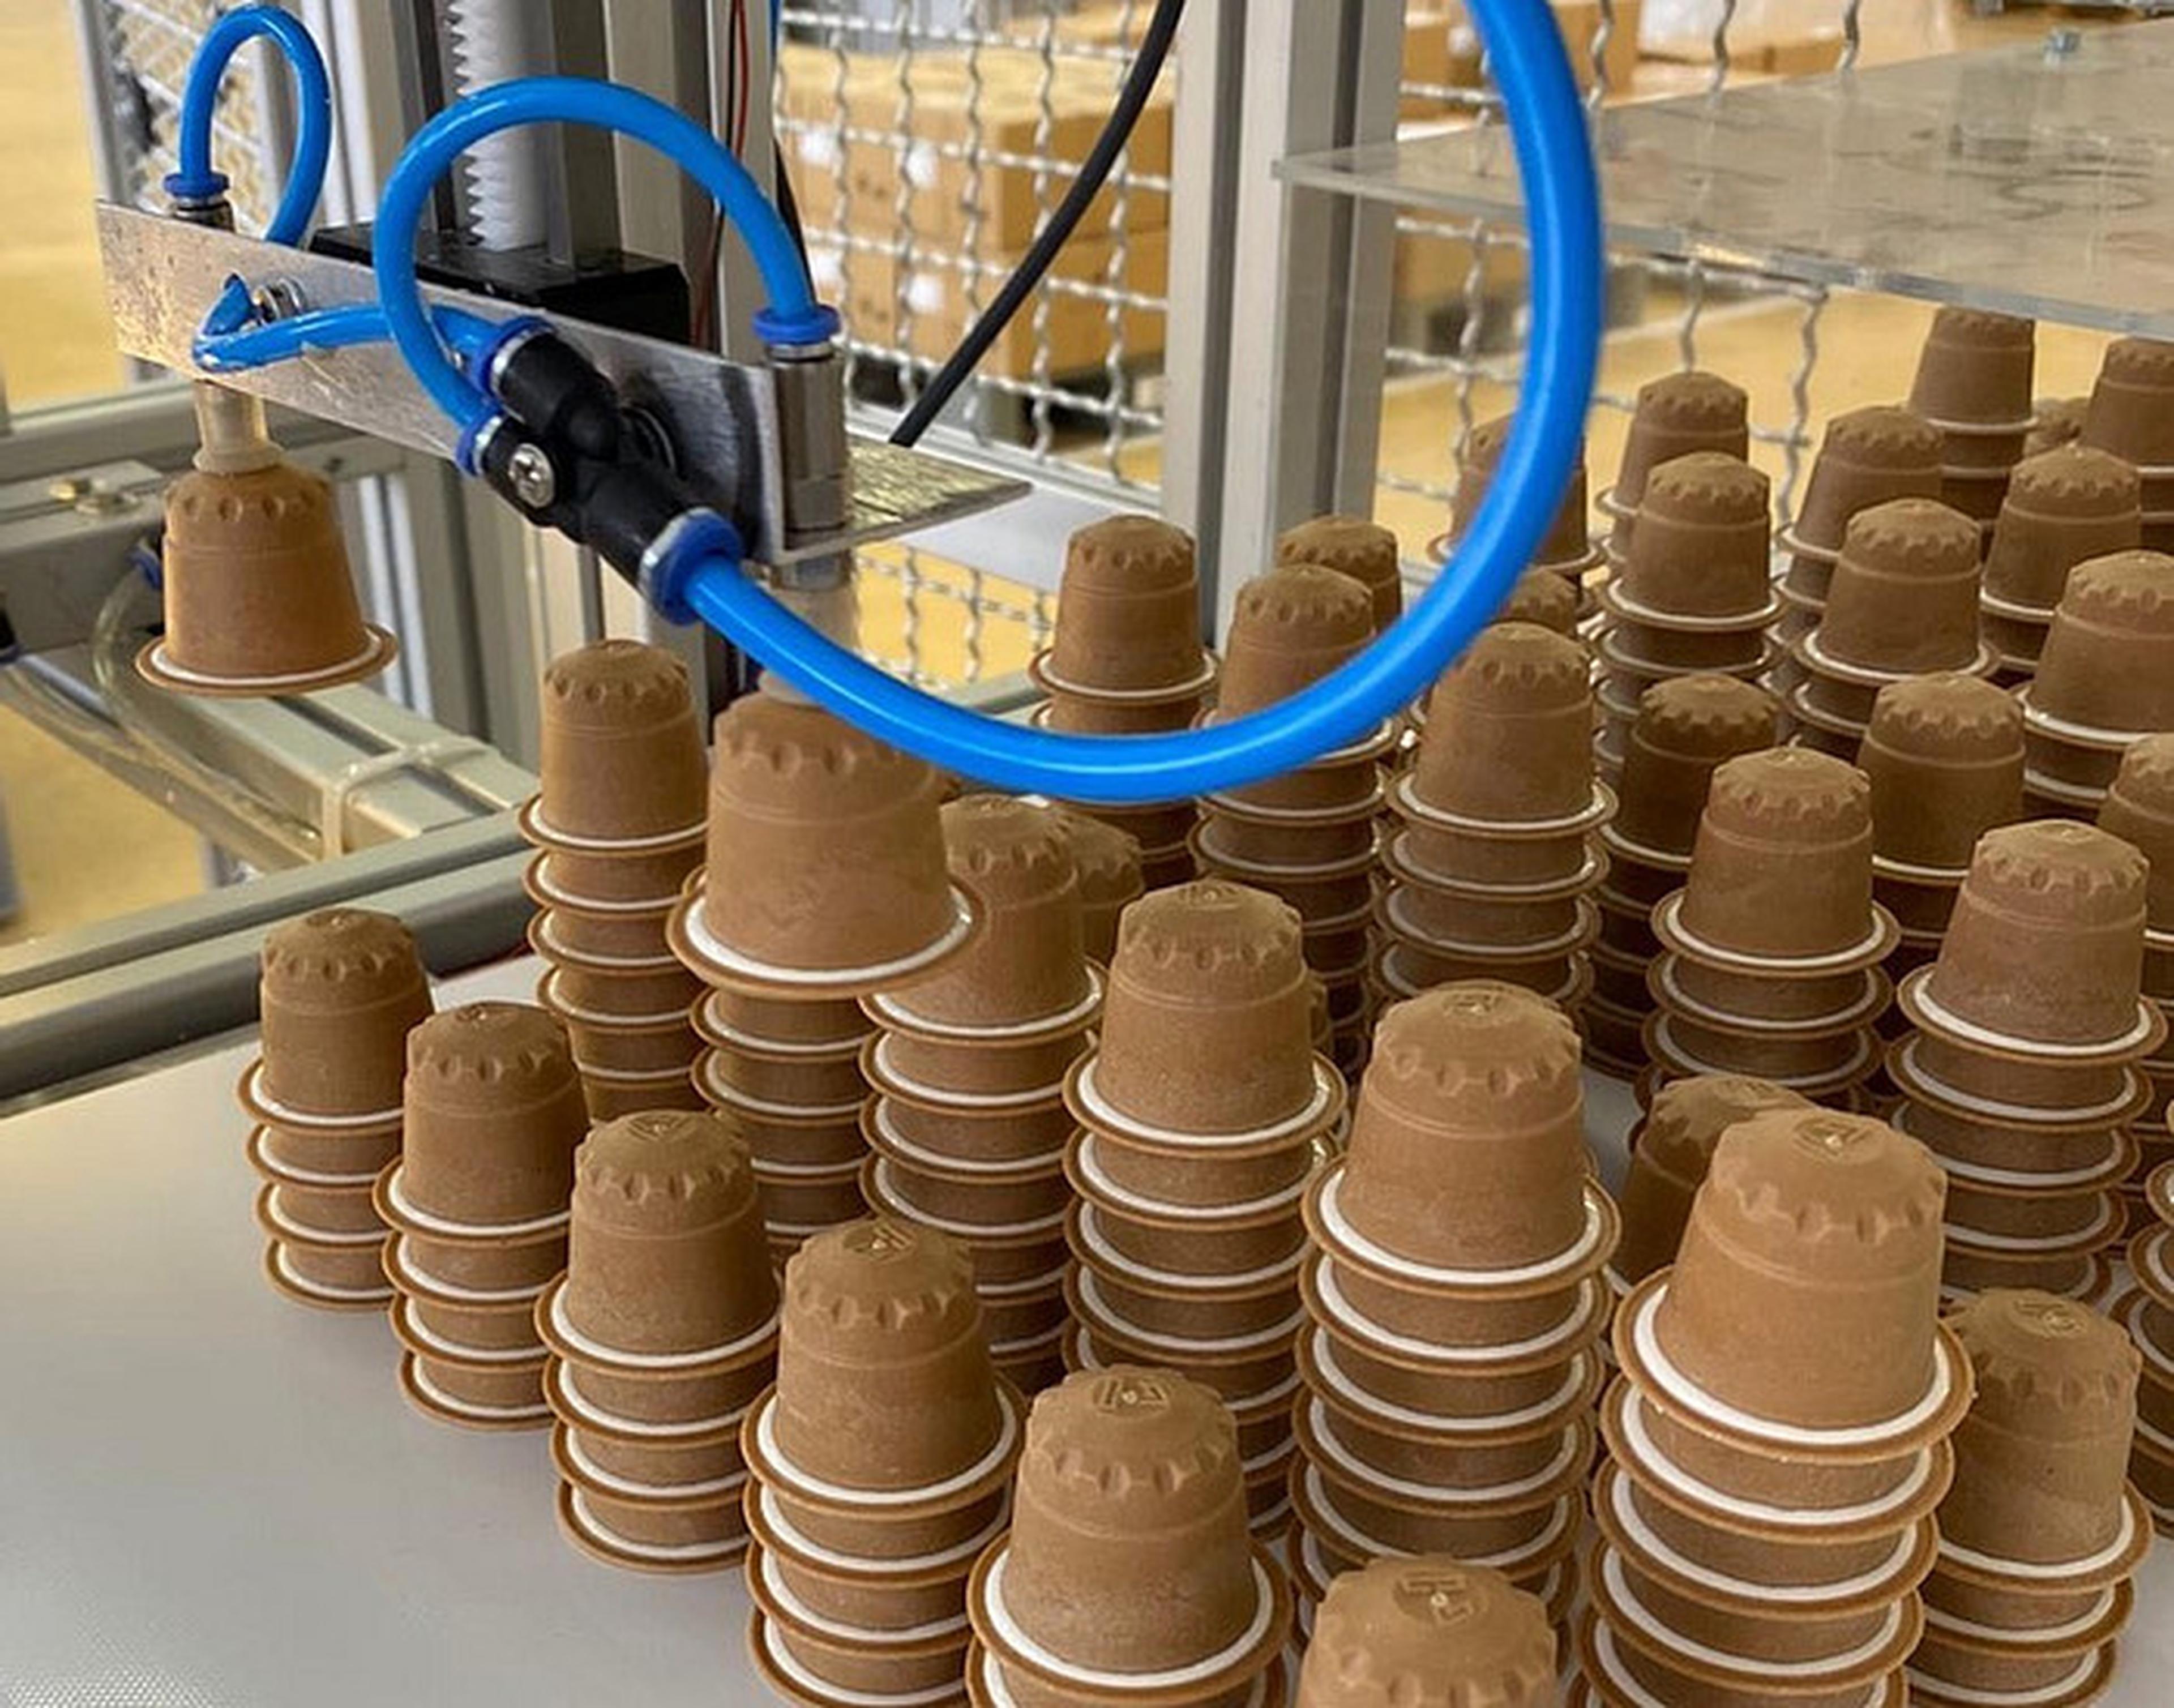
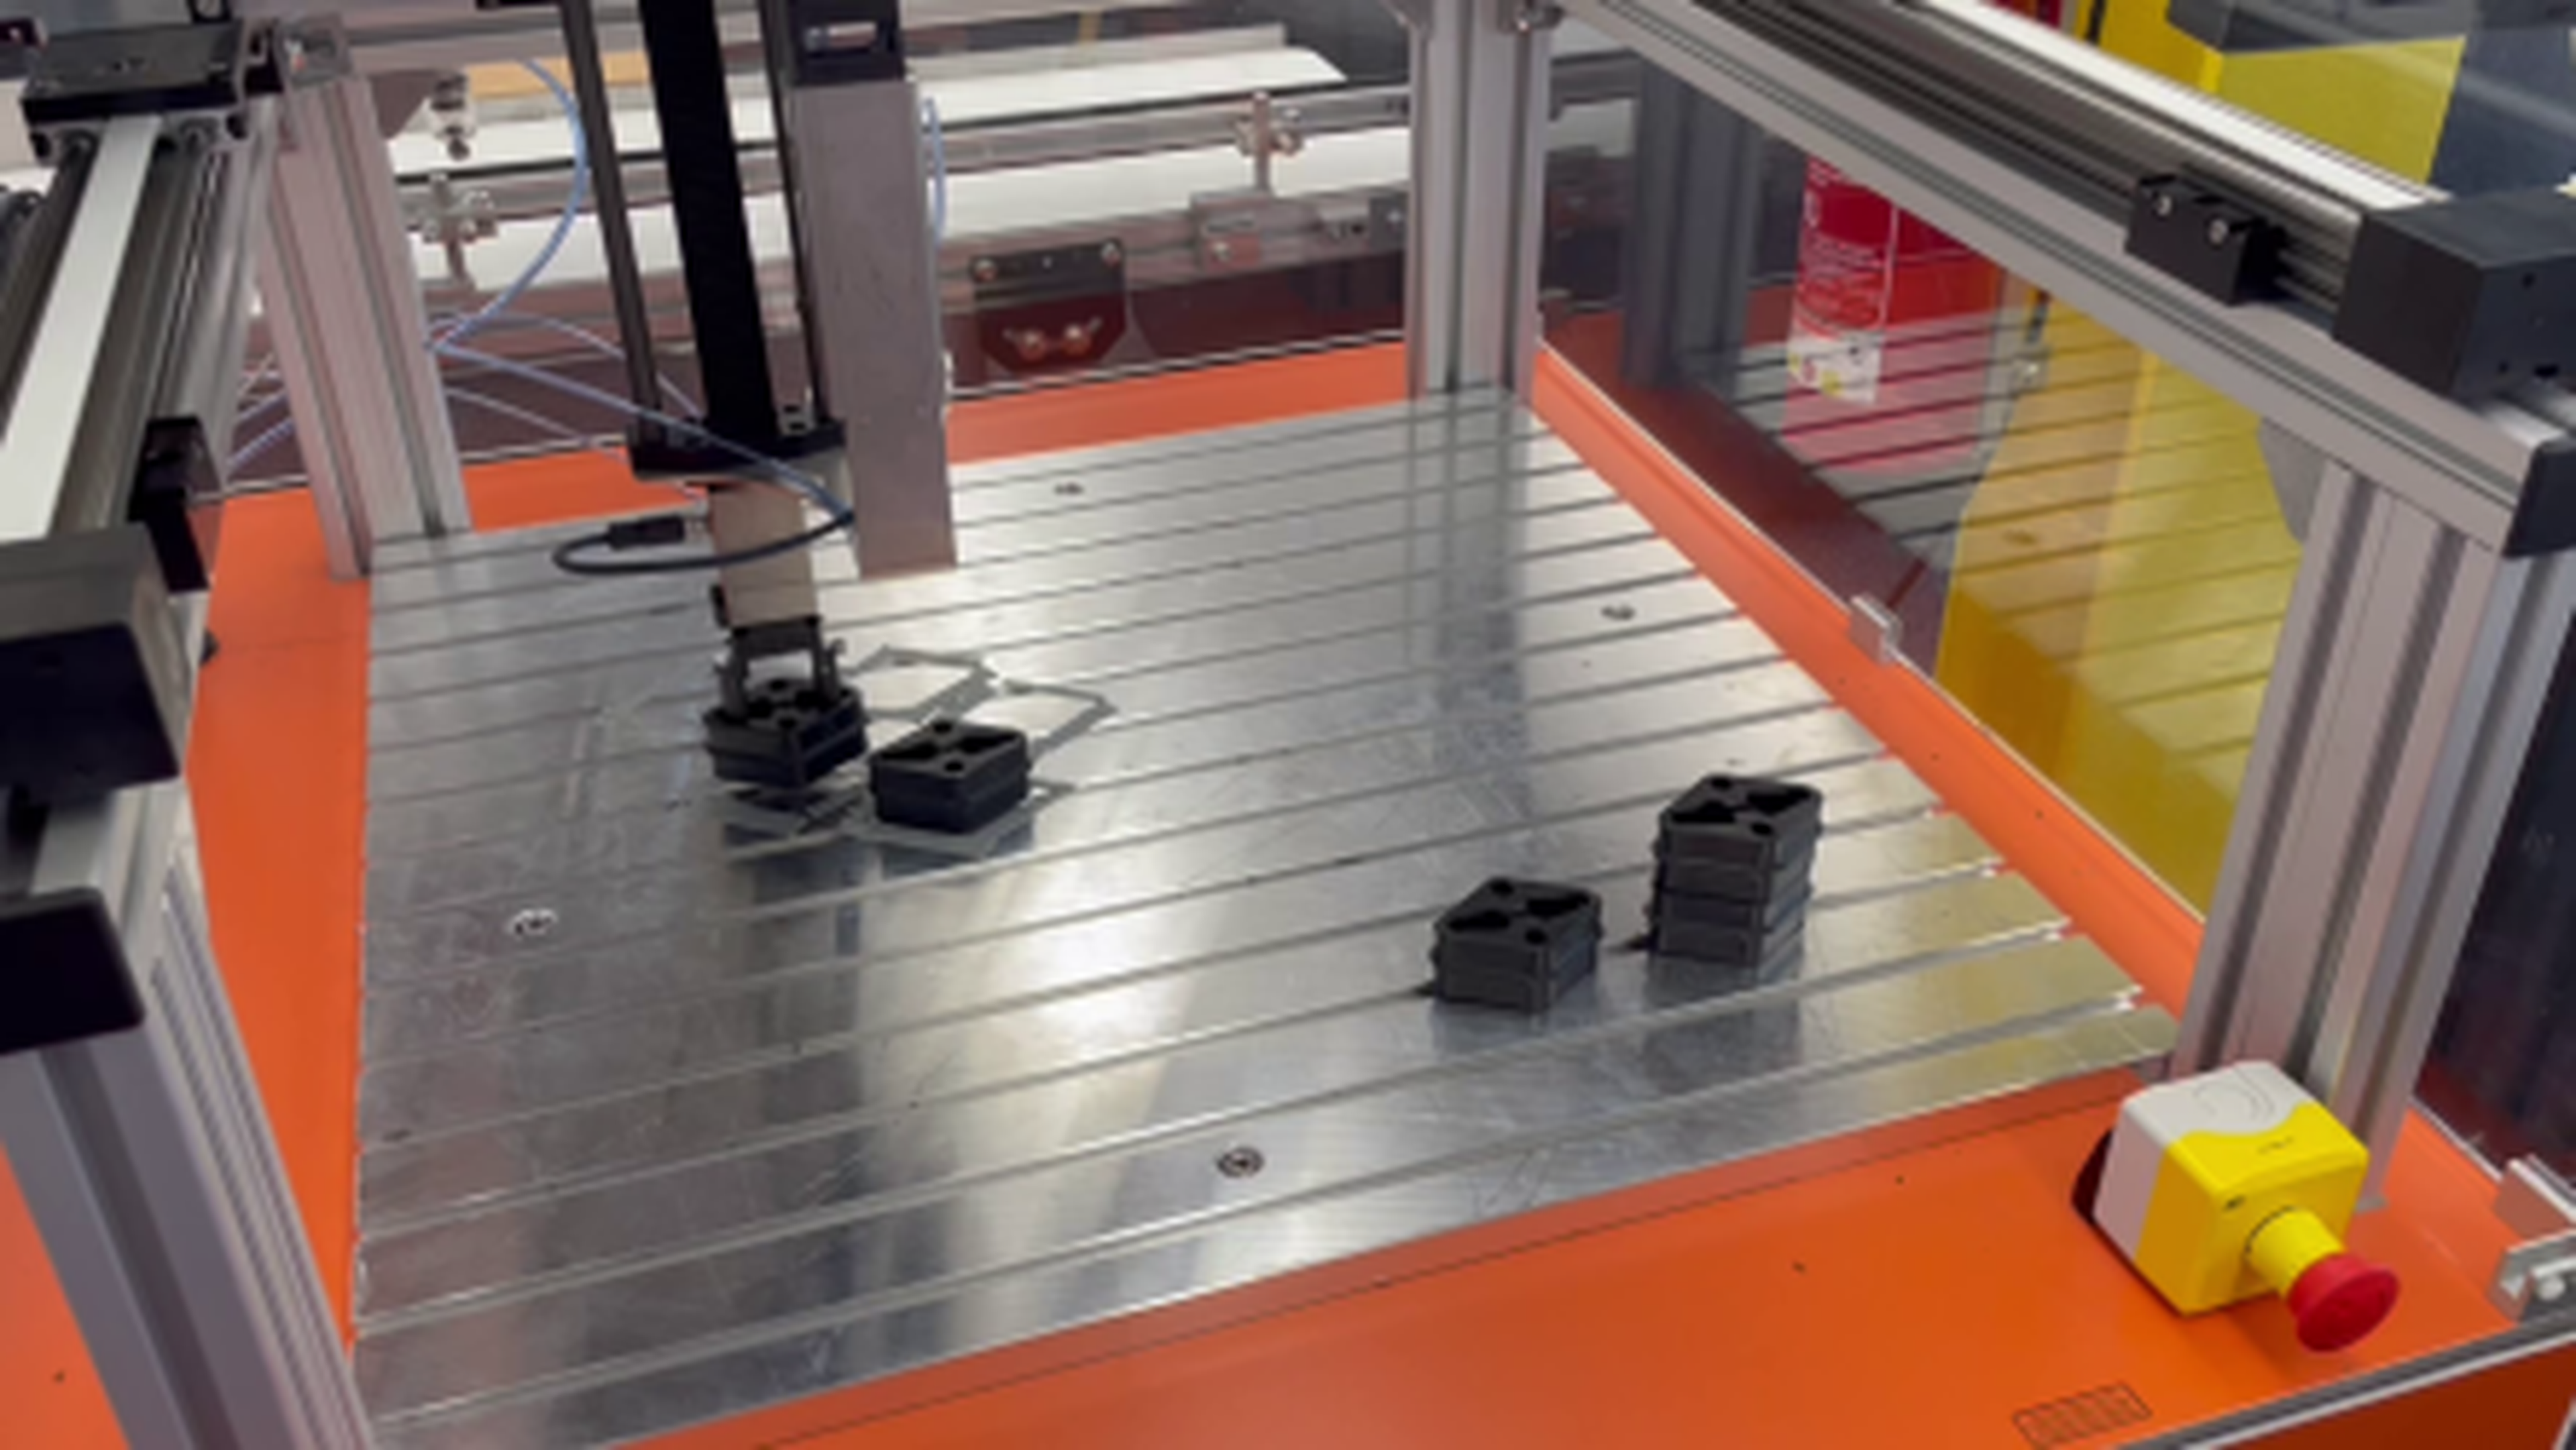
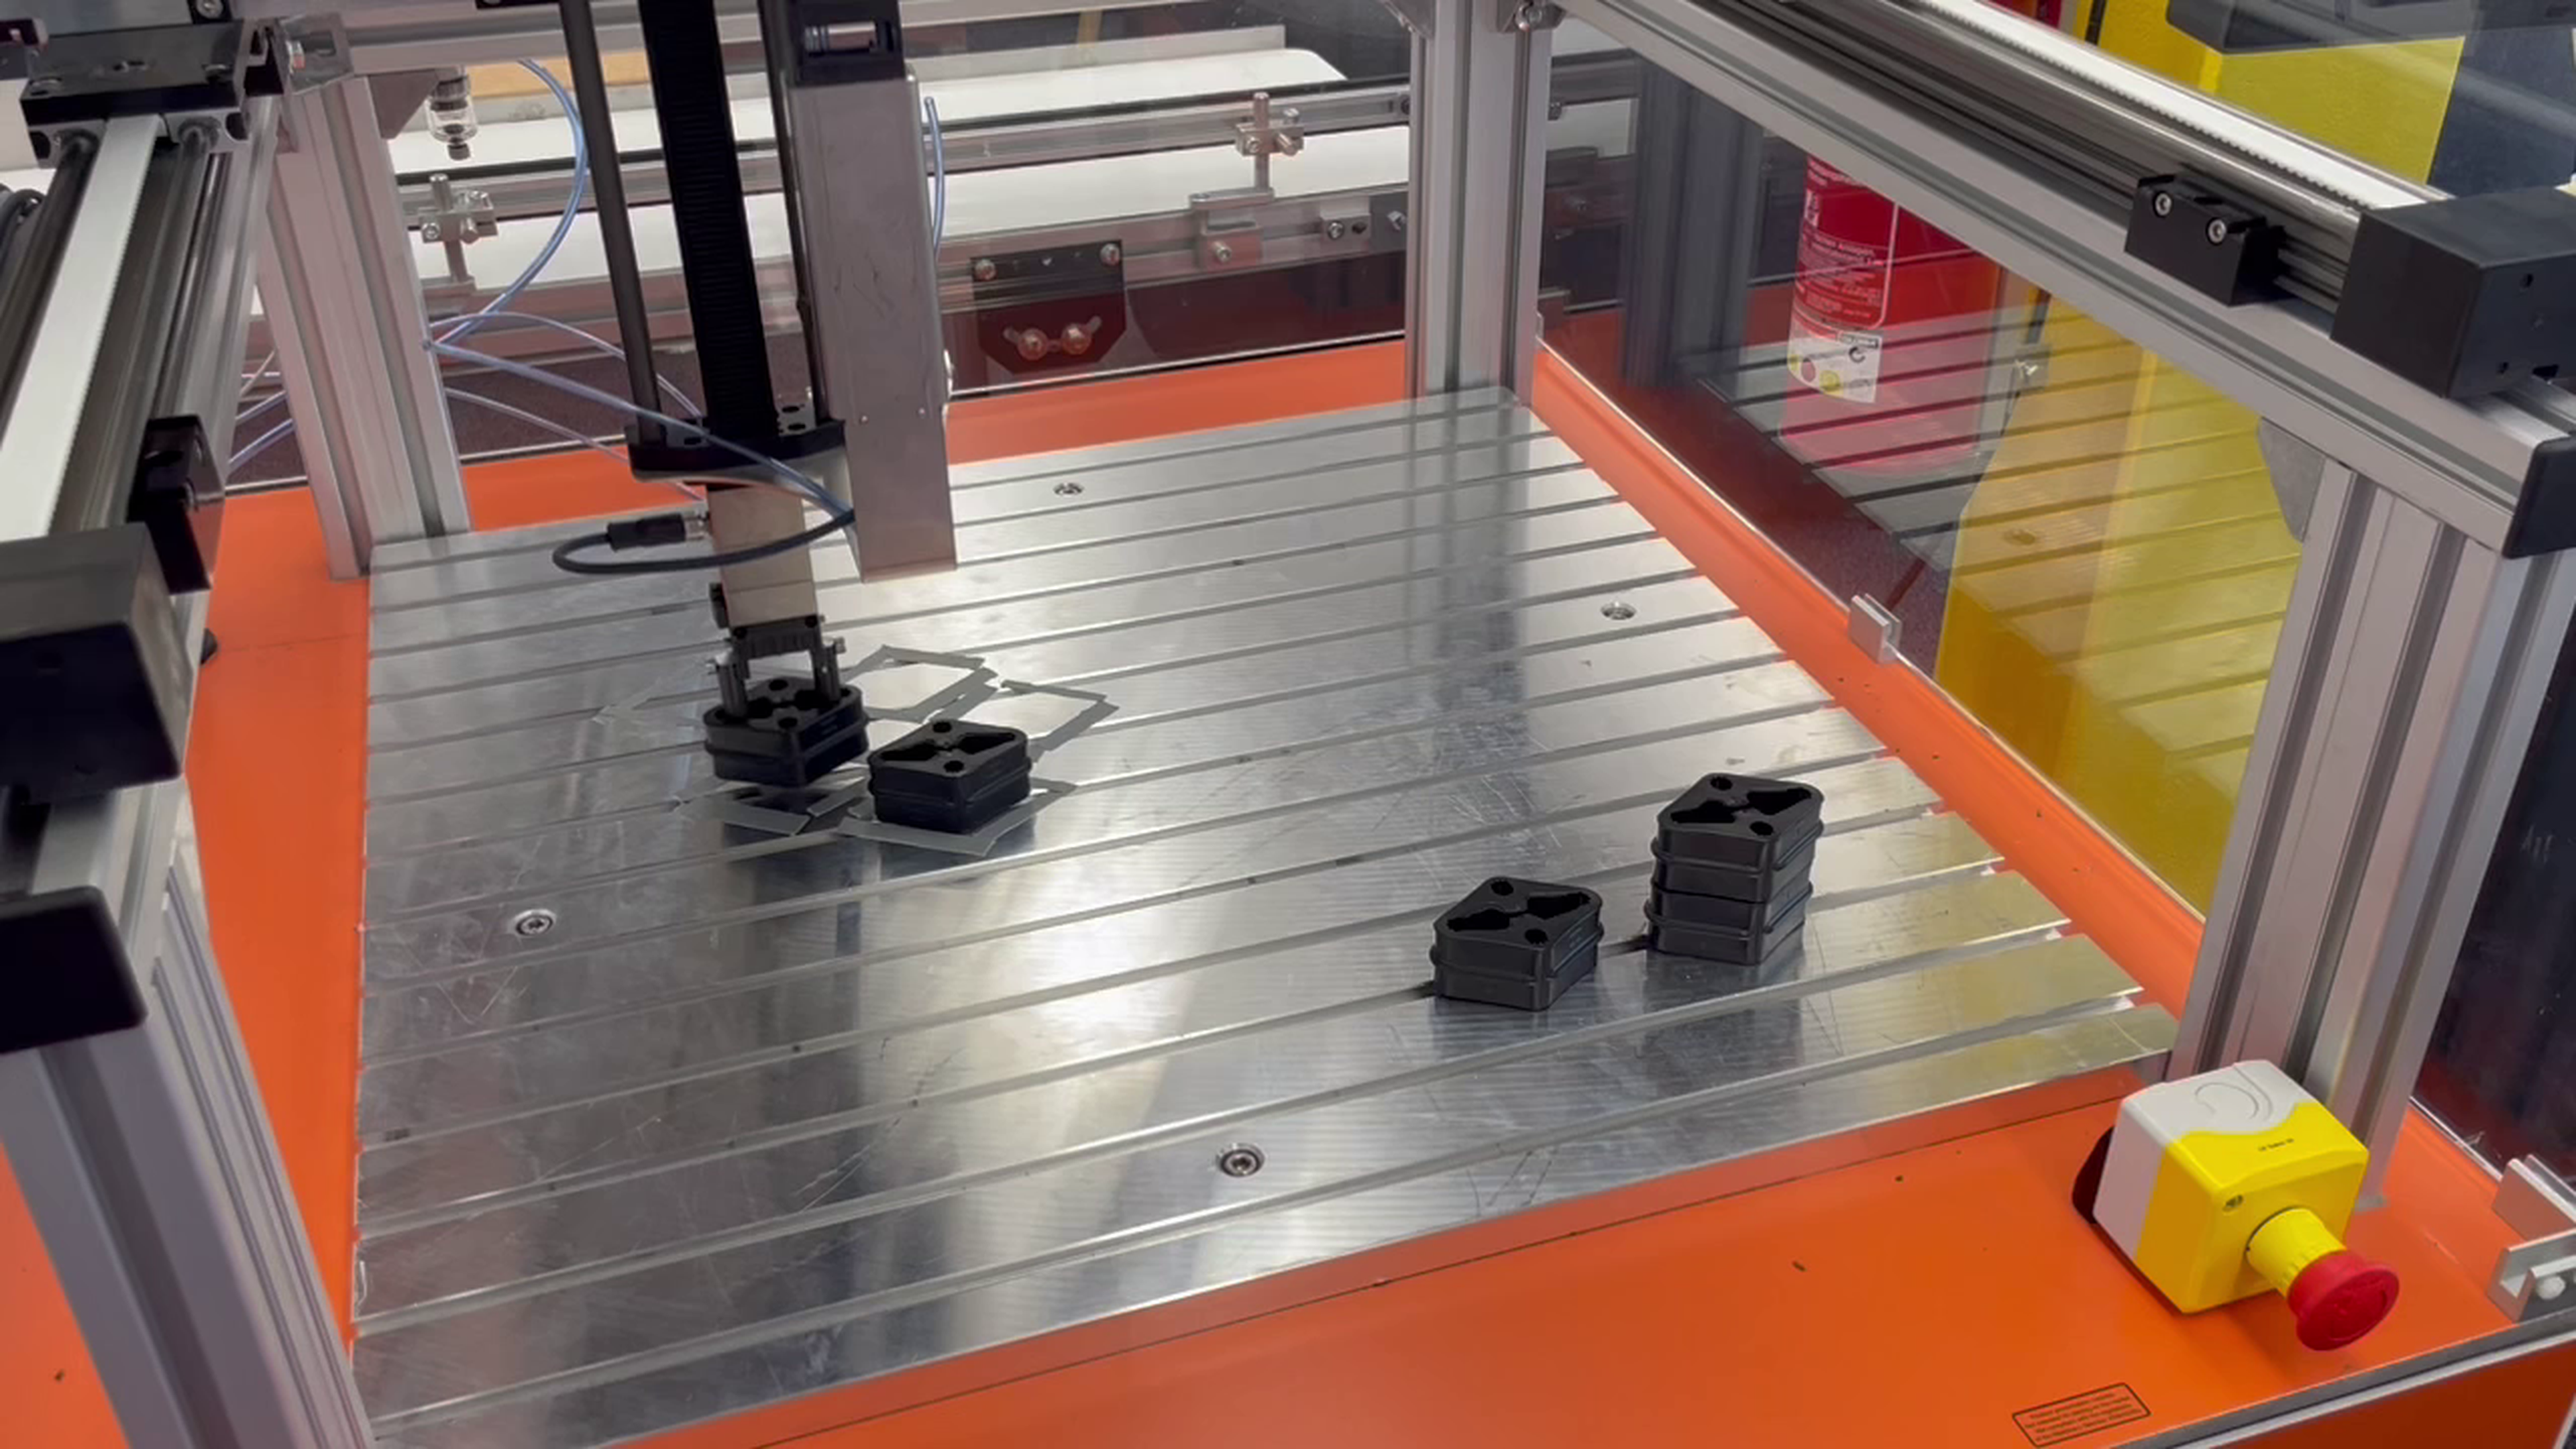
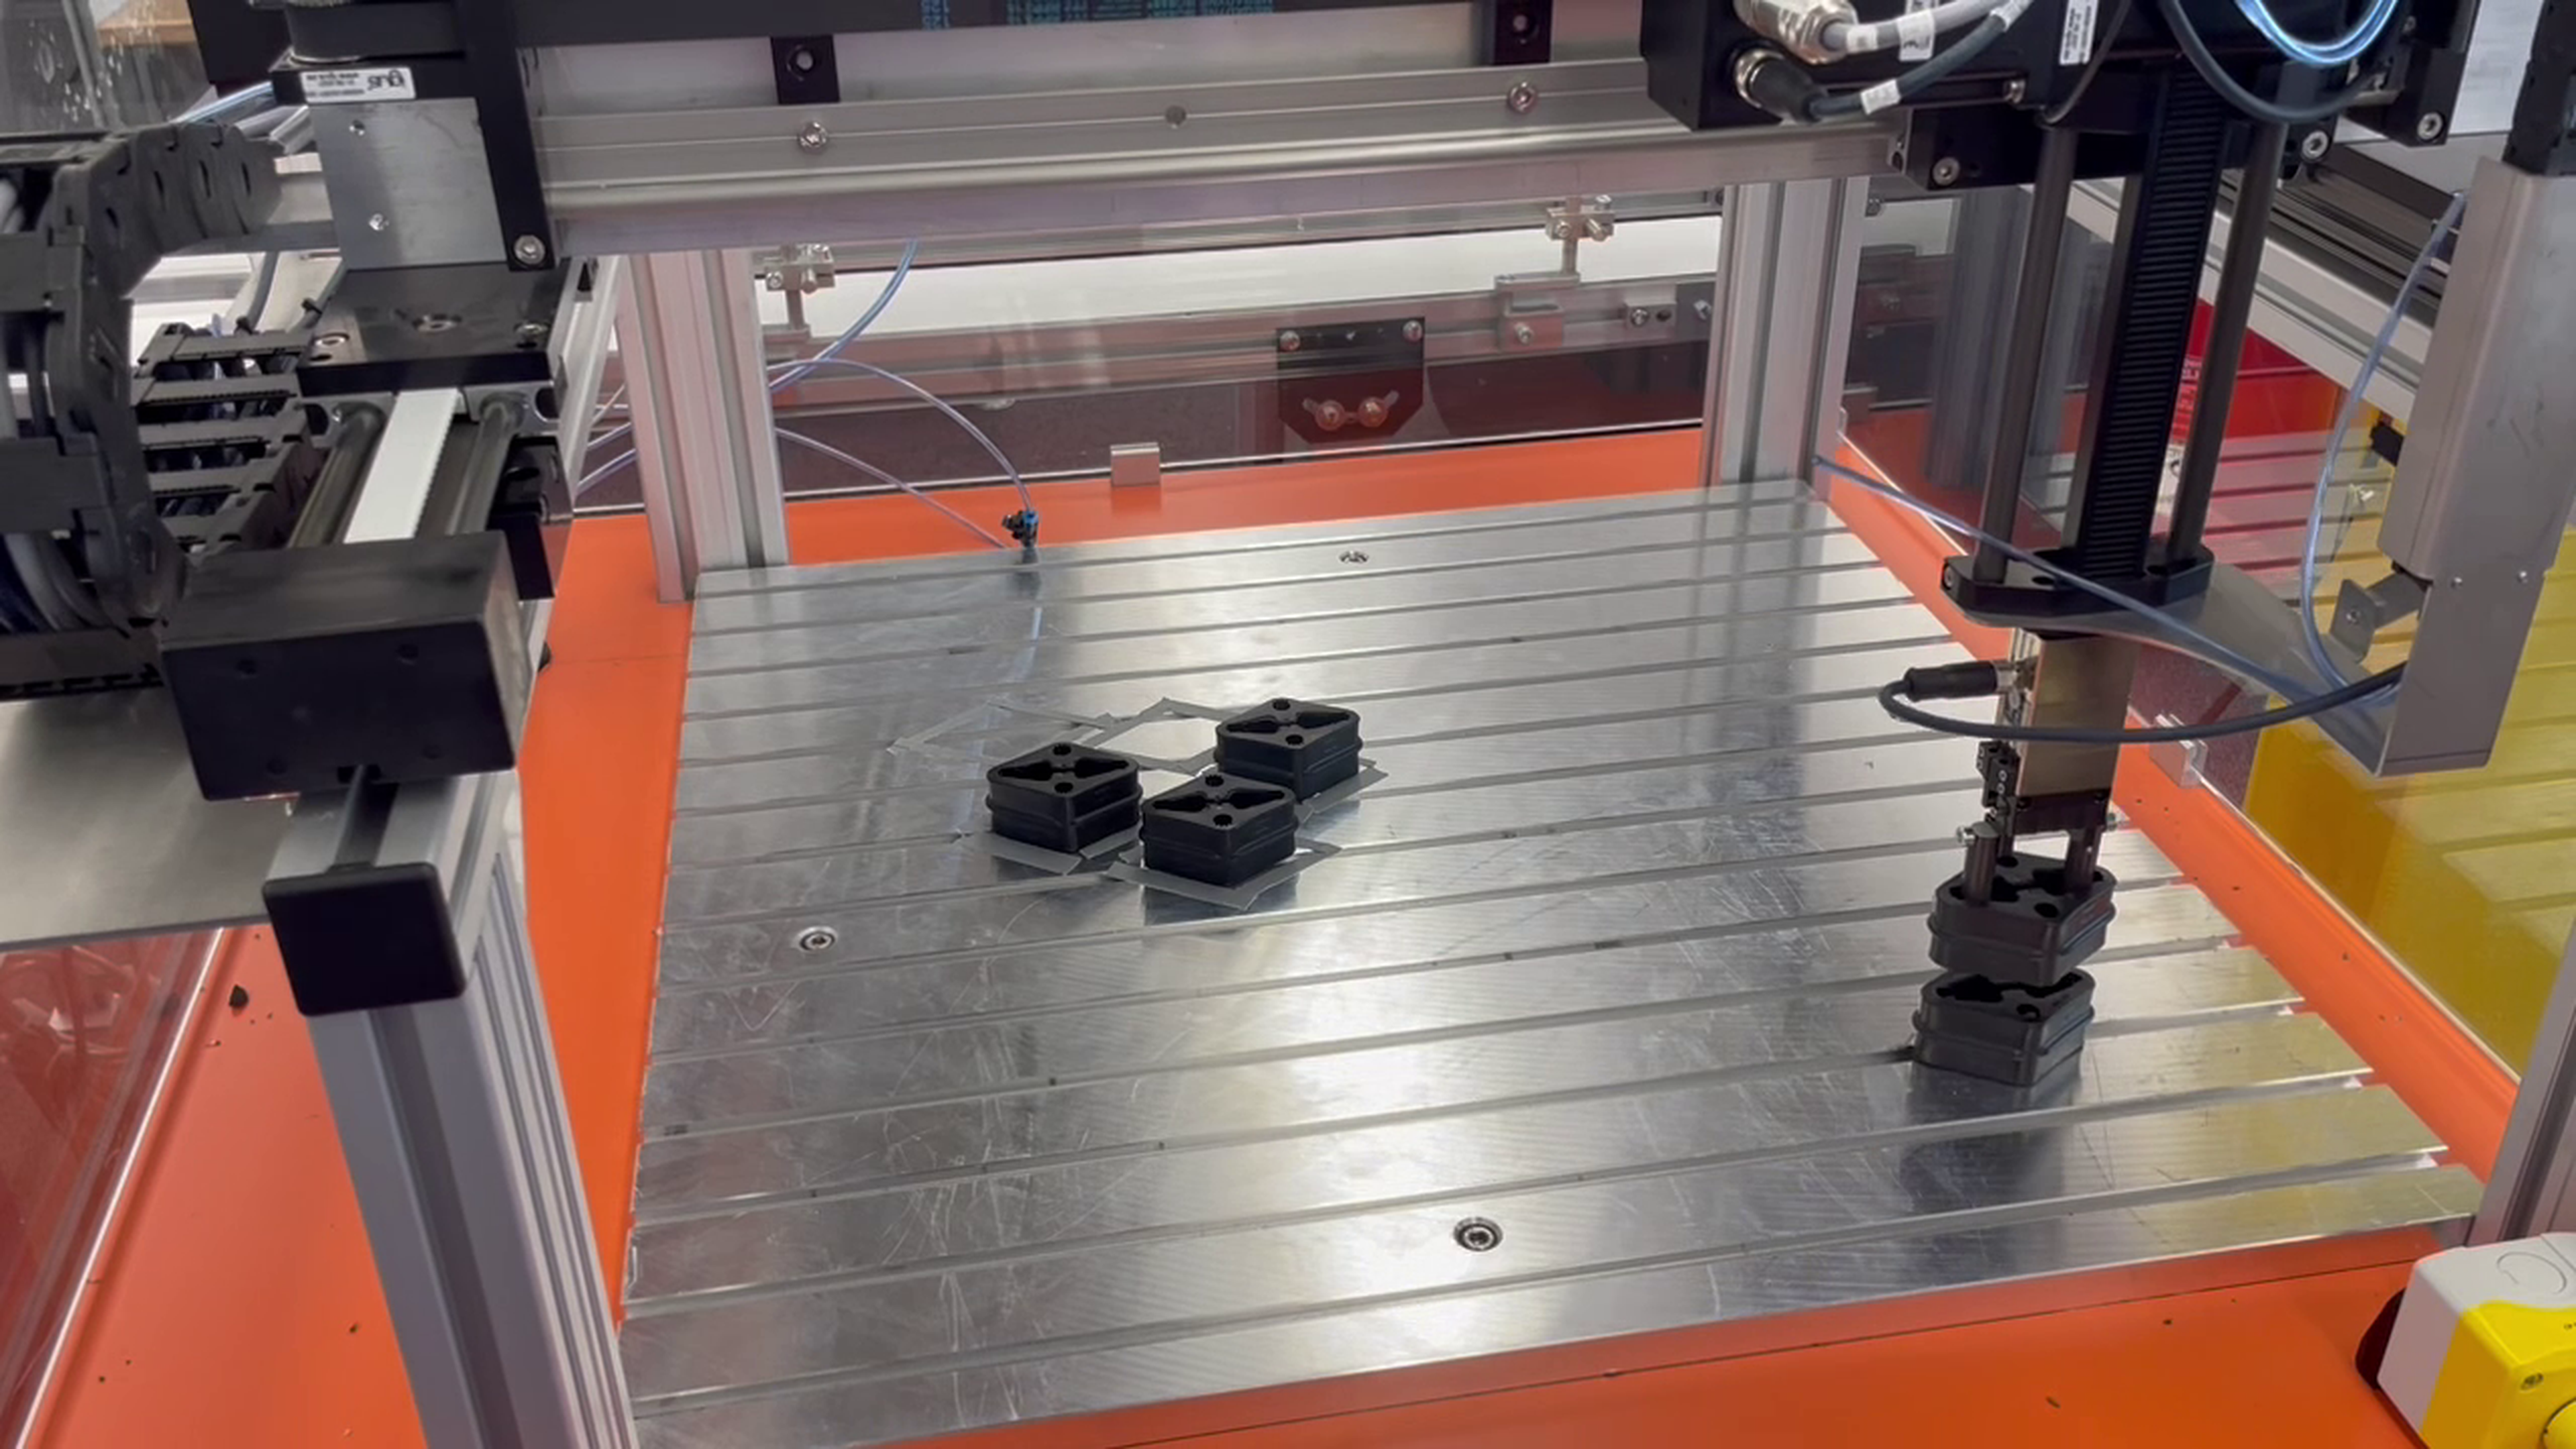
La automatización de las tareas de pick-and-place es fundamental para mejorar la eficiencia de la producción. En este ensayo con cliente, el robot de pórtico de igus, equipado con la pinza Schunk EGP, demuestra su capacidad para manipular componentes de plástico. El sistema traslada objetos de una posición a otra con movimientos precisos y eficientes, y cumple los estrictos requisitos de tiempo de ciclo del proyecto. Esta configuración muestra cómo la automatización puede optimizar los flujos de trabajo y, al mismo tiempo, garantizar la fiabilidad y la productividad.
¿Cuál es la aplicación?
El sistema automatiza las operaciones de pick-and-place de componentes de plástico y traslada las piezas con precisión dentro de espacios definidos para optimizar los procesos de producción.
¿Qué ventajas ofrece la solución?
Optimización del tiempo de ciclo: los movimientos rápidos y fiables cumplen los exigentes plazos del proyecto.
Mayor precisión: reduce los errores en la manipulación de objetos gracias al control preciso del robot.
Mayor eficiencia del flujo de trabajo: libera al personal para tareas de mayor valor añadido.
¿Qué ventajas ofrece el robot?
El robot de pórtico de igus combinado con la pinza Schunk EGP ofrece una automatización robusta:
Manipulación precisa: la pinza EGP garantiza un agarre firme y fiable de los componentes.
Diseño compacto y modular: fácil integración en distintos entornos de producción.
Alta fiabilidad: los movimientos constantes mejoran el rendimiento general del sistema.
La automatización transforma las tareas de pick-and-place
Esta configuración de robot de pórtico de igus es una solución precisa y eficiente para la manipulación de componentes de plástico. Al cumplir los requisitos de tiempo de ciclo específicos del cliente, este sistema de automatización muestra cómo la robótica puede mejorar la precisión, la productividad y la escalabilidad en los flujos de trabajo de fabricación modernos.
2 componentes